Android Camera 平台管线:HAL3、Buffer、ZSL 与显示
Camera 不是单 Producer 到单 Surface 的线性管线:同一 request 可以生成多个 buffer,由预览、拍照、分析或编码按各自的节奏接收。本文把 HAL3 request-result、逐 stream buffer 所有权、ZSL 重处理和预览显示放在一条责任链上讲;我们诊断时,沿 request、result、buffer、fence 与时间戳分别追踪。
源码基线:AOSP
android-17.0.0_r1/ API 37;内核研究样本android17-6.18-2026-06_r6,设备可能使用其他内核分支。CameraX 实现固定官方 Mavencamera-camera2、camera-core、camera-camera2-pipe1.6.1 源码包(camera-core 发布 AAR 声明 minSdk 23),库版本与设备 HAL、平台版本分别记录;Android 5 / API 21 仅用于 Camera2 / HAL3 历史主线。本次核对于 2026-10-24 完成。
Camera 管线和普通 UI 有什么不同
Camera 预览里的像素,通常不经过宿主 View 的绘制逻辑:sensor 完成曝光后,ISP(Image Signal Processor,图像信号处理器)与 vendor pipeline(厂商算法处理链)处理图像,Camera HAL 把结果写进多个输出 buffer。宿主 App 要做的是配置 Surface、下发拍摄控制、消费分析结果,并为预览选择进入窗口系统的承载方式。
同一个 session 可以配置 preview、record、analysis 和 still capture 等多路输出,每一笔 request 只要求它实际选中的目标 Surface 产生结果。常规多流各有格式、尺寸、buffer pool 和归还节奏;Surface sharing 或兼容流内存复用要另核对。某路 consumer 长时间占用 buffer 时,还可能通过共享 ISP stage、HAL pipeline 或内存预算拖慢其他输出,这种下游变慢牵制上游的现象称为 backpressure(反压)。
本文的公共机制依据固定平台源码、官方接口契约与上述 CameraX 发布包。AOSP 覆盖 framework、cameraserver、HAL 接口和显示系统;Camera provider 的 AIDL / HIDL 实现、ISP firmware、sensor driver、vendor tag、算法和 tracepoint 则属于设备侧实现。所以文中给出的是目标设备的核对方法,测量结论要在具体设备上取得。
HAL3 的 request-result 与多消费者
Camera2 允许多笔 request 同时在途:CaptureRequest 指定控制参数和目标 Surface,CaptureResult 返回 metadata,HAL StreamBuffer 携带 buffer 标识与 fence。同帧 partial / final metadata 和不同 stream 的 buffer 可以分批返回,但有效结果通常仍要遵守同一 stream 内的 FIFO 等顺序契约,ZSL 与错误返回存在特定例外。我们追踪一笔结果时,要区分三个边界:收到 metadata、收到 buffer 描述、图像写入完成——buffer 已返回时,release fence 仍可能尚未 signal。
下面的图把 preview、record、analysis 和 still capture 放在同一组 HAL3 输出里。
flowchart TD
    App["App Camera2 / CameraX: 配置 session,逐 request 选择 targets"]
    Server["cameraserver: RequestThread / Camera3Device"]
    HAL["HAL3: AIDL 主线,兼容设备另核对 HIDL"]
    Work["采集类可含 device ZSL; 有效 input 则 reprocess"]
    Return["CameraService 接收分批 metadata / buffers / fences"]
    Meta["App capture callbacks: metadata,不代表显示完成"]
    Streams["按 request targets 分发独立 stream buffer"]
    Preview["preview Surface: queue buffer + fence"]
    Record["record: codec input Surface"]
    Analysis["analysis: ImageReader / ImageAnalysis"]
    Still["still: JPEG / HEIC / RAW consumer"]
    Carrier["SurfaceView 独立 Layer / TextureView 或 App GPU 再采样"]
    Display["SF / HWC: 合成、读取依赖与 present"]
    App --> Server --> HAL --> Work
    Work -->|"processCaptureResult,经 HAL callback"| Return
    Return --> Meta
    Return --> Streams
    Streams -.-> Preview
    Streams -.-> Record
    Streams -.-> Analysis
    Streams -.-> Still
    Preview --> Carrier --> Display
图中的多路输出通常各自使用一组 stream buffer,并不依赖同一块 GraphicBuffer 在多个 consumer 之间顺序传递。HAL 可以让同一次曝光和 ISP 中间结果同时服务多路输出,每个 consumer 仍要独立归还所属 stream 的 buffer。
配置阶段决定这组输出能不能成立
App 创建 CameraCaptureSession 时提供 OutputConfiguration,framework 将输出属性交给 Camera3Device::configureStreamsLocked(),再经 AIDL configureStreams / configureStreamsV2 等接口协商。stream 是逻辑通道,输出属性受配置约束:常规路径按具体目标消费;启用 Surface sharing 等机制时,一组配置可以关联多个 Surface,consumer 数量要按实际关联的 Surface 重新数。
HAL 返回每个 stream 的 producer usage、override format 与 maxBuffers;判断配置是否成立时,我们要区分三层约束:
- Camera2 为不同 hardware level 和 capability 定义了 mandatory stream combinations,即符合条件的设备必须支持的输出组合;
- “单个格式支持某尺寸”和“这组尺寸和格式可以同时开启”是两回事;
- 即便组合受支持,实际 fps 仍受多个因素影响:
getOutputMinFrameDuration()给出连续输出两帧的最短间隔;stall duration 表示某类输出可能额外占用管线、延迟后续请求的时间;sensor mode、热限制与 vendor pipeline 也会改变可达帧率。
创建失败、首帧慢或运行中反复黑屏时,我们先确认 session 是否在反复重配;只检查 CaptureRequest 参数,很容易漏掉更早发生的 stream negotiation(输出组合协商)问题。
HalStream 返回的格式、usage 与 buffer 约束
CameraService 会把宽高、格式、dataspace、旋转和消费方 usage(用途标志)等信息交给 HAL,AIDL HAL 再通过 HalStream 返回几项关键结果:
overrideFormat:IMPLEMENTATION_DEFINED输出可由 HAL 选择实际格式;producerUsage:输出流上 HAL 需要的 gralloc 用途标志;consumerUsage:输入流上 HAL 需要的用途标志;maxBuffers:HAL 同时可能持有的最大缓冲区数量;overrideDataSpace:允许覆盖的色彩数据空间(dataspace);enableHalBufferManager:会话级可配置模式下,决定该流是否由 HAL 按需请求缓冲区。
系统框架会合并生产方与消费方的用途标志,再交给图形内存分配器。IMPLEMENTATION_DEFINED 格式的最终布局,可能取决于相机写入端以及显示、GPU、编解码器等读取端的组合要求;仅凭公开像素格式推不出 stride(步幅)、plane offset 或压缩方式,这些要以分配器返回的实际布局为准。
队列容量与 maxBuffers 的构成
Camera3OutputStream::configureConsumerQueueLocked() 会先通过 NATIVE_WINDOW_MIN_UNDEQUEUED_BUFFERS 查询消费方要求保留、生产方不可取用的最小缓冲区数(源码变量 maxConsumerBuffers),再计算基础队列容量:
mTotalBufferCount =
    maxConsumerBuffers
    + camera_stream::max_buffers
这两项的来历不同:消费方要留下自己仍在读取或显示的缓冲区(对应 maxConsumerBuffers),HAL 也要有缓冲空间推进它的处理流水线(pipeline,对应 camera_stream::max_buffers)。算出的值描述该输出 Surface 的基础队列容量;预览显示同步或 PreviewFrameSpacer 路径还可能在此基础上追加额外缓冲或 framework 缓存。Camera3Stream::getBuffer() 还会检查 HAL 已取走的缓冲区数量,达到 max_buffers 时就等缓冲区返回,并把等待时间记进 wait on max_buffers 延迟直方图。
想靠增大 maxBuffers 掩盖消费方处理缓慢,通常行不通:加大它也许让处理流水线暂时不阻塞,代价是该流中可同时驻留的图像内存随之增加;何况这个字段由 HAL 根据流水线需求声明,随手填一个数值,还可能破坏系统框架与 HAL 之间的流量控制约定。我们把它当作 HAL 声明的协商结果来读就好。
Camera3BufferManager 与 HAL buffer management
Camera3BufferManager 属于 CameraService 内部,用于在符合 stream set、尺寸、usage 等要求的流之间调度 GraphicBuffer,并以 attachBuffer() 接入具体 BufferQueue;成功注册后,该队列改由它统一分配。固定实现对普通 display / texture 异步流另有排除条件,多分辨率路径有例外;它服务的是满足条件的那部分流,别把它当成所有相机 stream 共用的一个池。
HAL 缓冲区管理 API 则由 HAL 通过 requestStreamBuffers() 向 CameraService 取得缓冲区。两套机制可以出现在同一条调用路径中,但调用方、接口和目标都不同:
| 名称 | 所在侧 | 主要作用 |
|---|---|---|
Camera3BufferManager | CameraService 内部 | 在系统框架管理的兼容流之间调度 GraphicBuffer |
| HAL 缓冲区管理 | Camera HAL 与 CameraService 之间 | 把捕获请求提交与输出缓冲区获取分开 |
我们排查日志或源码时,先确认上下文所指的是哪一个 BufferManager。
API 37 的运行中 Surface 替换
Android 17 / API 37 新增 CameraCaptureSession.updateOutputConfigurations(List),可为 deferred output 补上有效 Surface,也可在不关闭整个 session 的前提下替换既有输出 Surface。deferred output 指创建 session 时已经确定尺寸等属性、但尚未绑定实际 Surface 的输出。它适合在照片、录像等 use case 之间切换 Surface,但可变范围比重新配置整个 session 小:
- 新列表的
OutputConfiguration数量必须与 session 当前 output 数量相同; - 每个配置必须能按 size、format 等属性对应到创建 session 时的既有配置;
- 允许替换关联 Surface 或切回 deferred 状态,不允许通过该调用新增或删除
OutputConfiguration; - 调用会停止仍以旧 Surface 为目标的 active request,应用随后需要提交指向新 Surface 的 request;
- framework 会继续跟踪旧 Surface,待在途 buffer 全部返回后才断开旧连接。
CameraCaptureSessionImpl 把调用交给 CameraDeviceImpl.updateOutputConfigurations(),先按配置属性映射现有 stream id,再调用 camera service;mReplacedOutputs 以 WeakReference
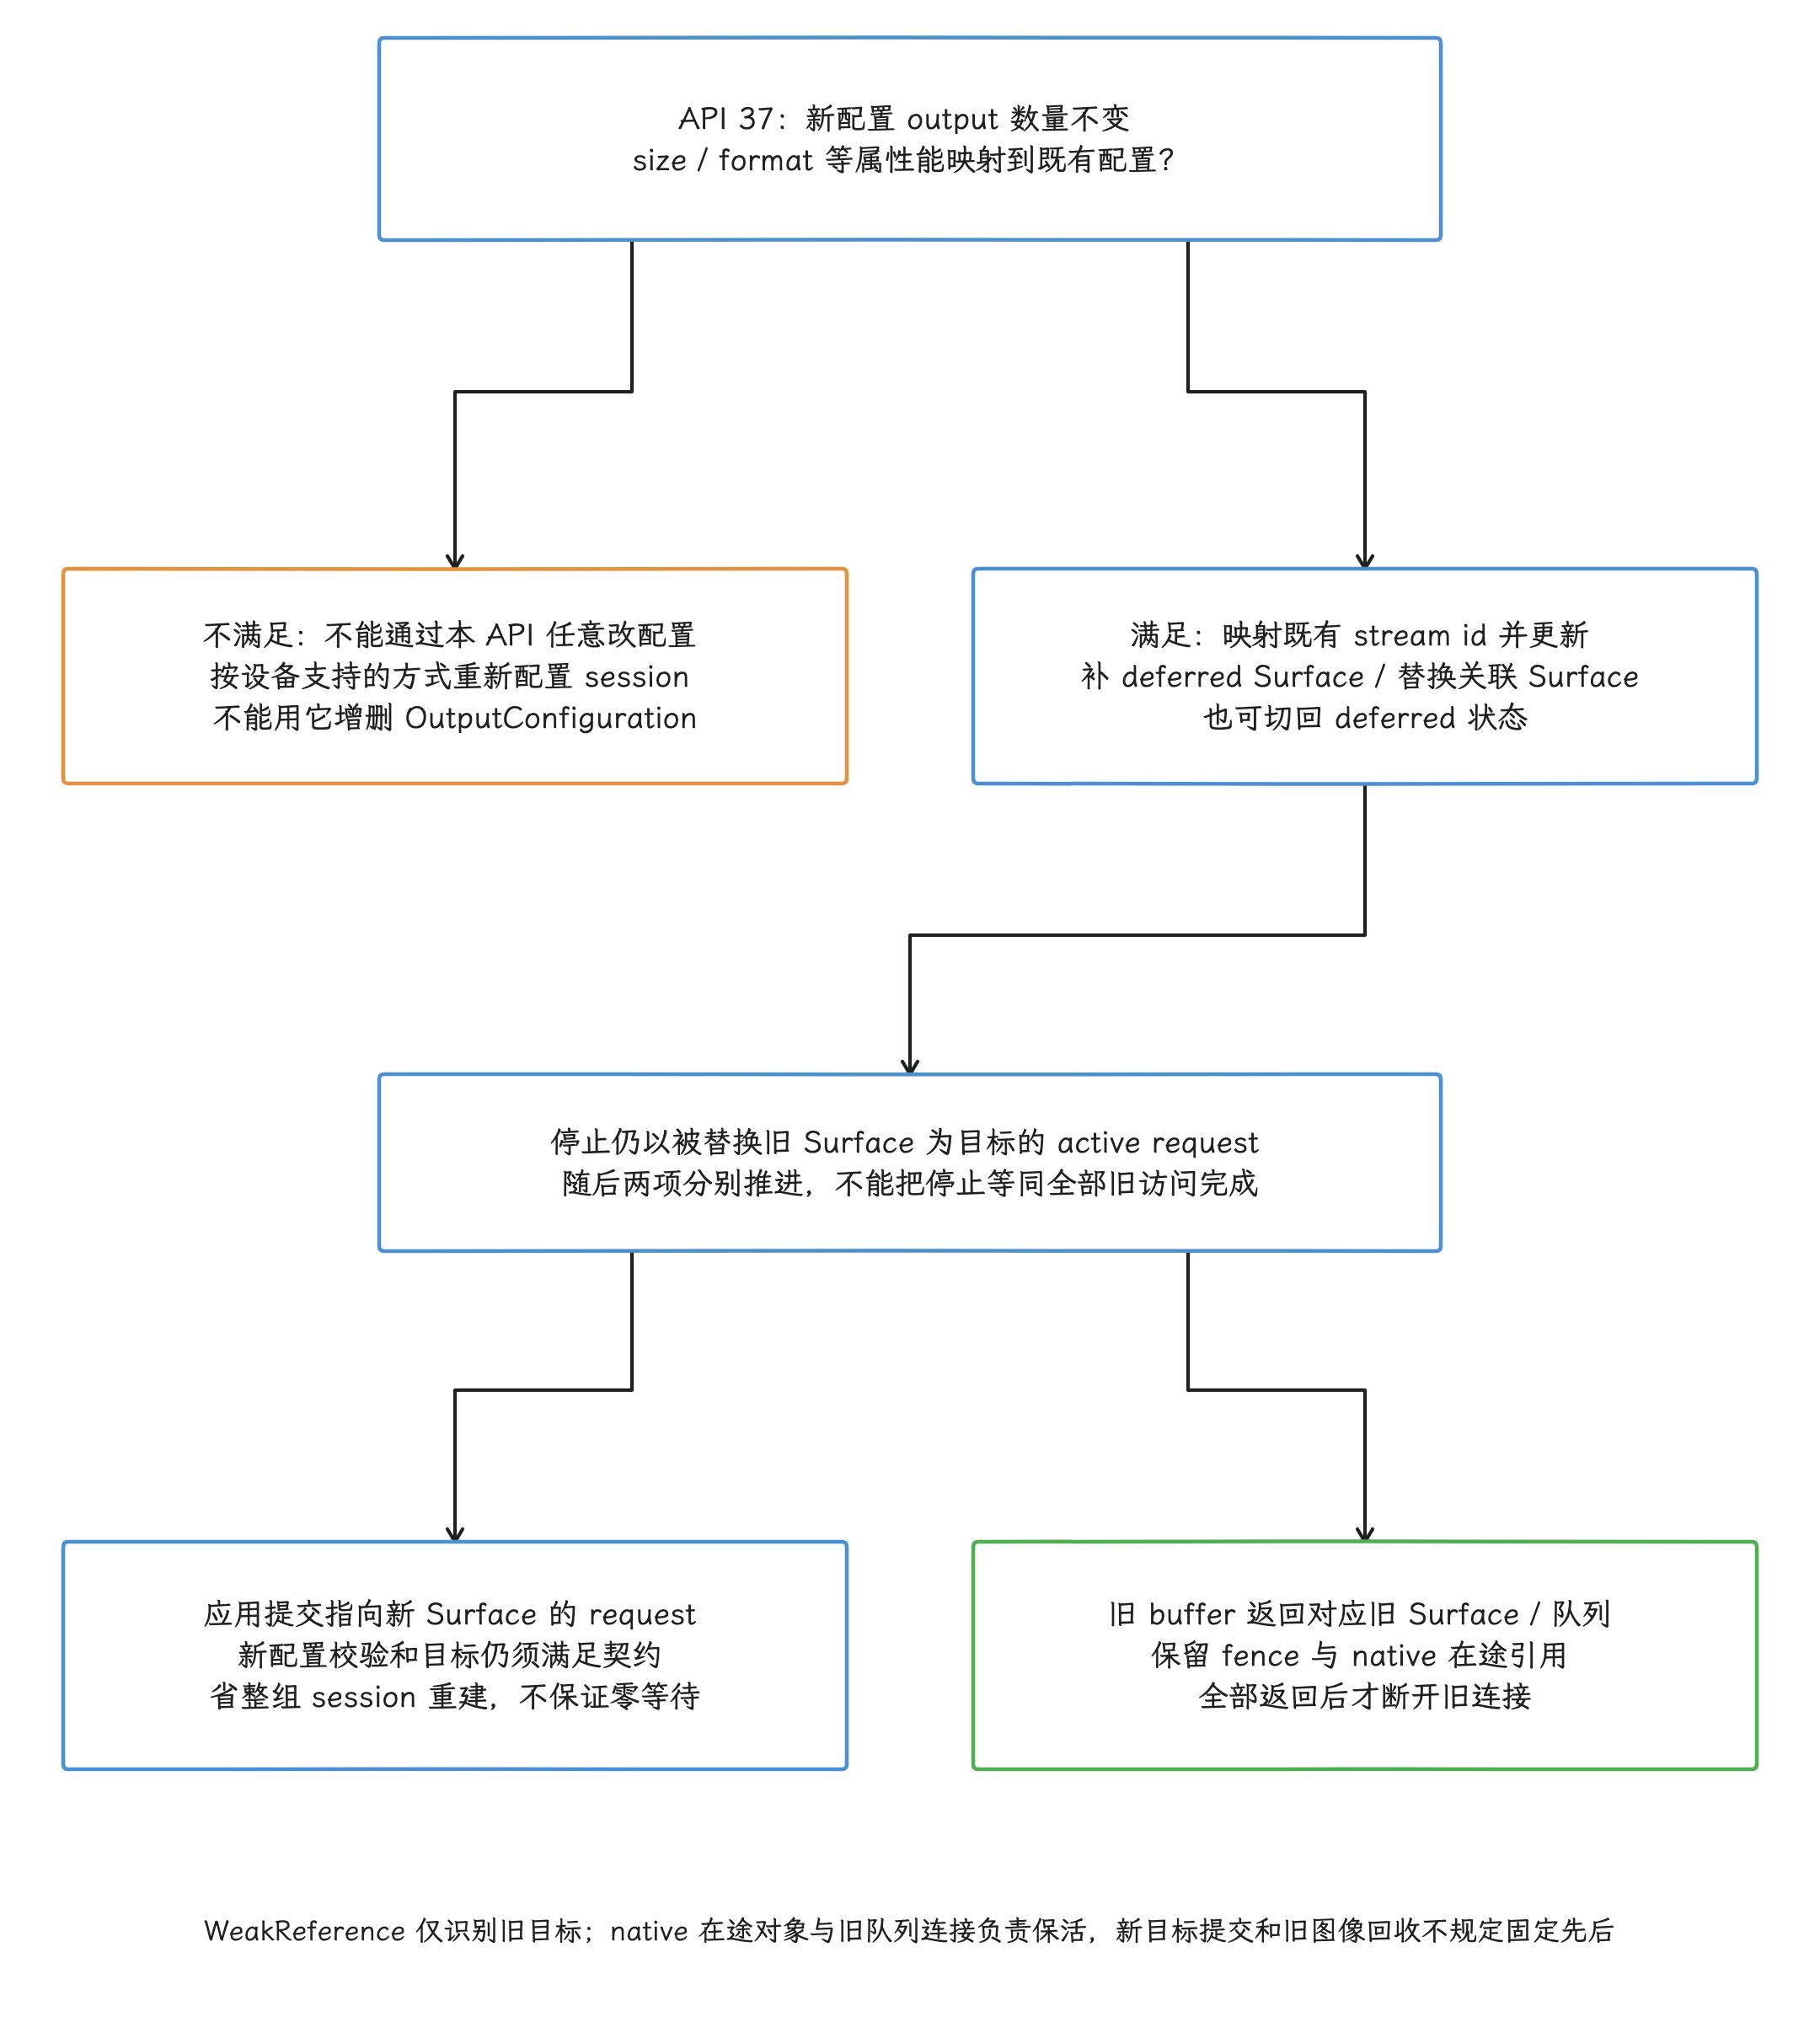
图:固定API37 updateOutputConfigurations需output数量不变、size/format等可映射现有配置,允许补deferred Surface或替换/退回deferred,不允许任意增删output或改属性。CameraDeviceImpl映射已有stream id并更新,针对旧目标active request停止;应用重新提交新Surface目标,同时旧在途buffer依原Surface队列/fence归还后再断连接。mReplacedOutputs的WeakReference只辅助旧目标识别,native引用/旧队列管理在途对象,不靠Java弱引用保活。新提交与旧回收无固定先后,也不保证零停顿。
Stream Use Case 与 capture intent
Android 13 / API 33 引入 OutputConfiguration.setStreamUseCase(),让 App 为单个 output 声明 preview、still capture、video record、preview-video-still、video call 或 cropped RAW 等长期用途,HAL 可以据此选择 sensor mode、厂商 tuning 配置和 image-processing pipeline。它是一项配置提示,帧率和延迟不在它的承诺范围里。
它与 CONTROL_CAPTURE_INTENT 的分工不同:
- stream use case 描述单个 output 的长期用途,必须在 session 创建前设置;
- capture intent 描述当前 request 的拍摄意图,主要帮助设备选择整笔请求的 3A(自动对焦、自动曝光、自动白平衡)与处理策略;
- 设备必须声明
REQUEST_AVAILABLE_CAPABILITIES_STREAM_USE_CASE,并公布可用 use case 与 mandatory combinations; - 非 mandatory 组合中的 use case 可能因硬件约束被忽略,帧率或延迟也就无从保证。
所以 Stream Use Case 的延迟收益或切换帧数,要在具体 HAL 与拍摄场景里测量:流配置是否触发 sensor mode 切换、切换需要多久,取决于这两者。
Request 与 buffer 的生命周期
我们理解 Camera 掉帧时,要先把 request 的执行进度和 buffer 的占用状态分开看。Camera pipeline 需要多笔 request 同时在途,但不必从 request 入队开始就为每笔请求持有全部 output buffer——Android 10 引入 HAL3 buffer management 之后,“请求进入 pipeline”和“HAL 取得输出 buffer”可以发生在不同时间。
Framework-managed buffer:先借 buffer,再提交 request
某路输出未启用 HAL 缓冲区管理时,RequestThread 会在调用 HAL 前为该捕获请求取得输出缓冲区。
Surface 交出可写 buffer
Camera3OutputStream::getBufferLockedCommon() 在普通队列路径调用 ANativeWindow::dequeueBuffer(),也可能从 Camera3BufferManager 取出 GraphicBuffer 后 attach,或使用批量预取结果。返回的核心对象是:
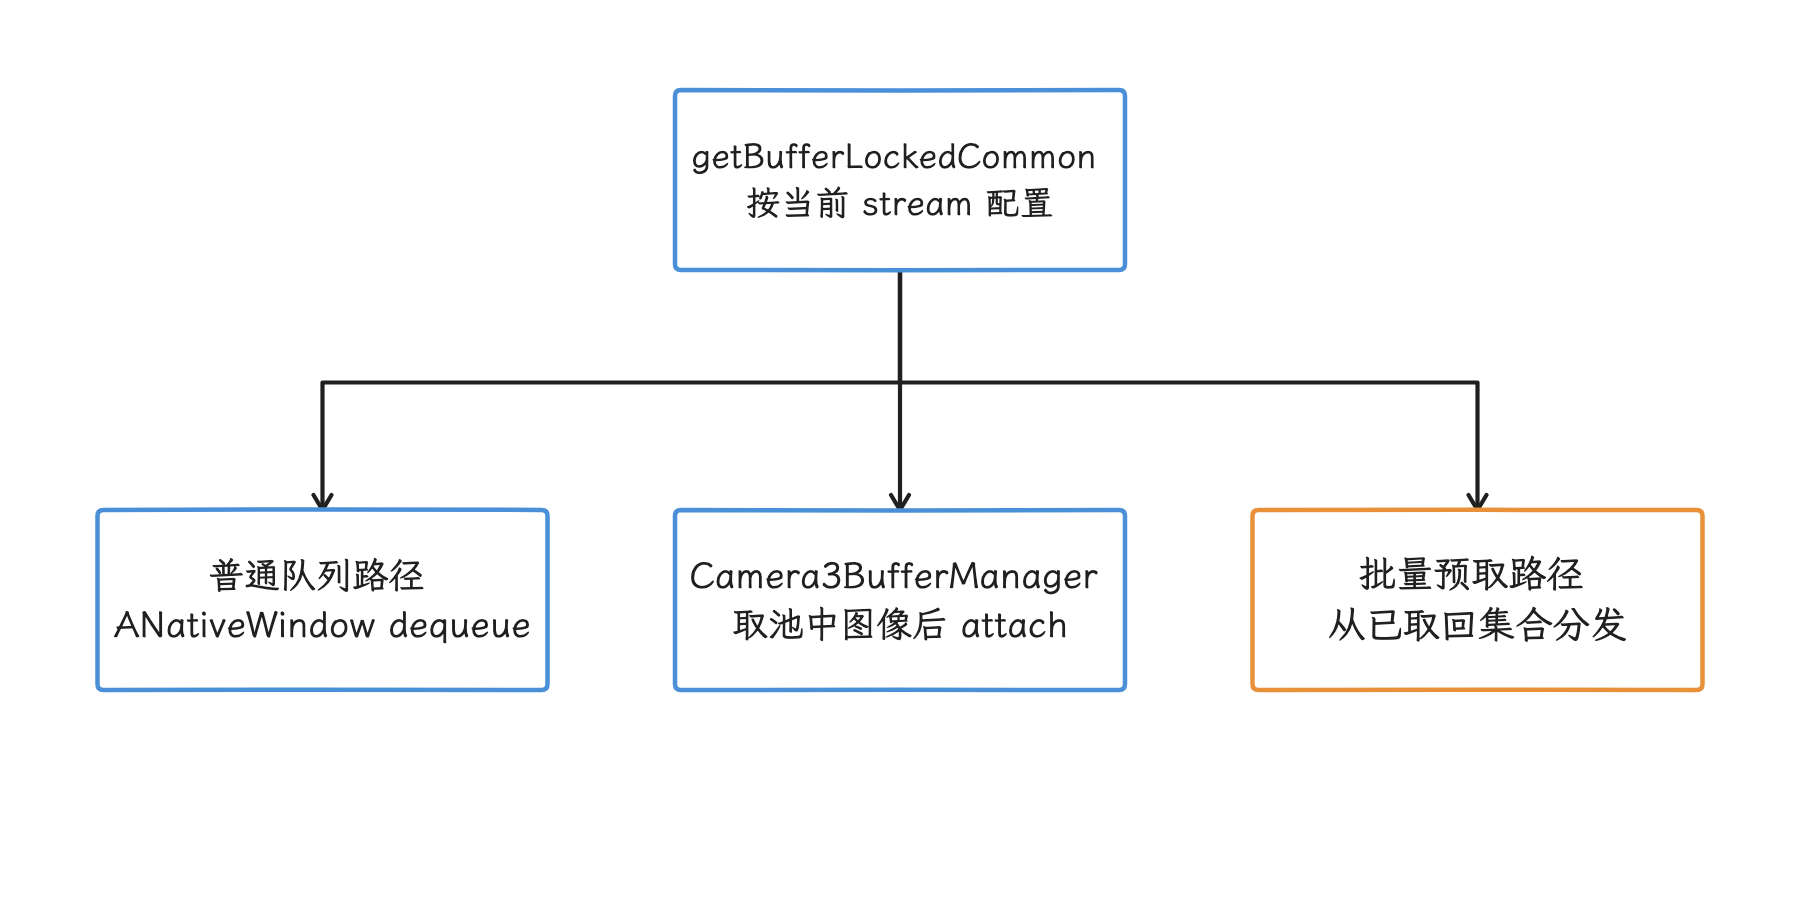
图:普通 dequeue、共享池 attach 与批量预取是不同取得方式。 这些分支都不能省略 buffer 的同步依赖。
- 一个
ANativeWindowBuffer,它的 handle 指向GraphicBuffer; - 一个 fence fd,表示上一个消费方何时结束对该缓冲区的使用。
Camera3OutputStream::getBufferLocked() 把栅栏填进 camera_stream_buffer.acquire_fence,再把缓冲区交给 HAL;源码注释明确说明,此后这个 fence fd 由 HAL 持有。
HAL 等待 acquire fence 后写入
HAL 在读写缓冲区前必须等待 acquire fence。对于输出流,这一步能避免 HAL 覆盖 GPU、SurfaceFlinger、视频编码器或应用仍在读取的旧内容。
如果 acquire fence 为空,表示无需等待。若 HAL 因错误没有等待该栅栏,AIDL StreamBuffer 约定要求 HAL 把原 acquire fence 作为 release fence 退回,让系统框架在复用缓冲区前仍能等待正确的完成时刻。
HAL 以 release fence 归还结果
HAL 通过 processCaptureResult() 返回以下内容:
- 流与缓冲区标识;
BufferStatus.OK或ERROR;- release fence,表示 HAL 何时停止访问该缓冲区。
release fence 为空,表示调用 processCaptureResult() 时 HAL 已经完成所有访问;若栅栏有效,HAL 可以先返回结果,再由下游异步等待。栅栏发出 signal 后,HAL 不得再次访问该缓冲区。
CameraService 决定 queue 或 cancel
Camera3OutputStream::returnBufferCheckedLocked() 总会接收 HAL 的 release fence,并根据结果选择以下路径:
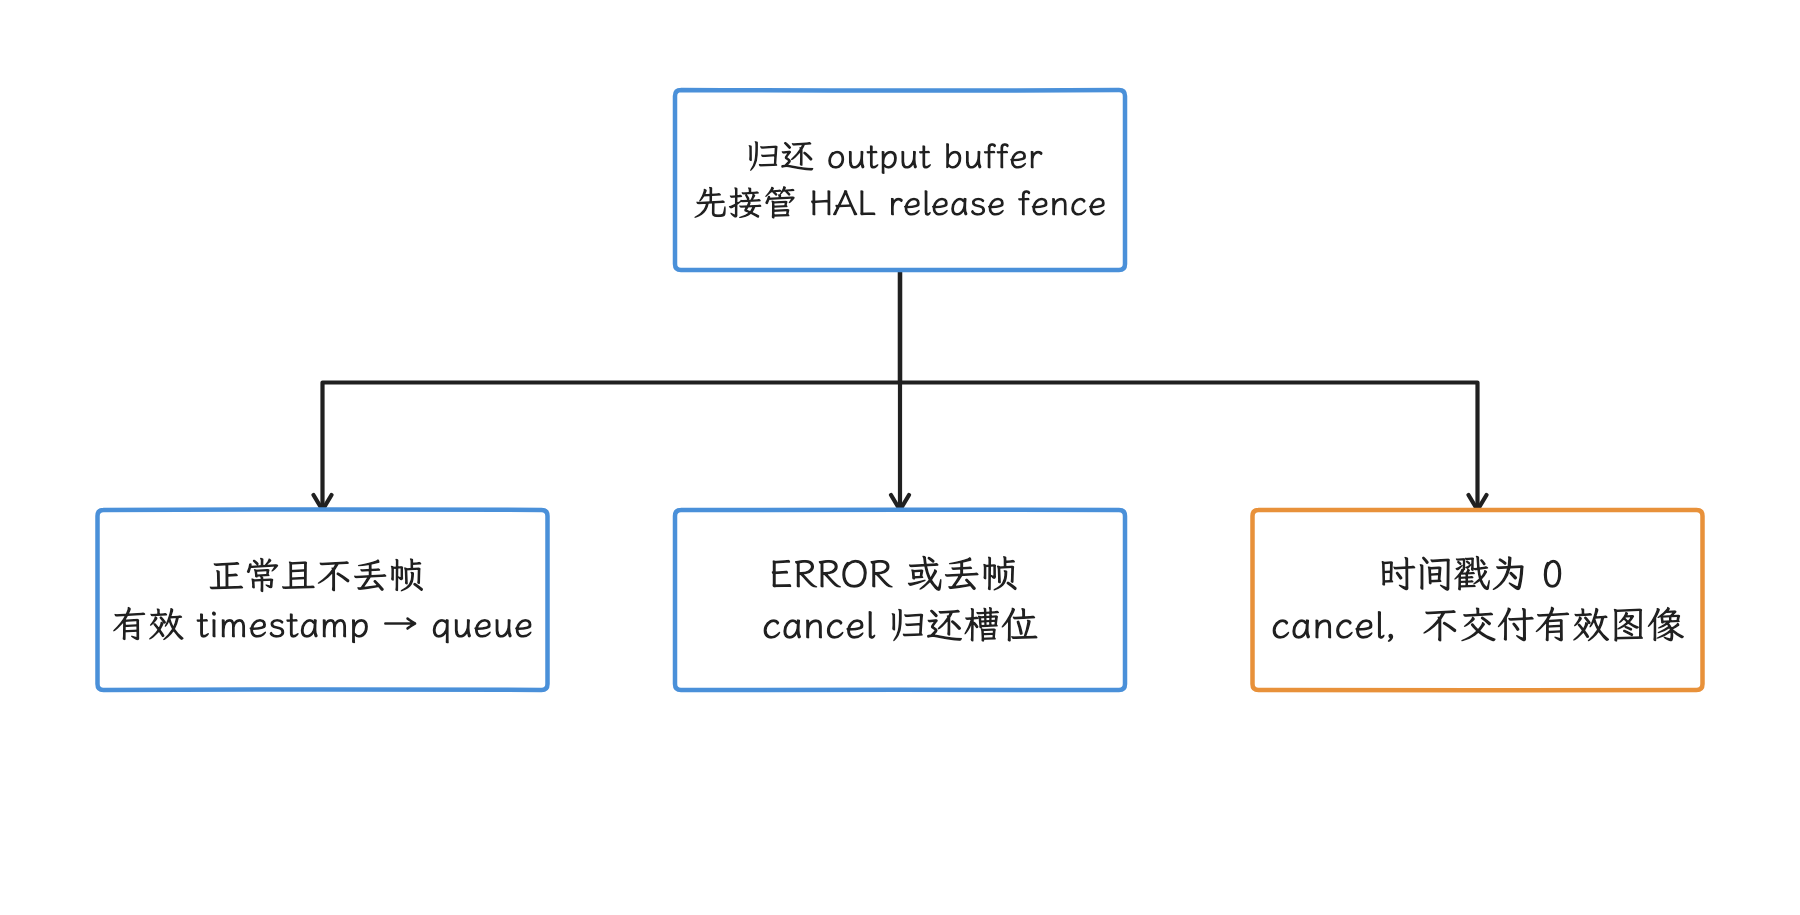
图:CameraService 按状态、丢帧标志与时间戳选择 queue 或 cancel。 两条路径都须保留 HAL release fence,读取不能越过依赖。
- 缓冲区正常且时间戳有效时,调用
queueBuffer()交给Surface消费方; - 缓冲区状态为错误、流正在丢帧或时间戳为 0 时,调用
cancelBuffer(); - 两条路径都会传递 HAL release fence;queue / cancel 的 CPU 调用可以在 fence signal 前返回,真正读取或再次写入仍须满足这条完成依赖。
正常 queue 路径将 HAL release fence 传为消费侧 acquire 依赖;fd 可以复制或转交,命名变化并不意味着新增一次硬件写入。调试、格式修补等特殊路径可能另有等待,必须按实际调用链检查。
consumer 释放后才能再次出队
消费方归还槽位时,可以附带一条尚未 signal 的 release fence。这时生产方哪怕已经成功 dequeue 到同一槽位,也要等这条依赖满足才能覆盖内容:CameraService 会把它转成 HAL acquire fence,HAL 在访问前等待。槽位取回与旧访问完成是两个时刻,我们要分开判断。
完整顺序可以写成:
consumer release fence
        ↓
BufferQueue dequeueBuffer()
        ↓
HAL acquire fence → HAL wait/write
        ↓
HAL release fence
        ↓
BufferQueue queueBuffer()
        ↓
consumer acquire/wait/read
所以判断栅栏方向时,我们要同时写明“谁准备读或写”和“谁已经结束访问”;只记 acquire、release 两个名字,在 HAL 接口和 BufferQueue 接口之间很容易说反。
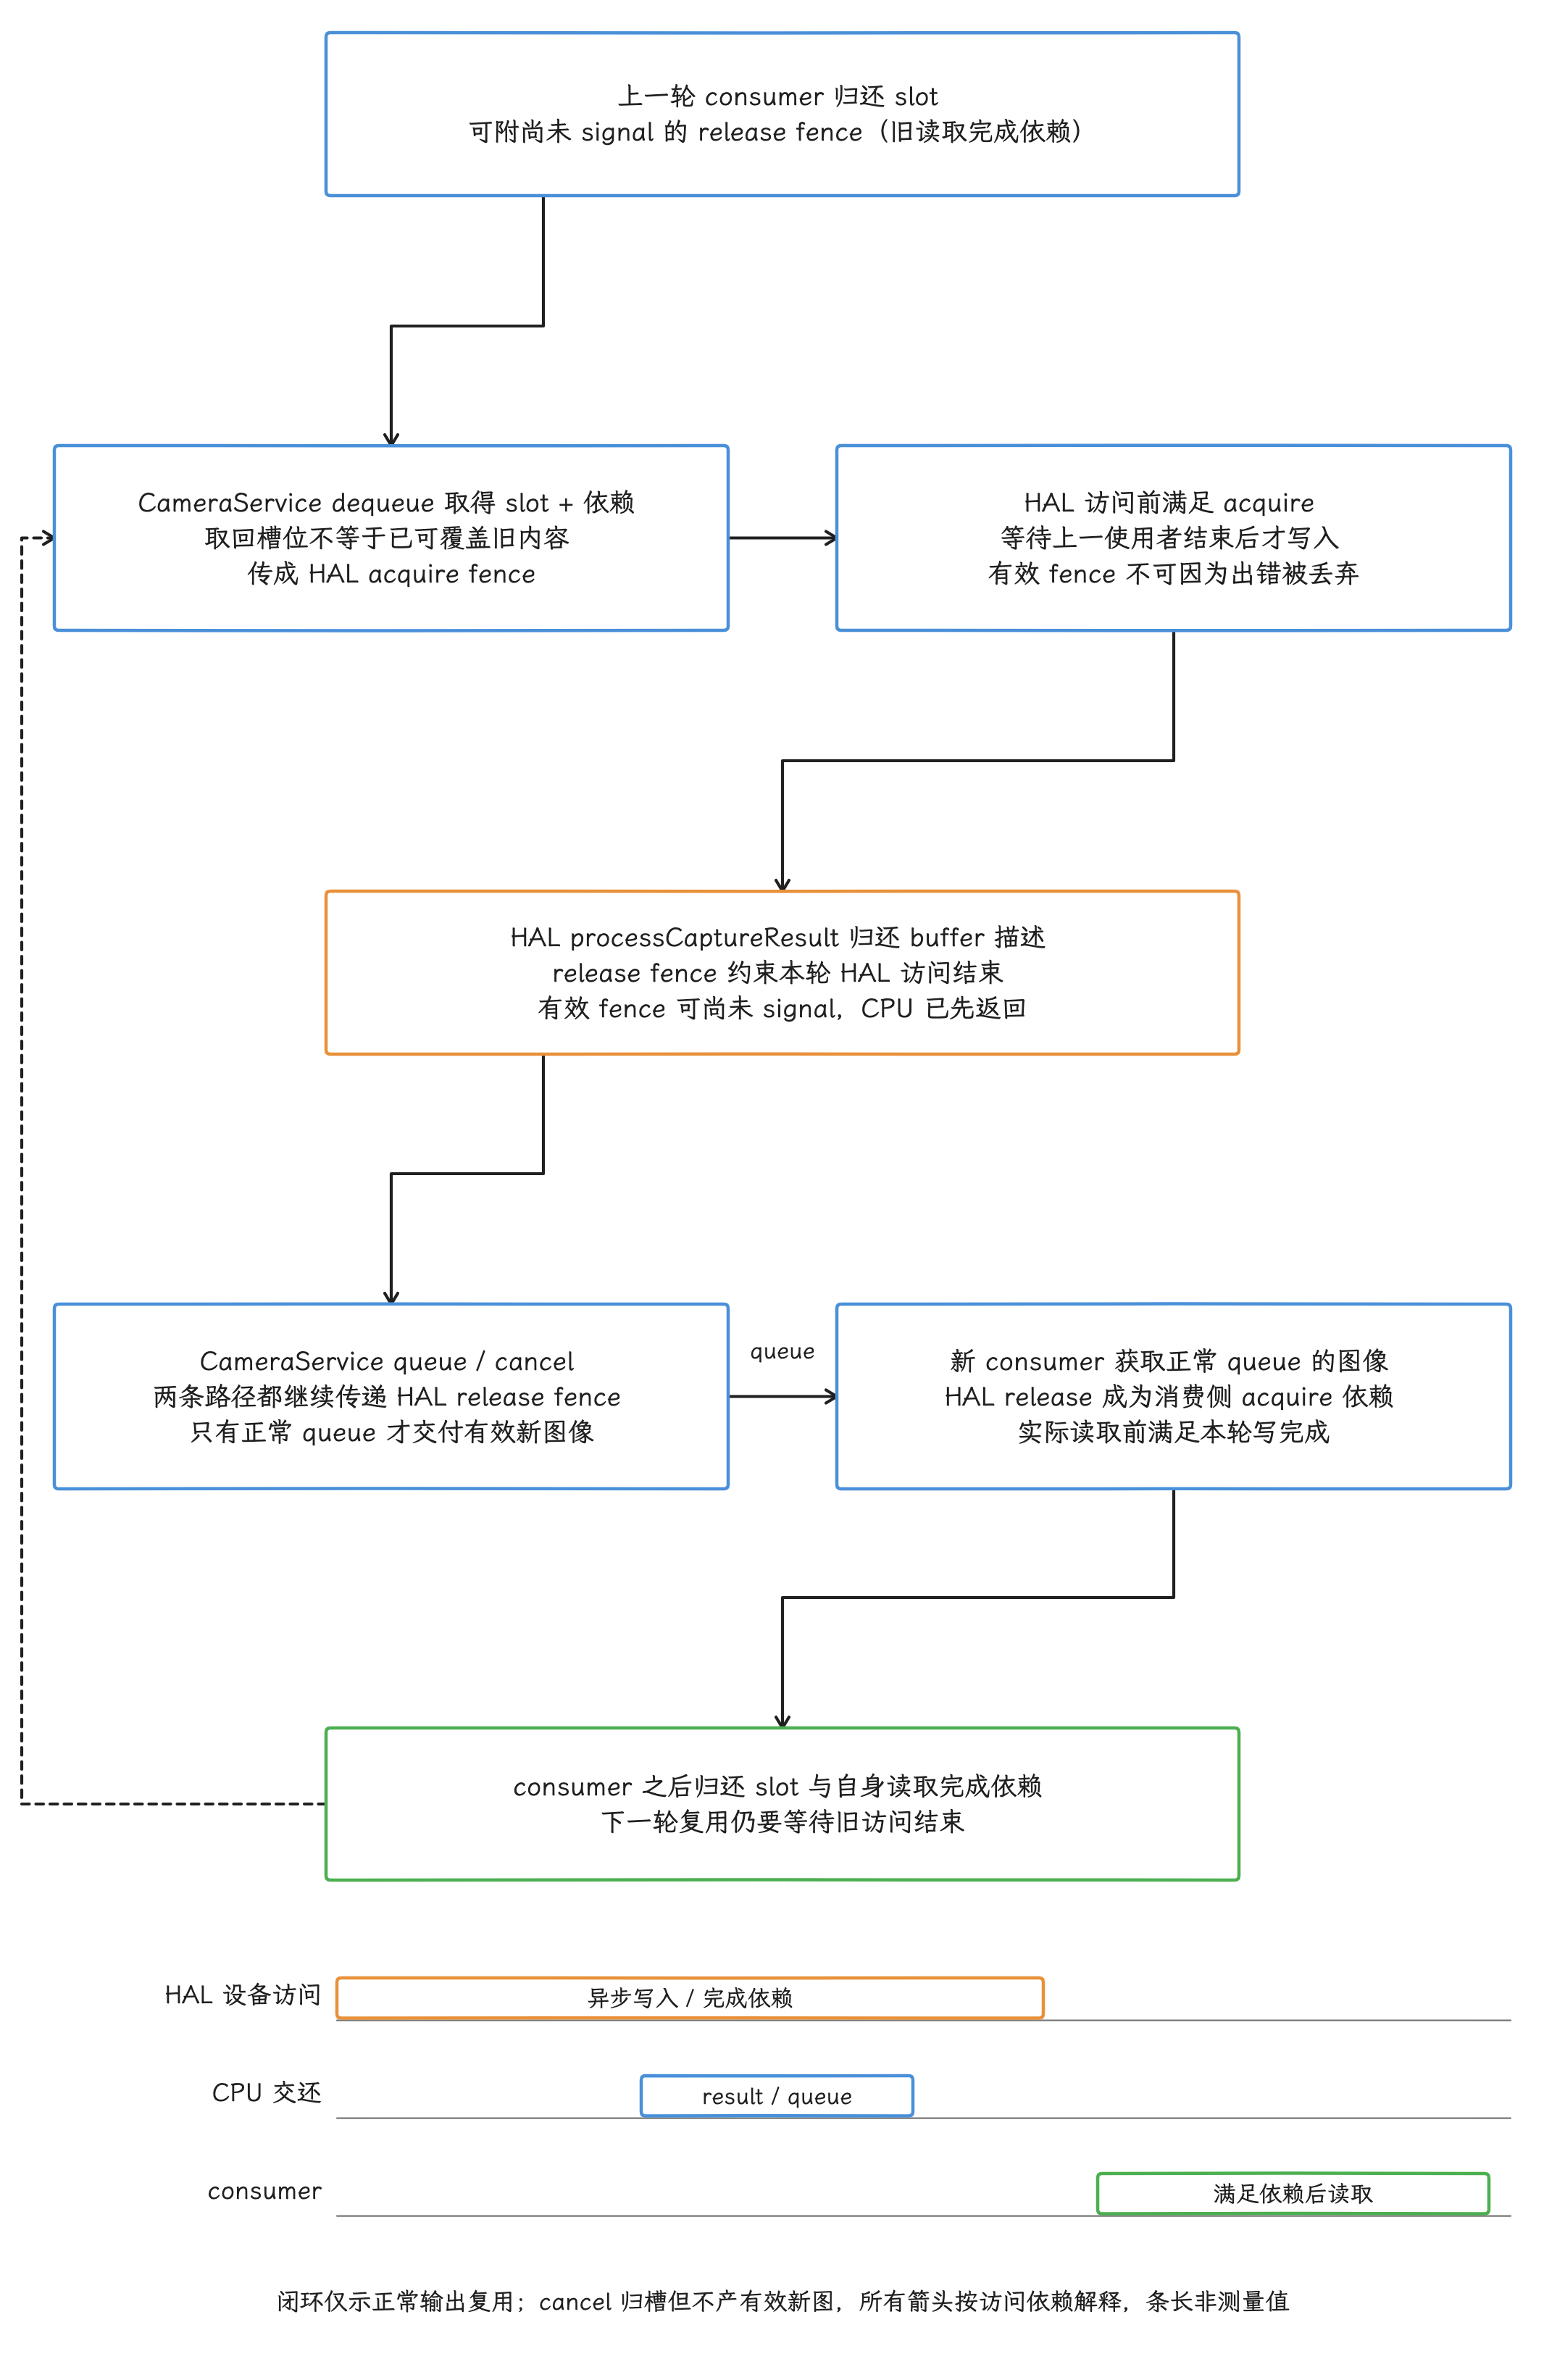
图:同一输出buffer复用:consumer可先归还slot并附未signal release fence,dequeue取回slot与依赖后作为HAL acquire交接;HAL读写前必须等待。HAL result归还buffer可携尚未signal release fence,CameraService按状态queue/cancel仍传依赖;正常queue下它成为新consumer acquire,实际读前满足写完成;consumer归还后下轮复用。空fence按接口表示无需等待/已结束访问,错误未等待acquire须原样退依赖。图示阶段可交叠,dequeue/result/queue/inflight移除都不替代signal;不是同fd数即同对象,cancel不交付有效新图。
HAL buffer management:request 先走,buffer 按需借
Android 10 引入了可选的 HAL3 缓冲区管理 API:HAL 处理流水线可以同时排队 N 个捕获请求,但可能只在接近输出的阶段需要少量缓冲区;如果系统框架在请求进入 HAL 前就为所有输出取齐缓冲区,暂时用不到的图像内存也会长时间驻留。
两类行为同时存在:
- 未启用的流:系统框架仍随捕获请求提供真实的输出缓冲区;
- 已启用的输出流:request 含 stream 项,但 bufferId=0、handle 与 acquire fence 为空;HAL 稍后调用 requestStreamBuffers 取得真实 buffer。仅看到空 handle 不足以判定占位,缓存复用也可省略 handle。
在 SESSION_CONFIGURABLE 模式下,HAL 可以通过 HalStream.enableHalBufferManager 逐流选择;在 AIDL 设备级模式下,系统框架会把全部输出流视为由 HAL 管理。
requestStreamBuffers() 不预先绑定 frame
AidlCamera3OutputUtils.cpp 明确说明:一次 requestStreamBuffers() 返回的缓冲区不与某个 CaptureRequest 预先绑定。HAL 可以:
- 为多条流批量请求若干缓冲区;
- 选择其中一个用于某一帧;
- 把已使用的缓冲区随该帧的
processCaptureResult()返回; - 把多取但未使用的缓冲区经
returnStreamBuffers()退回。
CameraService 会逐条流检查:
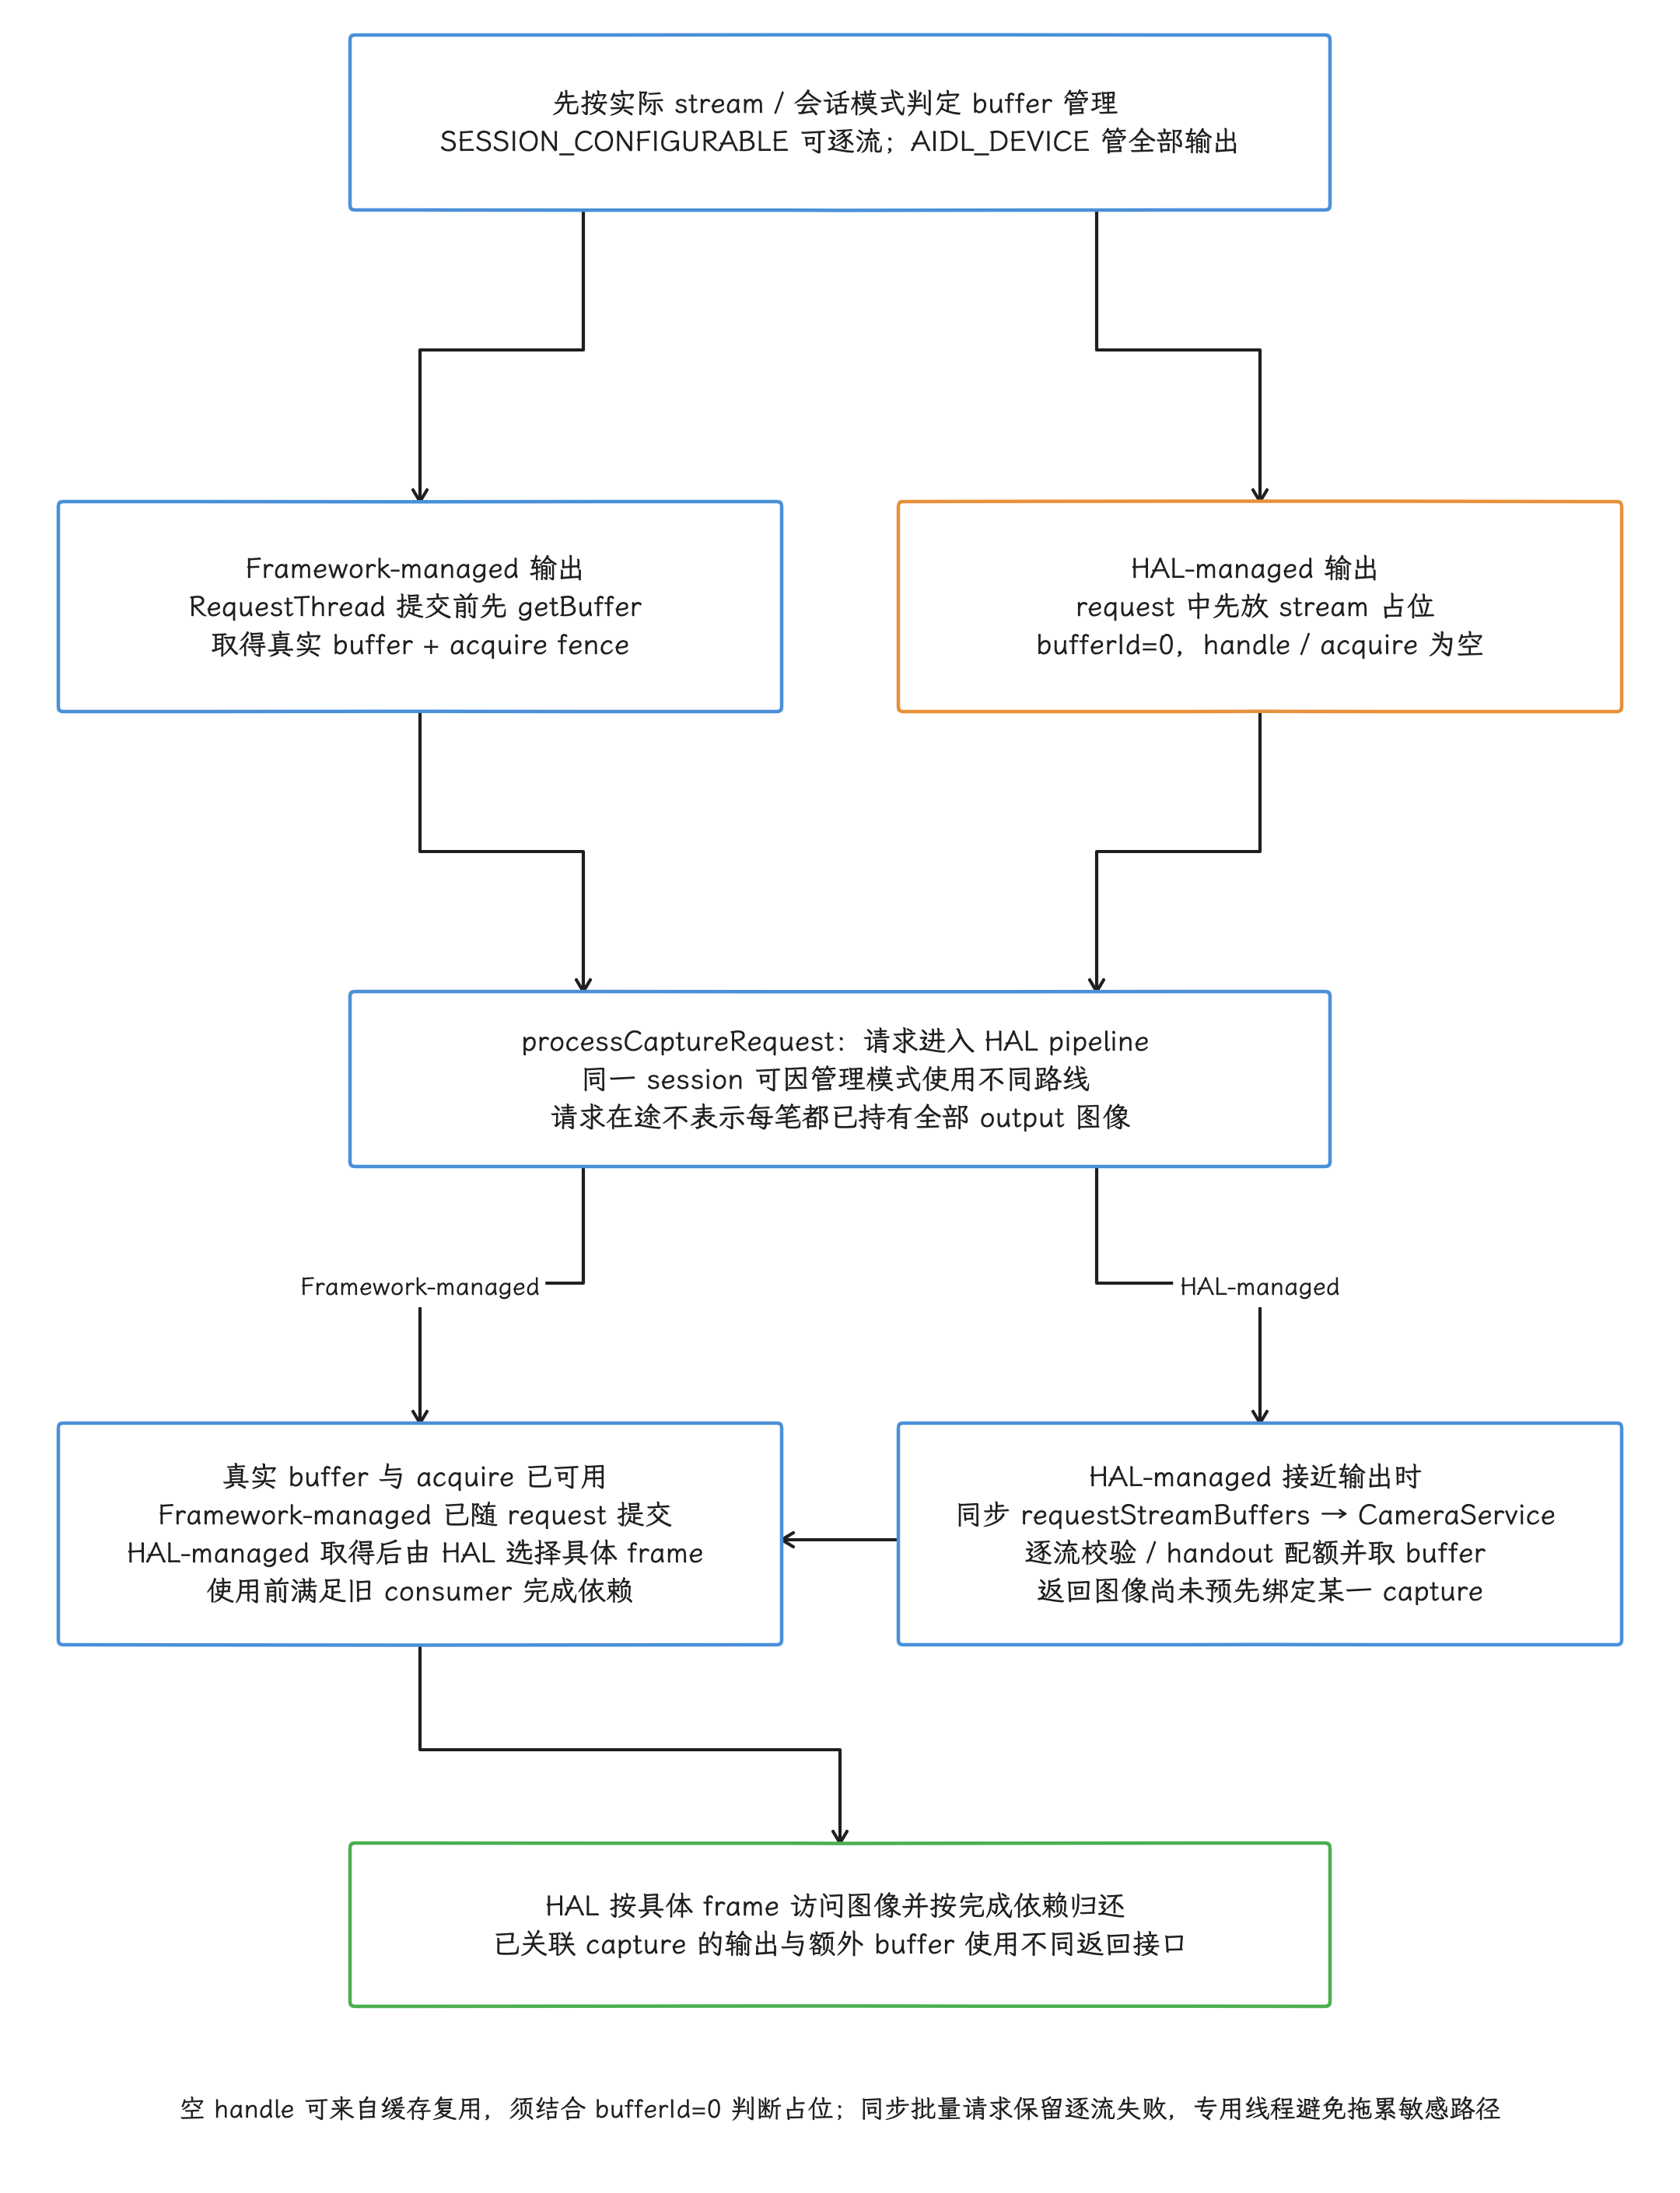
图:固定r1未启用HAL管理的流先getBuffer并随request带真实buffer/acquire;启用输出流的request先带stream占位bufferId0/空handle与acquire,HAL接近输出时同步requestStreamBuffers。CameraService检查流/管理模式/重复id/连接/配额/configure,返回的buffer不预先绑定capture,HAL之后选择frame;多流批量或失败须单独处理,专用线程建议不表示固定开销。SESSION_CONFIGURABLE逐流选,AIDL_DEVICE管理全部输出。空handle也可能缓存省略,不能只看空句柄判占位;所有真实访问遵守fence,已使用与额外buffer归还路径另核。
- 流是否存在且启用了 HAL 缓冲区管理;
- 是否重复请求同一个流 ID;
Surface是否已断开;- “当前尚未归还数 + 本次请求数”是否超过
maxBuffers; - 当前是否正在
configureStreams()。
返回结果有两层:调用级 BufferRequestStatus(如 OK、FAILED_PARTIAL、FAILED_CONFIGURING)与逐流 StreamBufferRequestError(如 STREAM_DISCONNECTED、NO_BUFFER_AVAILABLE、MAX_BUFFER_EXCEEDED)。读这些错误时,我们把超出 HAL handout 配额的 MAX_BUFFER_EXCEEDED,与超时、分配失败等造成的 NO_BUFFER_AVAILABLE 分开归因。requestStreamBuffers 是同步调用,固定 AIDL 契约建议使用专用线程,并避免在延迟敏感路径一次请求大量 buffer。
bufferId、handle 与 cache 生命周期
每帧都跨 Binder 重复传递 native handle 会增加开销,StreamBuffer 因此采用 streamId + bufferId 建立缓存约定:
- 某个缓冲区第一次交给 HAL 时,同时携带
bufferId和原生句柄; - HAL 记住两者的映射;
- 同一个缓冲区后续再次出现时,只传
bufferId,句柄为空; CaptureResult返回时句柄也为空,系统框架根据帧、流和缓冲区记录找回原对象;processCaptureRequest(..., cachesToRemove)要求 HAL 删除已经失效的缓存项。
流被移除、会话关闭或系统框架通知删除缓存项后,旧映射即告失效,HAL 不可继续使用;把 bufferId 当作跨会话稳定的句柄,可能造成对象释放后仍被使用、缓冲区错配或设备错误。
returnStreamBuffers() 归还未关联 capture 结果的额外 buffer
某个 buffer 一旦作为特定 capture 的输出,就随对应的 processCaptureResult 返回;未关联具体 capture 输出的额外 buffer,则经 returnStreamBuffers 退回。固定源码还允许 HAL 把额外取得的 buffer 用于内部用途,所以这一路退回的像素可能被访问过,解读日志时要留这个余地。返回同样要保留同步依赖。CameraService 将其按错误状态、时间戳 0 归还输出流,通常走 cancel,这条路径不会把有效新图像送给 consumer。
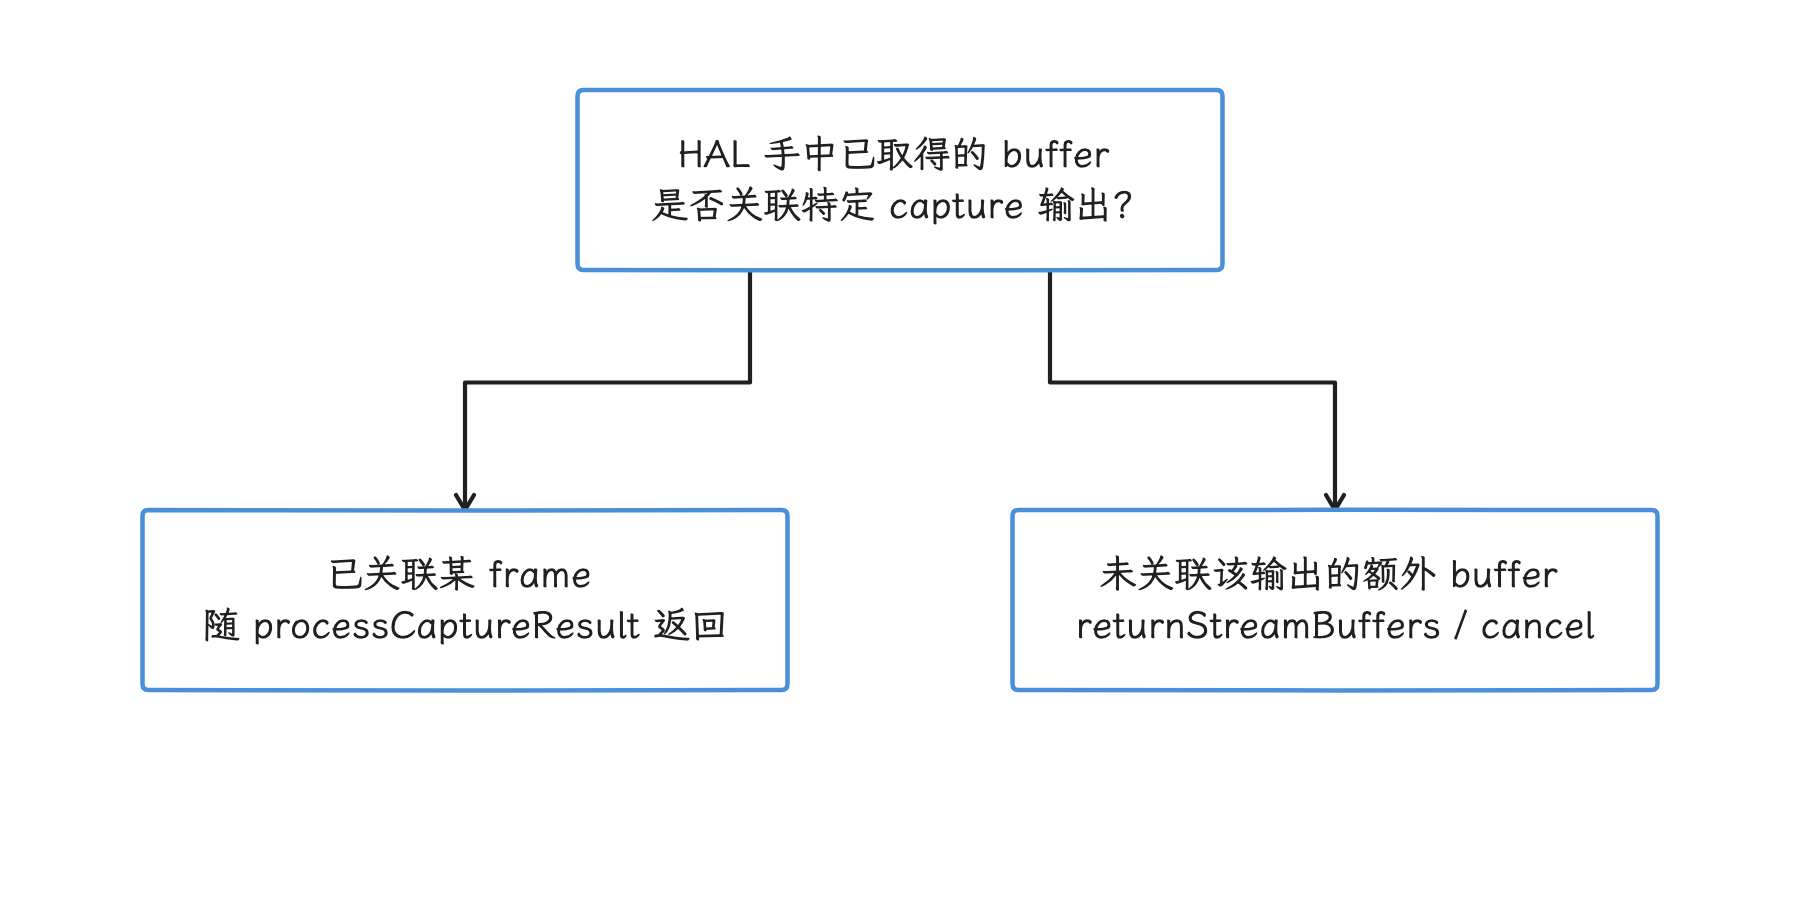
图:关联 capture 输出的图像走 result,额外图像走独立归还。 额外图像可能被内部使用过,返回仍要遵守 fence。
signalStreamFlush() 与 flush() 的责任差异
两个接口都会促使缓冲区返回,但语义不同:
| 接口 | 目的 | 待处理请求的处理 |
|---|---|---|
signalStreamFlush() | 为流的重新配置回收 HAL 手中的缓冲区 | HAL 应正常完成已有请求,并及时归还指定流的缓冲区 |
flush() | 尽快清空整个捕获流水线 | 允许把未完成缓冲区标为 ERROR,返回时不得再有尚未完成的请求或尚未归还的缓冲区 |
signalStreamFlush() 是异步提示,streamConfigCounter 用来判断它是否晚于相应的 configureStreams() 到达;HAL 只看 Binder 调用的到达顺序,是判断不出配置代次的。
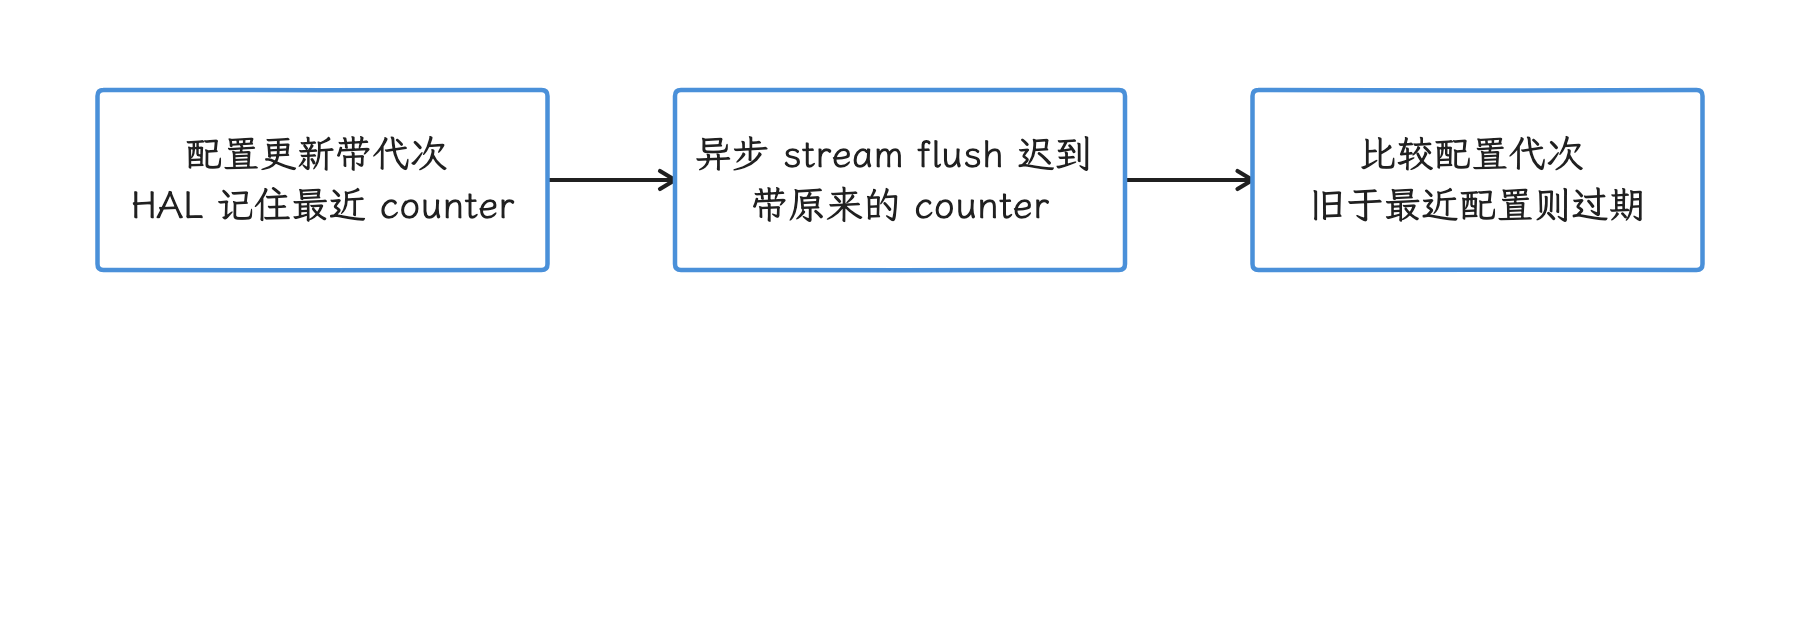
图:并发调用按配置代次判断,不能只看 Binder 到达顺序。 旧 counter 的 stream flush 提示可被识别为过期。
maxBuffers 由 HAL 逐流返回
camera_stream::max_buffers 在 Camera3Stream 构造时为 0,configure 之后由 HAL 逐流声明。getBuffer() 里的 outstanding 指交给 HAL 尚未归还的 buffer;这里的 cached 指 CameraService 暂存、尚未 queue 给最终 consumer 的图像(例如 PreviewFrameSpacer),与 bufferId → handle 缓存是两回事。HAL outstanding 达到上限,或 outstanding + framework cached 达到组合上限时就会等待;普通 returnBuffer() 归还、cached buffer 真正入队之后,会按相应路径通知等待方。
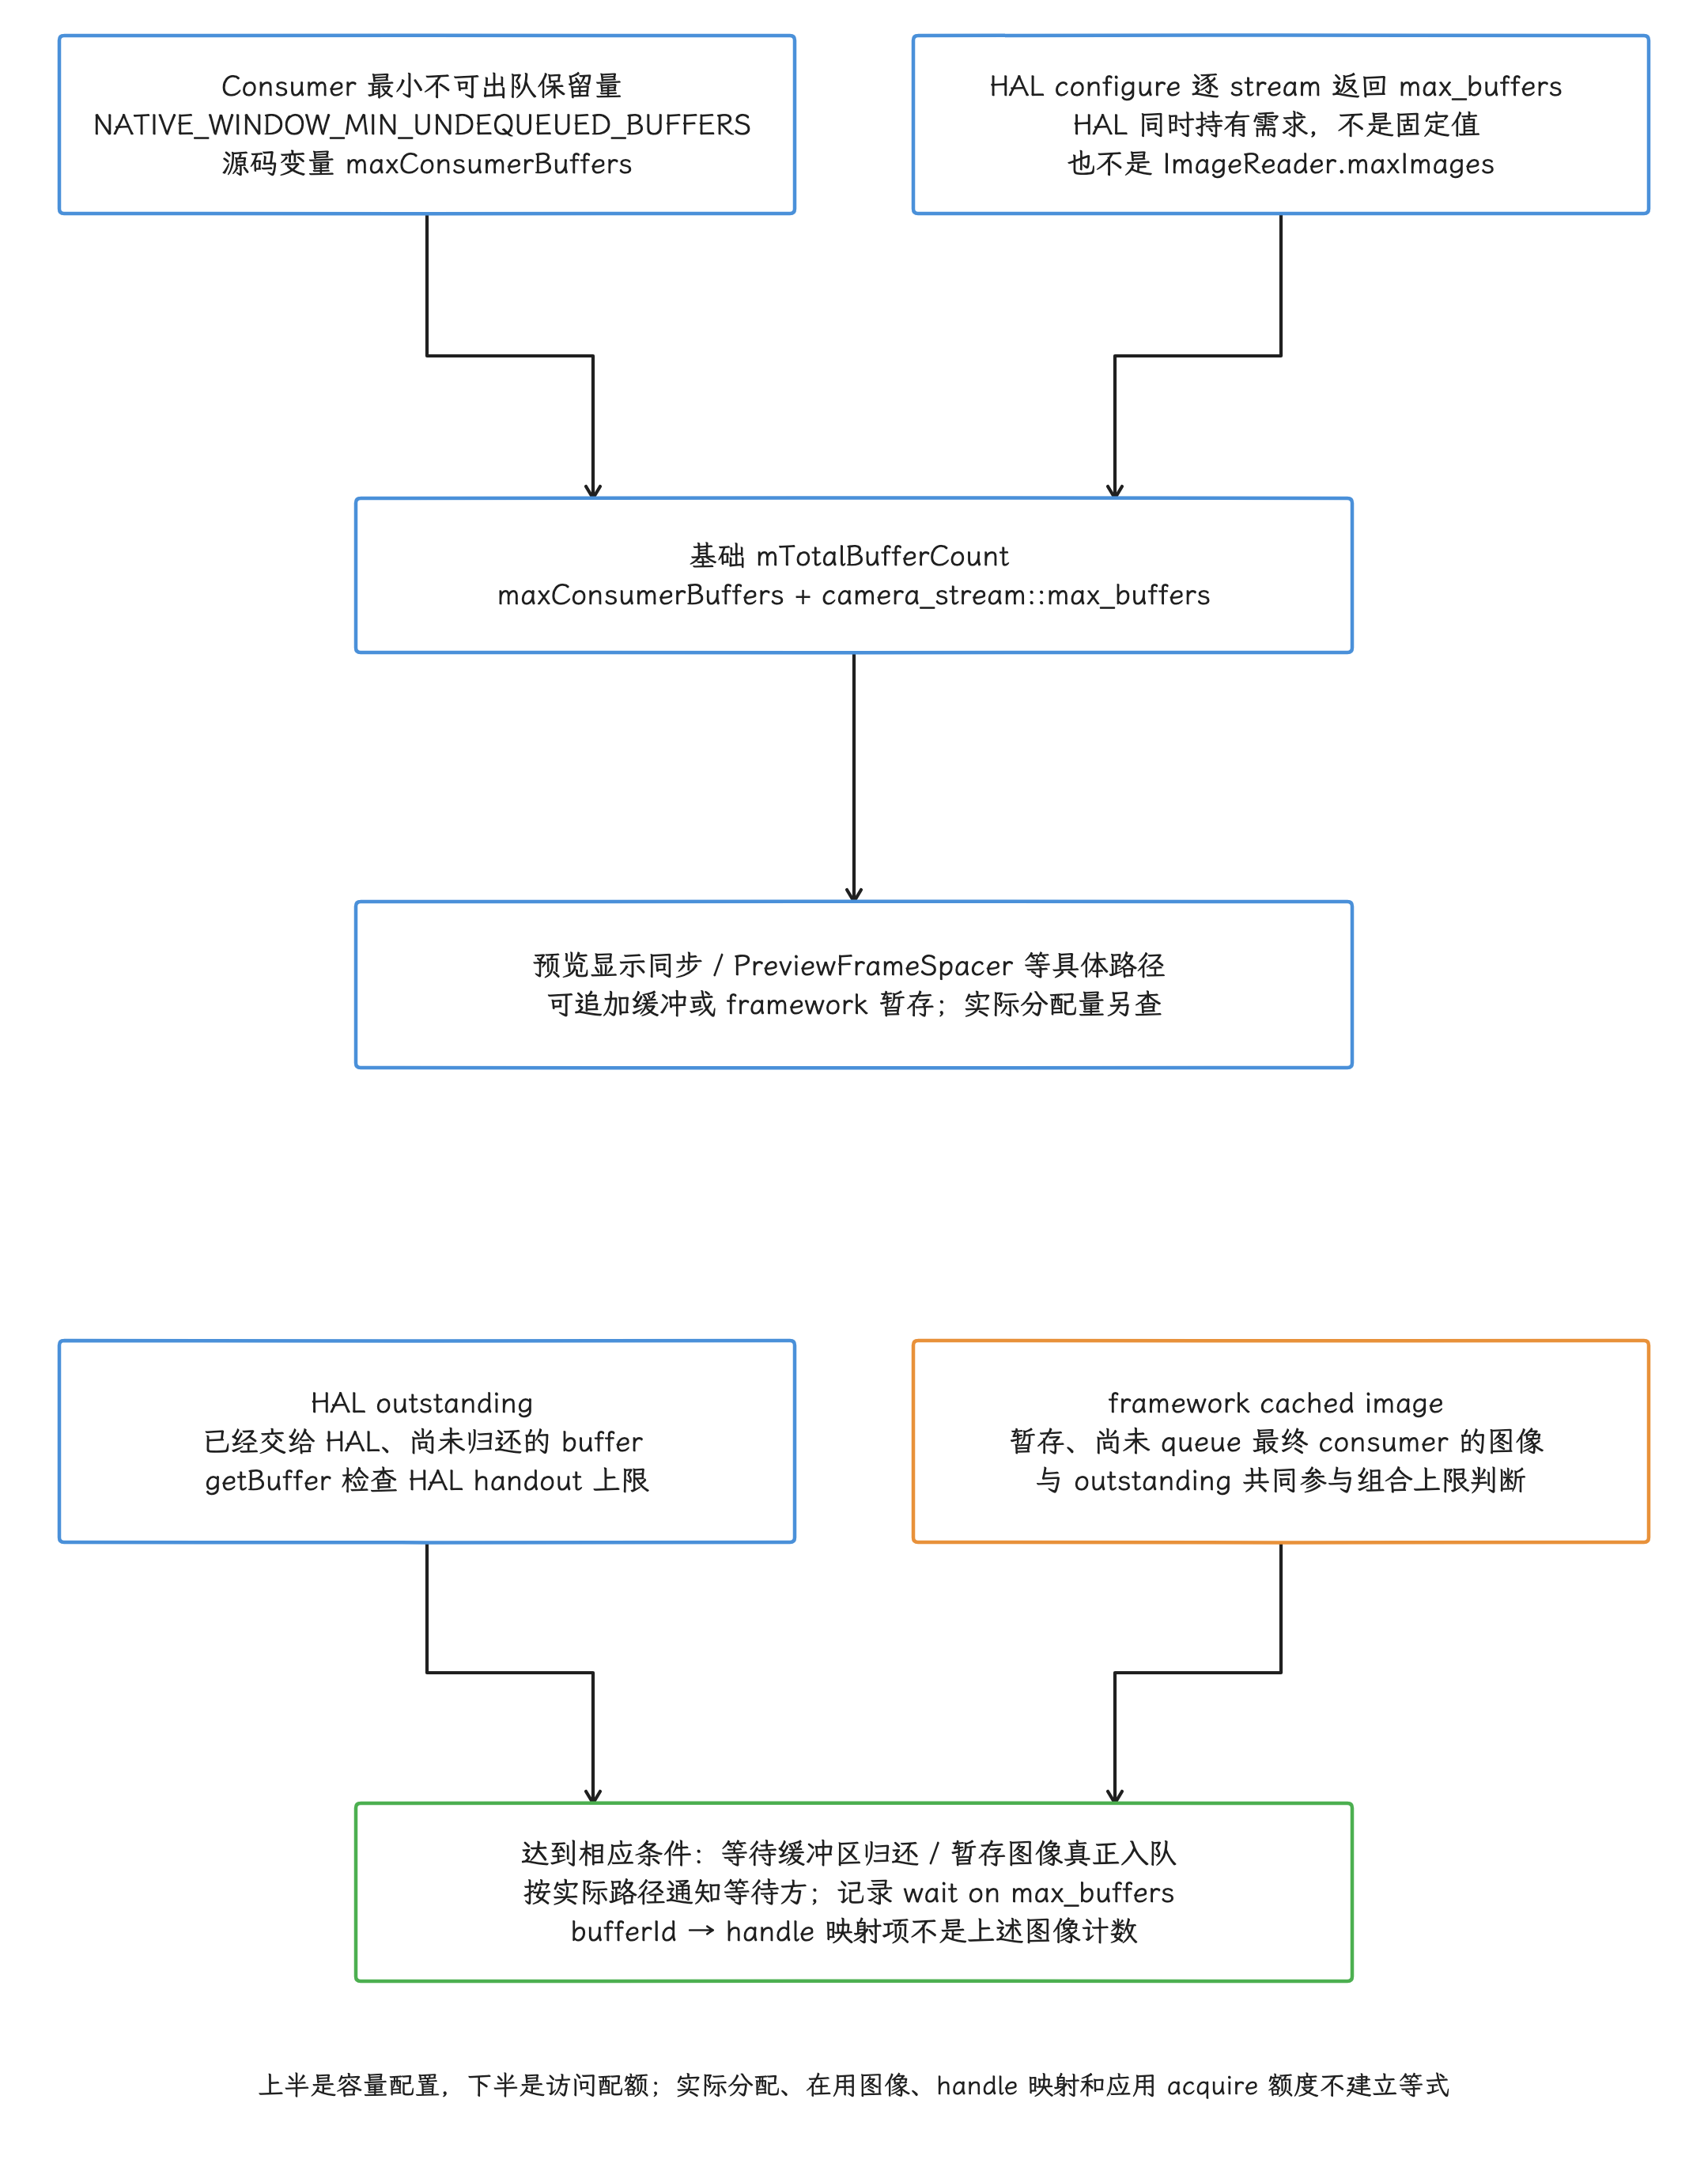
图:固定r1:Consumer最小不可出队保留量由NATIVE_WINDOW_MIN_UNDEQUEUED_BUFFERS查询,基础mTotalBufferCount加HAL逐stream声明max_buffers;显示同步/PreviewFrameSpacer等路径可再加缓冲或framework暂存。HAL outstanding是交给HAL尚未归还,framework cached image是未queue最终consumer的图像,两类进入相应handout/组合上限判断;普通归还或cached实际queue才通知相应等待。bufferId→handle映射不等持有图像数,ImageReader.maxImages另有独立额度。
input stream 也按 HAL 返回的 max_buffers 控制 handout(已交出但尚未收回)的数量。这里的 maxBuffers 属于 HAL stream 配置,ImageReader.maxImages 则限制应用可同时取得且尚未关闭的 Image 数量,二者会相互影响,却是两个独立的参数。某台设备或某个 CameraX 版本上的观察值,只代表那台设备;要推 HAL3 通用规则,或估算另一台设备的 ZSL 内存,还得按它自己的配置重新算。
Camera3Device::mInFlightMap 按 frame number 跟踪 metadata、shutter、未归还 input / output buffer 和请求类别。列表增长只说明请求收尾条件尚未满足;这个列表的职责到 result 与 buffer 归还为止,GPU / ISP fence signal 或 display present 要去下游队列和 fence 里继续追——HAL 先返回带未完成 fence 的 buffer 时,framework 这边可能已经满足移除条件。
三类 fence 要分别看
| 同步对象 | 表示什么 | 常见等待方 |
|---|---|---|
| framework 交给 HAL 的 acquire fence | output buffer 何时可以被 HAL 写入 | HAL / ISP / vendor GPU |
| HAL 随 result 返回的 release fence | 图像写入何时完成,consumer 何时可以读取 | BufferQueue、ImageReader、MediaCodec、App GPU |
| SF / HWC 对预览 layer 的 release fence | 显示 consumer 何时不再读取该预览 buffer | BufferQueue / 后续 producer |
acquire 与 release 的命名取决于 buffer 正在跨越哪一次所有权交接;要判断一条 fence 属于 Camera 端还是显示端,得看它挂在哪次交接上,光看名字是分不出来的。display present fence 描述一轮显示帧的 present 边界,camera capture completion 要另找对应证据;analysis、record 和 still buffer 可能完全不进显示链路,自然也就没有对应的 display present fence。
错误、重配置与关闭时的所有权
错误 buffer 仍要保留 fence 语义
HAL 填充缓冲区失败时会把状态设为 ERROR;此时如果它从未等待系统框架给出的 acquire fence,就要把该栅栏原样作为 release fence 返回,如果已经等待完成,则可以返回空的 release fence。出错也跳不过同步这一步。
CameraService 收到错误状态的缓冲区后会调用 cancelBuffer()。这会把队列槽位还给 BufferQueue,但仍要携带有效栅栏,防止队列过早复用该缓冲区。
Surface 断开是逐 stream 错误
Surface 或 consumer 断开后,相关流可能报 STREAM_DISCONNECTED,dequeue 也可能失败;此时停止向失效目标提交,按具体错误恢复。断开本身说明不了在途访问就此终止:已有引用、HAL 归还、fence、旧队列回收与 cache 删除仍须各自收尾,旧 handle 的失效要以这些流程为准。局部更新还是重建 session,由实际接口状态决定。
flush()、关闭与 cache 失效
AIDL flush() 约定返回时,HAL 中已经没有尚未完成的请求或尚未归还的缓冲区,此后系统框架才能安全地调用 configureStreams() 或提交新请求。关闭会话或移除流,还会终止 bufferId 缓存的有效期。
关闭控制链与释放应用持有图像是两项工作。若目标是完全释放本次相机图像资源,下面三项要分别验证;CameraDevice.close 管到的只是控制链,ImageReader、Image 或自研 GPU 对象的释放要另行确认:
- 重复请求已经停止,处理中的帧已经完成或报错;
- 所有输出和输入缓冲区都已返回;
Surface、Image、编解码器与自研渲染器都没有继续持有旧对象。
三种主要消费路径
buffer 交给谁、按什么节奏归还,决定了一条流的内存驻留和吞吐。这一节我们先按 stream 估算内存驻留,再依次看预览、录像、分析三种消费路径:每一路的 consumer 不同,卡住时的现象和检查点也不同。
按 stream 估算驻留量与跨流反压
我们粗估相机图像内存时按流求和;下面的公式只用来估计缓冲区驻留量的数量级:
session GraphicBuffer 驻留量
  ≈ Σ(该 stream 已分配 buffer 数 × allocator 返回的单 buffer 大小)
这个公式只是排查起点。求和前要先按唯一 allocation / dma-buf 标识去重:兼容流共享池、同一分配跨组件导入都只算一次;队列容量与已分配数量也是两个数。单 buffer 的真实大小还受 stride、平面对齐、压缩元数据、保护属性和 tile 布局影响;HAL、ISP、GPU、codec 的内部工作区,则未必出现在 CameraService 的 stream 统计里。
常见格式的未压缩有效载荷(payload)可以用来检查数量级:
| 格式 | 可见像素数据的粗略量级 | 注意事项 |
|---|---|---|
| RGBA_8888 | width × height × 4 | 步幅与压缩会改变物理分配 |
| YUV 4:2:0 | width × height × 1.5 | 平面步幅与切片高度不能省略 |
| RAW10 | width × height × 1.25 | 公开 RAW10 规则定义打包;行跨度与分配另查 |
| RAW12 | width × height × 1.5 | 公开 RAW12 规则定义打包;行跨度与分配另查 |
| RAW14 | width × height × 1.75 | Android 17 能力仍要查询设备特性 |
RAW14 的公开打包规则是每 4 像素 7 字节,宽度为 4 的倍数、高度为偶数,实际行大小仍要读取 rowStride;有效载荷公式只用来核对数量级,allocator 分配大小要另算。IMPLEMENTATION_DEFINED 没有固定的 bytes-per-pixel;BLOB 流按配置 bufferSize 约束估算分配,而 JPEG 文件的实际长度与 buffer 容量是两个量。
各路输出虽然有独立队列,一次 capture request 仍可能同时要求多路结果。分析流积压、预览也跟着掉帧时,我们先把分析 consumer 列为候选,再用 frame number、各 stream result 返回时间和 buffer 归还记录,验证它是不是通过共享 ISP stage、缩放器、带宽或内部池拖慢了其他流。
Preview:SurfaceView、TextureView 与自研 renderer
预览 carrier(承载方式)决定相机 buffer 怎样进入最终 App 画面。
| Carrier | Camera buffer 的 consumer | 最终 SF layer | 主要代价与证据 |
|---|---|---|---|
SurfaceView | Surface / BufferQueue → SurfaceFlinger | preview child layer 与 host App Window 分开 | 少一次宿主纹理采样;查 preview layer buffer、geometry transaction 和 HWC composition type |
TextureView | SurfaceTexture → 宿主 HWUI RenderThread | 通常只有 host App Window | 易做 matrix、clip、alpha;增加一次宿主纹理获取、采样与窗口提交 |
| 自研 GL / Vulkan | OES texture、AHardwareBuffer 或 ImageReader → App GPU | 取决于 renderer 的 output Surface | HAL 是第一生产者,App renderer 同时是中间 consumer 与第二生产者 |
SurfaceView 预览在现代 Android 上通过 SurfaceControl / BLAST 与宿主窗口协调位置和裁剪,但相机像素仍由独立 BufferQueue 提交。BLAST 是 Surface buffer 与 transaction 协调机制。preview layer 能否采用 HWC DEVICE composition,取决于整组 layer 的格式、缩放、alpha、crop、色彩空间和硬件 plane 资源;SurfaceView 本身只决定承载方式,硬件 overlay 要看这组条件是否凑齐。
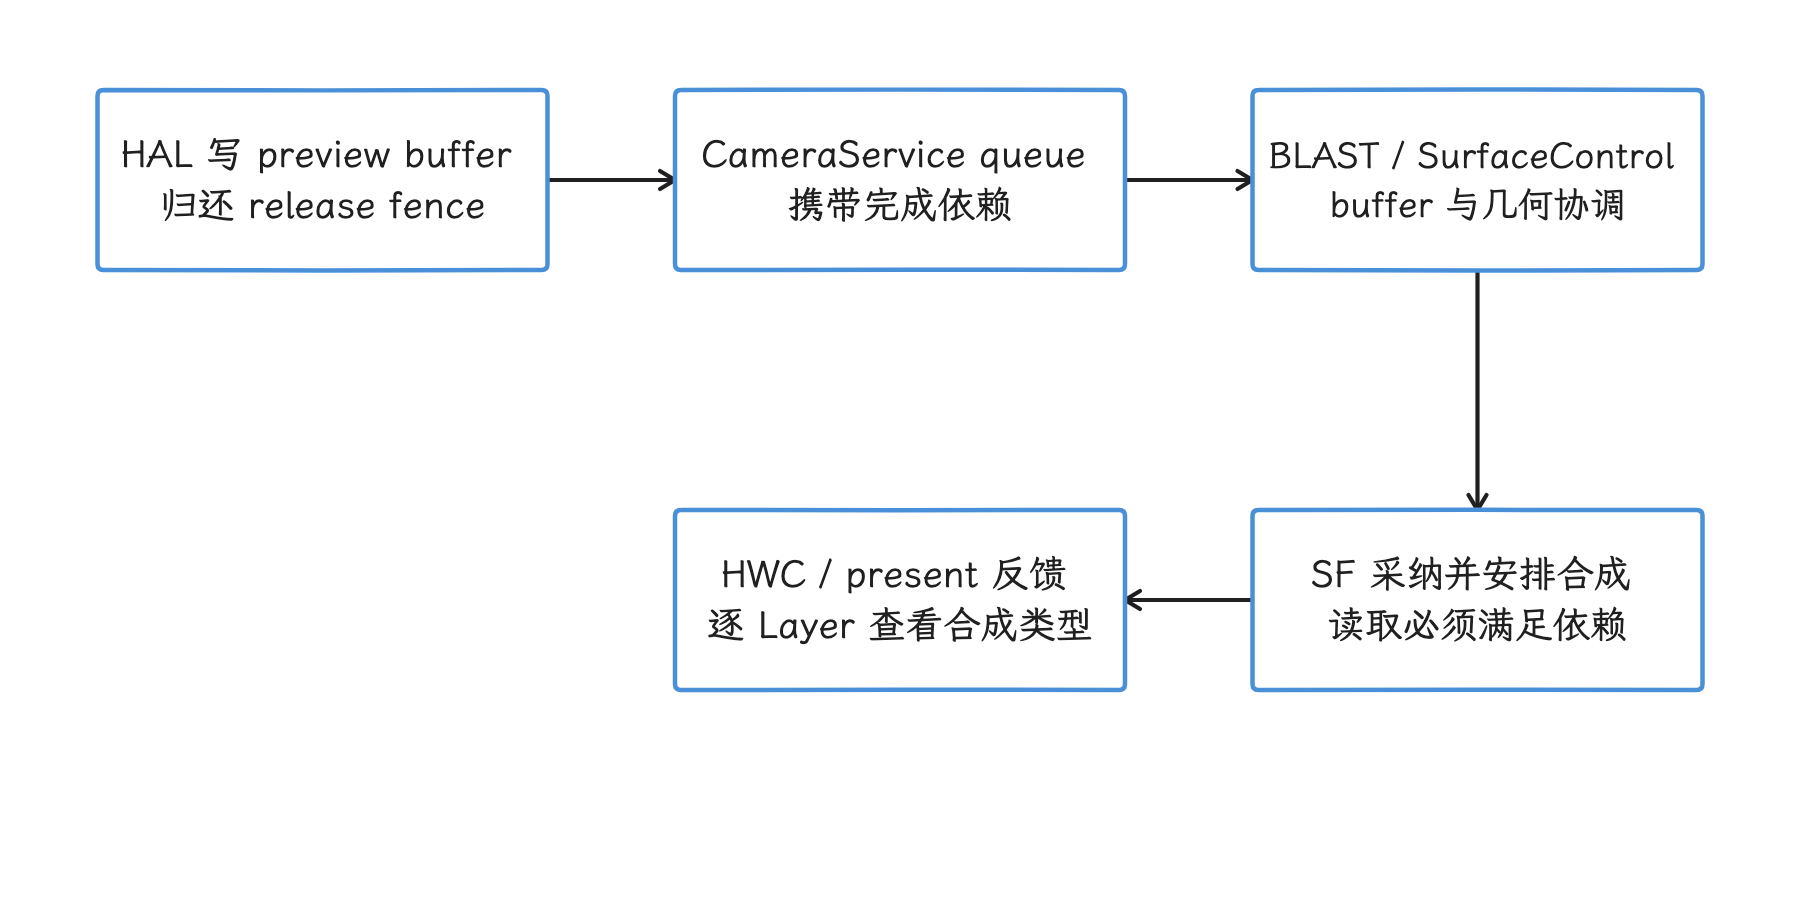
图:相机预览 buffer 经独立队列和 transaction 进入系统显示。 是否 DEVICE composition 要看该帧全部 Layer 的协商结果。
TextureView 涉及两条 BufferQueue:camera → SurfaceTexture 负责交付相机纹理,HWUI → App Window 负责提交合成后的应用窗口。所以 camera buffer 到达只说明纹理可供宿主获取,画面还要经过宿主 Choreographer、traversal(View 树遍历)、RenderThread 和 host window queue。
TextureView 的 frame-available 回调先标记更新并 invalidate;Main draw 记录 drawTextureLayer,RenderThread 的 DeferredLayerUpdater::apply() 再经 ASurfaceTexture_dequeueBuffer() 获取 image / AHardwareBuffer 并处理 fence,后续由 GPU 采样进宿主窗口。输入通知、Java 记录、RT 取图和 GPU 读取各自落在不同的时刻,Java 调用栈里看不到 updateTexImage,也完全可以是一条正常路径。
自研滤镜、畸变矫正、分割或 AR 管线还会增加一个 App GPU pass,也就是由应用执行的额外渲染阶段。排查时我们分别测量 camera release fence、App GPU completion 与 output Surface present,免得把应用渲染阶段的延迟误判成 ISP 延迟。
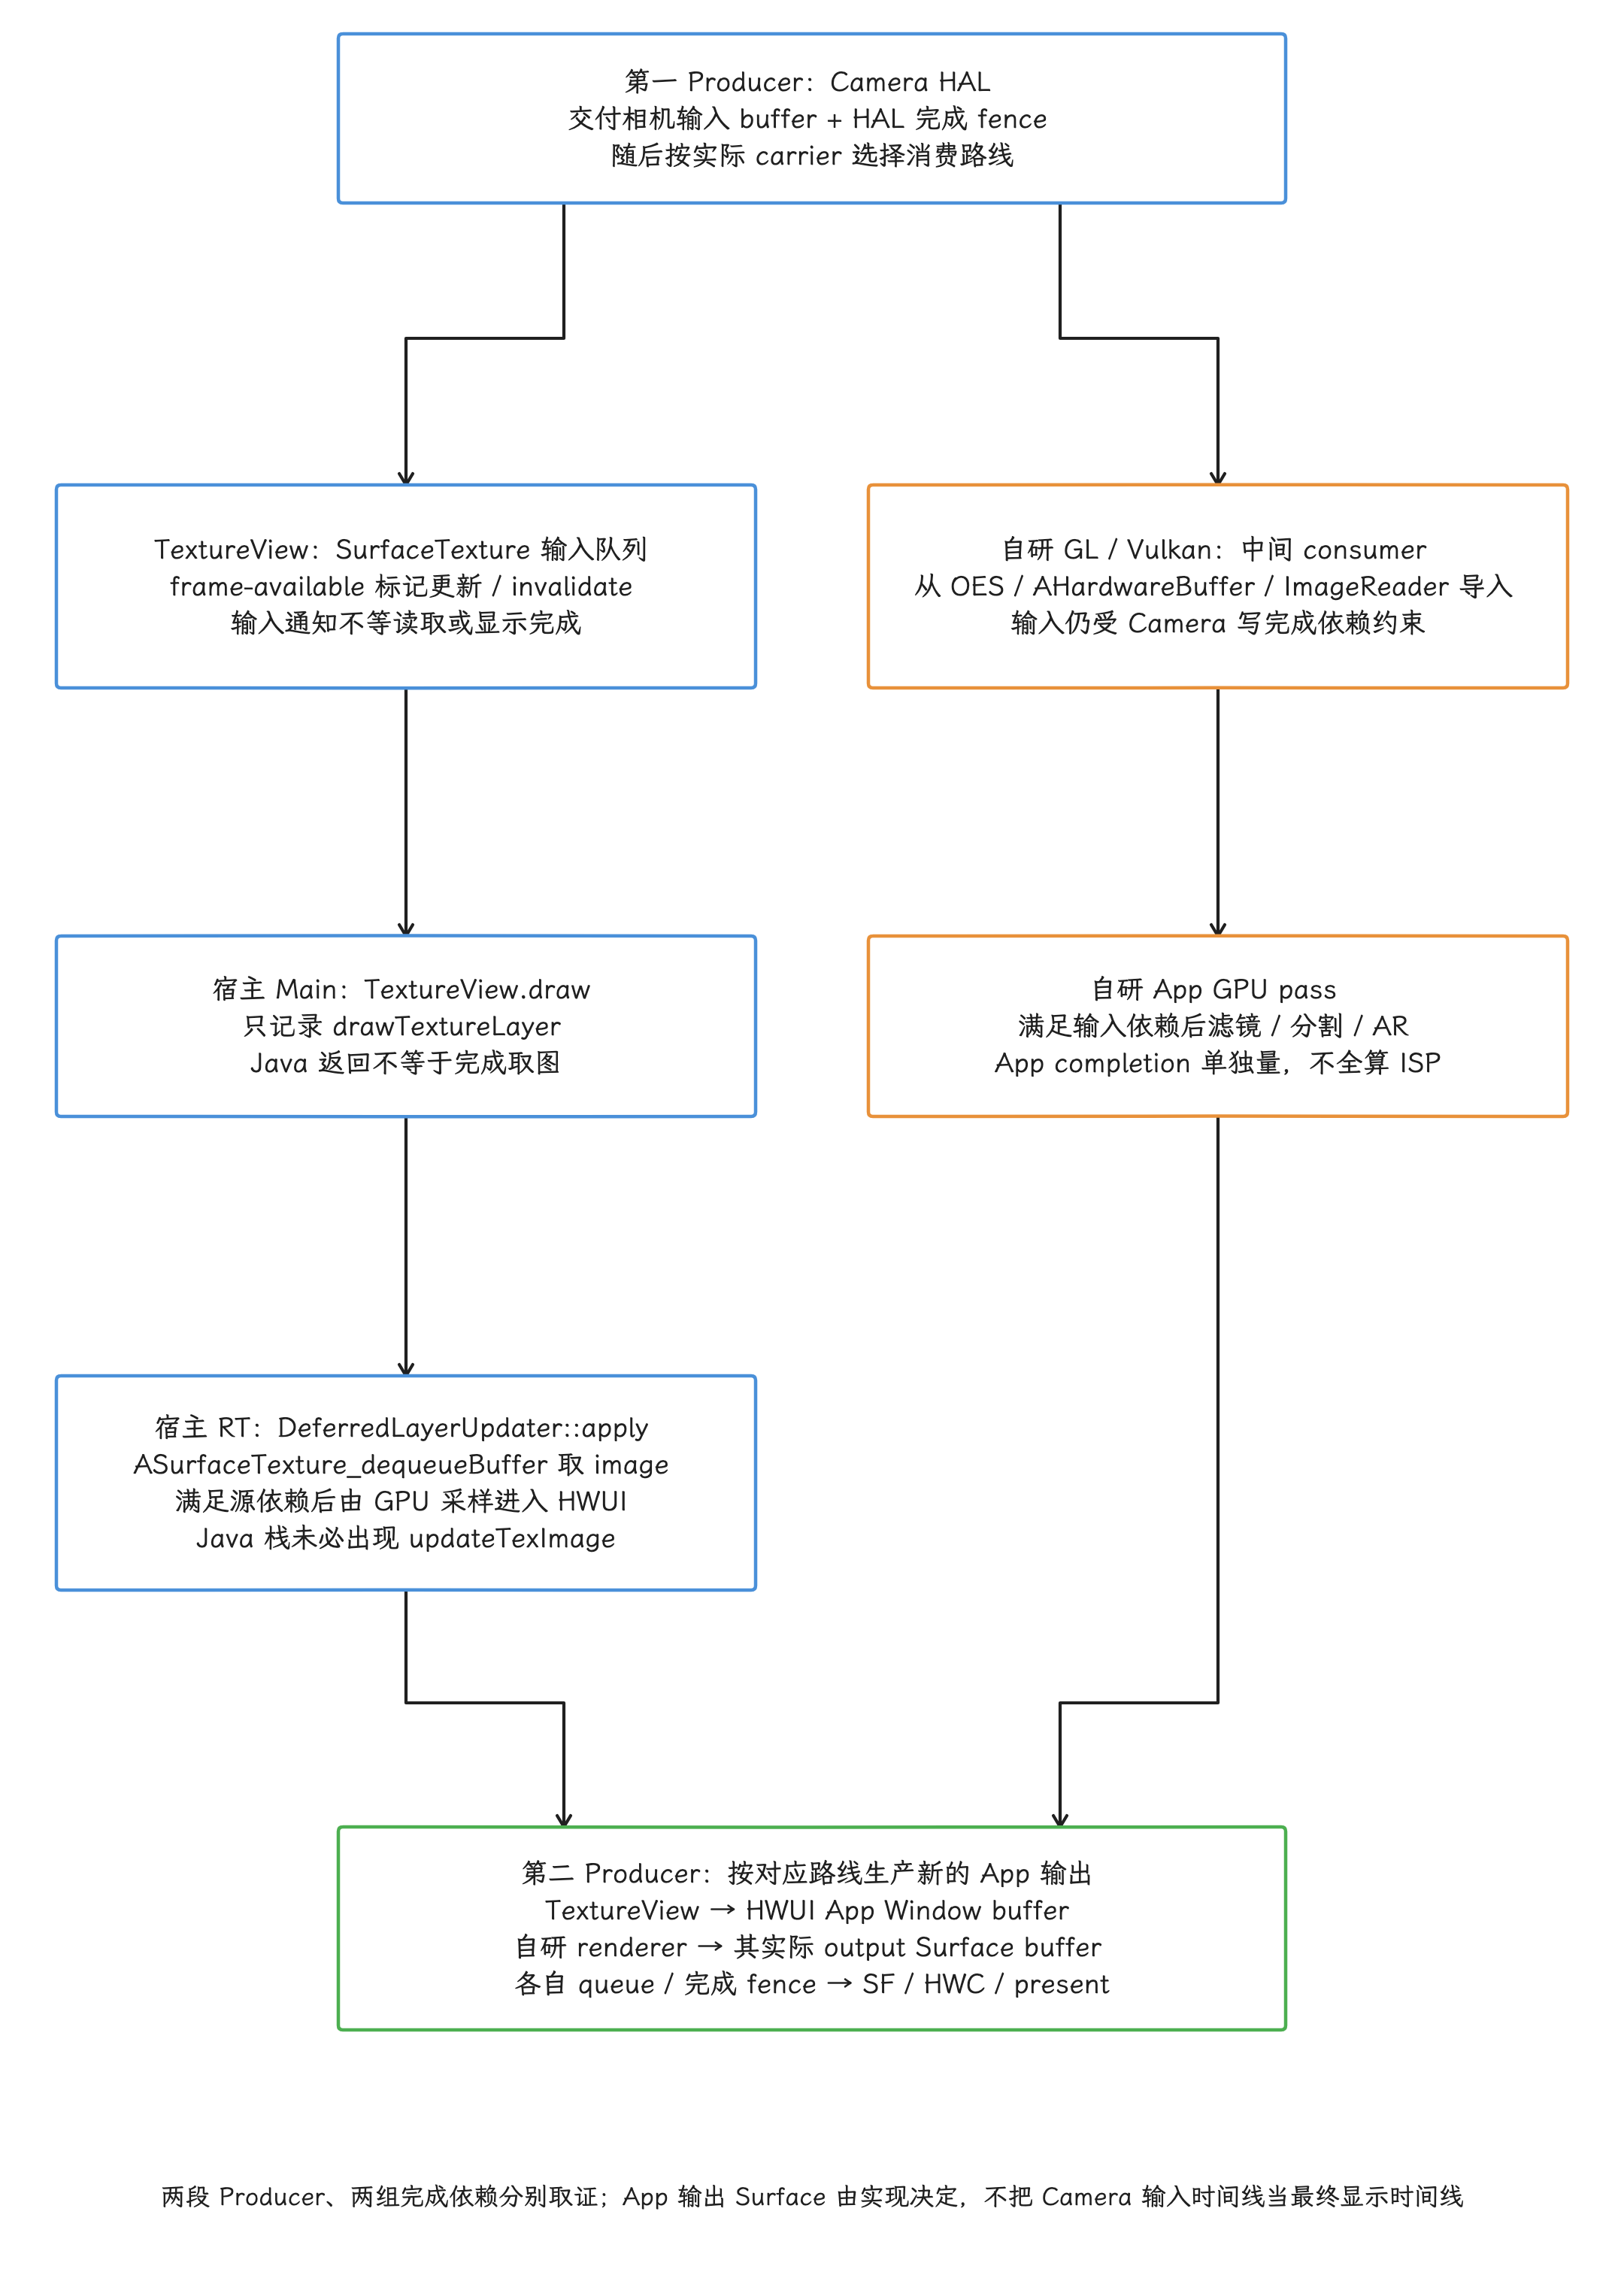
图:Camera是第一Producer,queue相机图像及HAL完成fence。TextureView路线先SurfaceTexture消费输入,frameavailable只标记更新/invalidate,Main draw记录drawTextureLayer,RT DeferredLayerUpdater::apply经ASurfaceTexture_dequeueBuffer取image/AHB并处理fence,GPU满足输入依赖后采样进HWUI宿主窗口;Java栈不必有updateTexImage。自研GL/Vulkan可从OES/AHB/ImageReader导入,满足输入依赖后做滤镜/分割/AR等App GPU pass,再向自己的output Surface生产。二者都另有App输出buffer/完成fence及显示反馈,相机输入到达不等App已绘制/显示,不能将App GPU等待全归ISP;不保证逐输入对应逐显示帧。
Recording:MediaCodec 是独立 consumer
录像 stream 通常把 MediaCodec 或 MediaRecorder input Surface 作为 consumer:HAL 交付原始图像 buffer 之后,encoder 还要接收输入、执行颜色处理与编码,再输出码流。预览平滑而录像丢帧时,我们检查 encoder input queue、codec callback、码率 / 分辨率、thermal throttling(温控降频)与 storage writer,单看 SurfaceFlinger 是不够的。
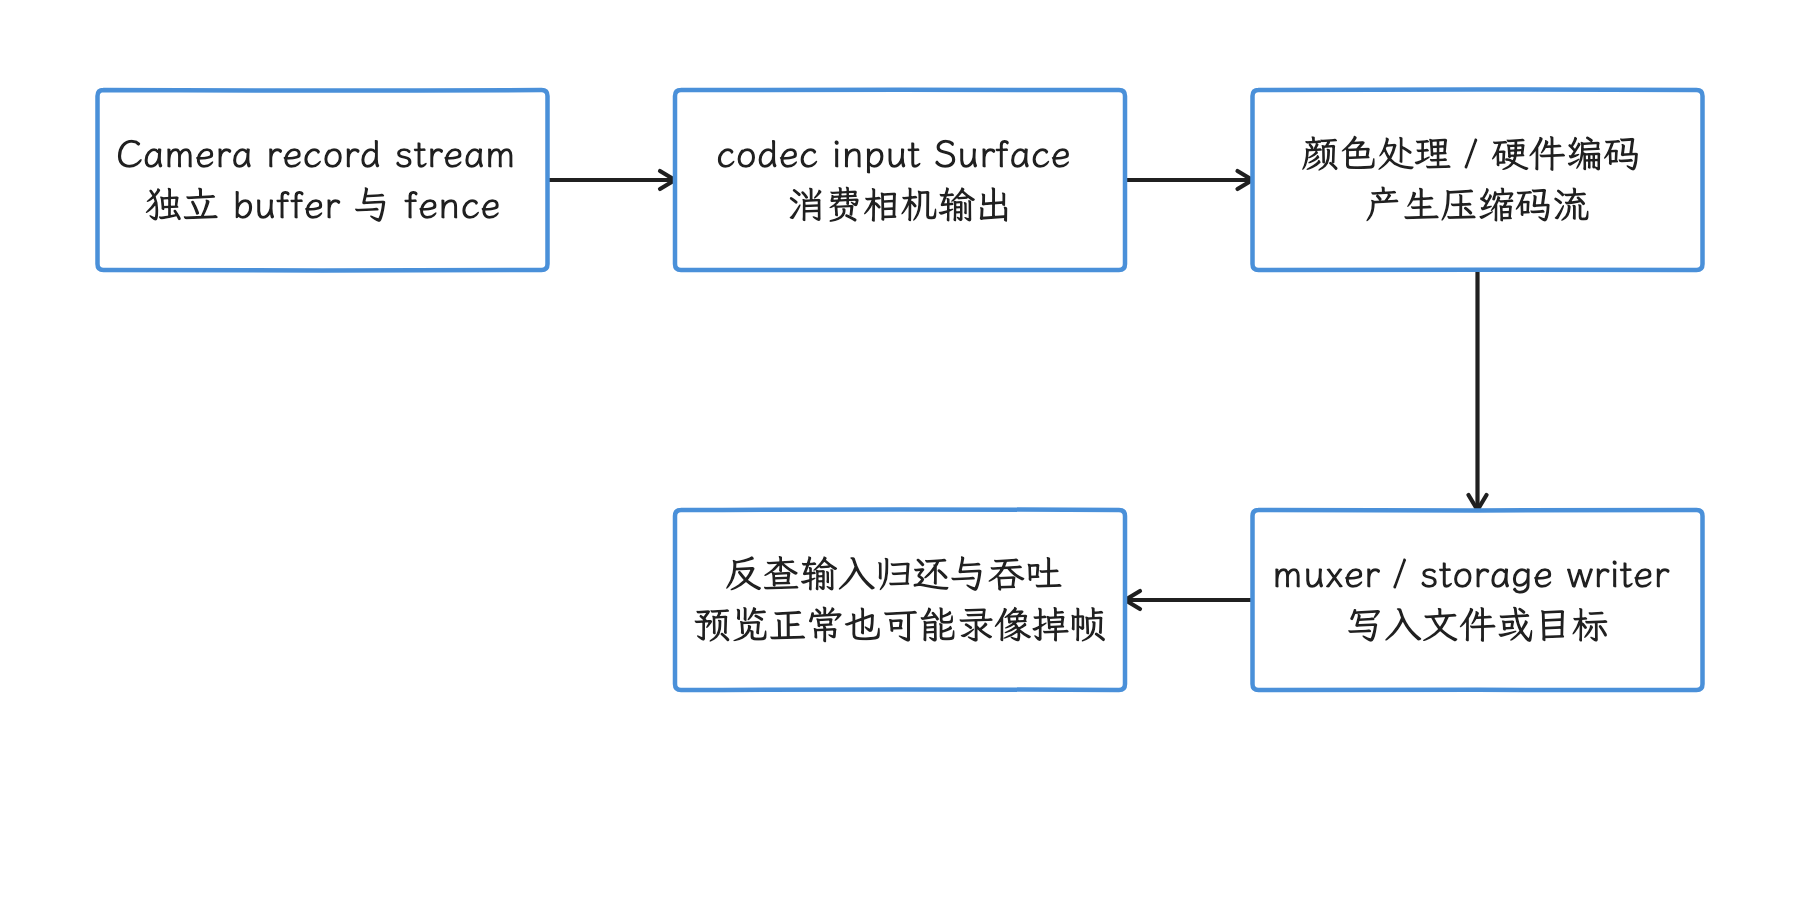
图:编码与存储是独立于预览显示的消费链路。 预览平滑不能证明 codec、muxer 或 storage 正常。
录制与预览可以来自同一组 repeating request,但二者持有不同 stream buffer。encoder 不及时消费会耗尽 recording stream 的可用 buffer;某些 HAL 能隔离该 stream,另一些 pipeline 会因为共享 ISP stage 或资源预算影响后续 request,结论要按设备 trace 判断。
Analysis:归还速度就是吞吐上限
ImageReader 可按配置交付 YUV、PRIVATE 等图像;CameraX ImageAnalysis 则按其库版本与输出格式配置处理。ImageReader.maxImages 限制同时 acquired 且未 close 的 Image 数,达到上限时再次 acquire 会抛 IllegalStateException;若持续不归还,底层队列还会逐渐耗尽并反压上游。这个上限触发的是应用侧的 acquire 异常,HAL 是否停流另有条件;PRIVATE 图像也未必是 CPU 可直接读取的 YUV planes。
只关心最新结果时,下面的处理骨架展示了怎样缩短持有时间。
imageReader.setOnImageAvailableListener({ reader ->
    val image = reader.acquireLatestImage() ?: return@setOnImageAvailableListener
    try {
        analyzer.consume(image)
    } finally {
        image.close()
    }
}, analysisHandler)
这套示例成立的前提,是监听器串行、analyzer.consume() 为耗时有界的同步调用,且其他路径不同时 acquire。acquireLatestImage 要按预期丢弃旧图,至少需要 maxImages - 当前已持有数 ≥ 2,只设 maxImages=1 得不到同样行为。异步任务接管 Image 后,要在任务结束时 close;提前关闭会使 planes 失效,无界排队则把反压移到线程池。逐帧保序可改用 acquireNextImage 并保证持续吞吐。CameraX 场景下应关闭 ImageProxy 本身,由它去关闭底层 Image;增大队列换来的只是缓冲余量。
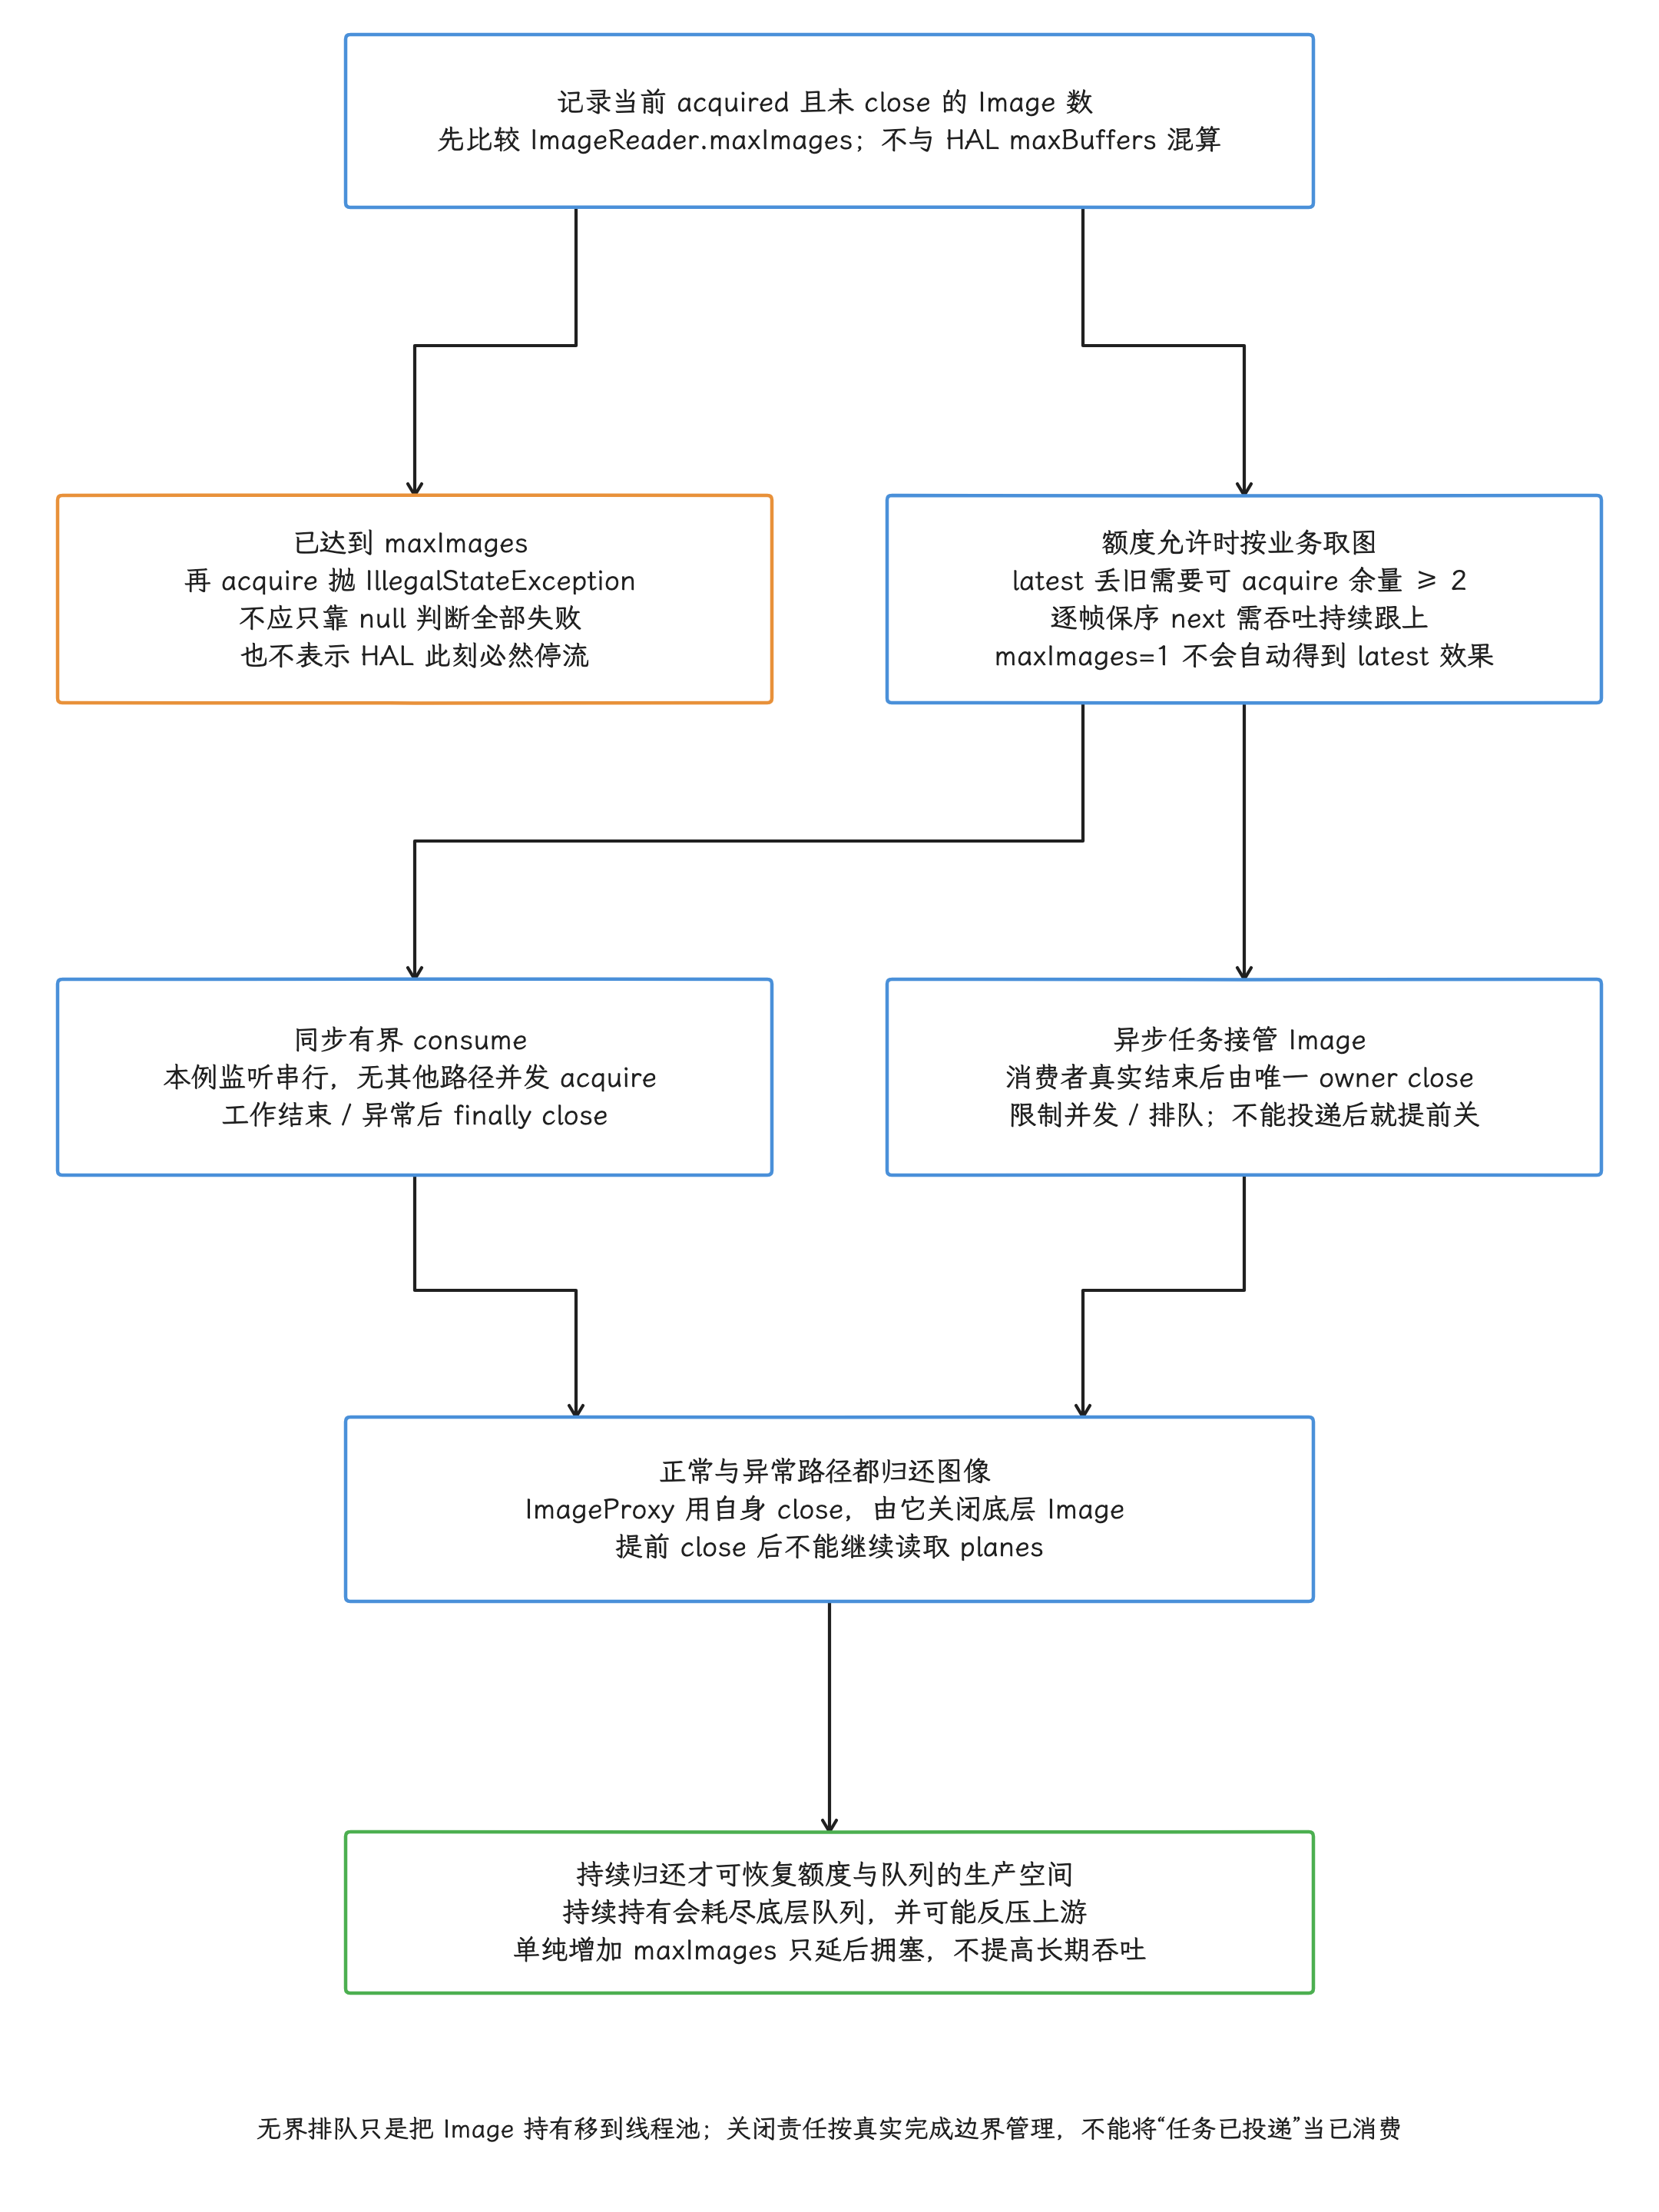
图:ImageReader.maxImages限制同时acquired且未close的Image;达到上限再acquire抛IllegalStateException,不是保证返回null或HAL立刻停流。latest按预期丢旧要求maxImages-当前已持有>=2,maxImages1无此效果;next逐帧需持续吞吐。正文监听串行、consume同步有界、无其他并发acquire,故finally close;异步接管则真实任务结束后close,正常/异常均唯一owner,提前close使planes失效,无界排队把压力移到线程池。CameraX应close ImageProxy本身。持续不归还会耗尽底层队列并可能反压上游,增加额度只缓冲不提高长期消费速度。
ZSL 的两种机制
“Zero Shutter Lag”(ZSL,零快门延迟)的做法,是尽量拿按下快门前后已经采集的候选帧缩短等待;至于端到端耗时,名字里并没有这个承诺。Camera2 与 CameraX 至少涉及两种控制机制,把它们看成一条固定处理链,很容易误判设备能力。
ZSL 省掉了哪一段延迟
一次普通静态拍照可以简化为以下过程:
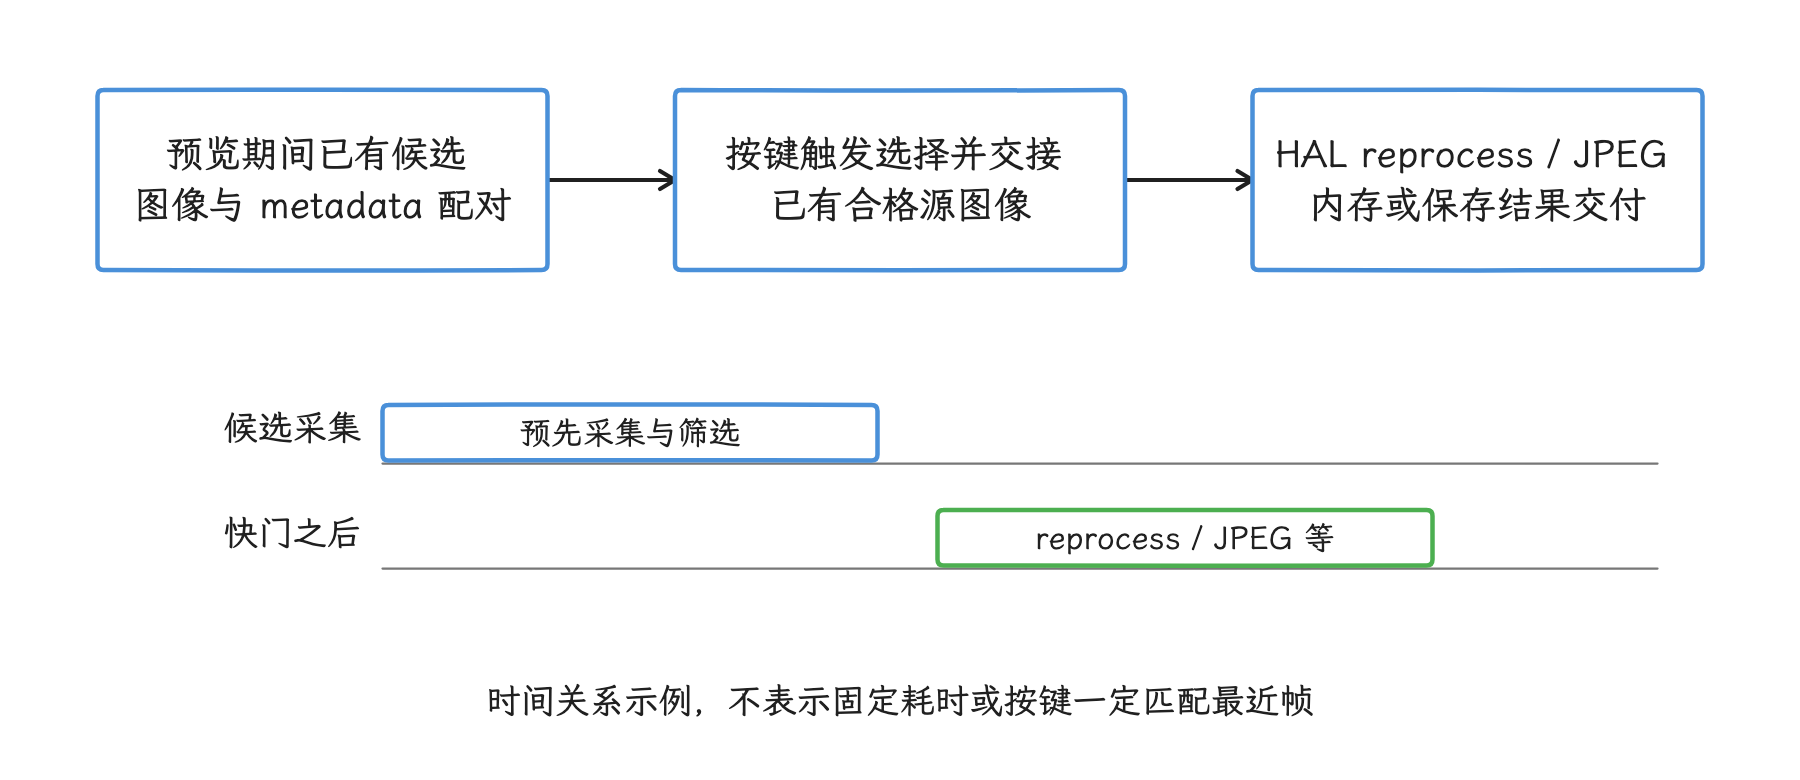
图:复用已经存在的候选图像,可减少按键后等待源图像的时间。 重处理、编码和交付仍有成本,照片时刻也可能早于按键。
按下快门
  → 提交 still capture request
  → 等待 sensor 曝光
  → ISP / 厂商算法处理
  → JPEG 输出
  → CameraX 回调
  → 应用写文件
这段流程只用于划分时间段:普通拍照的源帧通常产生于按键之后,曝光以及自动对焦、自动曝光、自动白平衡这三项状态的收敛,都可能增加用户感知到的延迟。
CameraX ZSL 的成功路径是:
持续 repeating request
  → PRIVATE output + TotalCaptureResult
  → 按 timestamp 匹配图像和 metadata
  → 过滤 AF / AE / AWB 状态
  → 3 帧 ring

按下快门
  → 从 ring 取出合格图像及其 TotalCaptureResult
  → CameraPipe 先创建 reprocess request builder 并设置 output target
  → ImageWriter.queueInputImage() 交接已有图像,再提交 capture request
  → HAL reprocess / JPEG output
  → CameraX 回调(内存交付或保存结果按调用重载区分)
成功复用候选帧时,这次输出无需再采一张新的 sensor 图像,重处理和 JPEG 等工作仍然存在。固定 CameraX 1.6.1 的 ring 容量为 3,读图额度 MAX_IMAGES 为 9;ZslRingBuffer 只接受 AF 已对焦、AE / AWB 收敛的帧。ArrayRingBuffer 以 addFirst 入队、removeLast 出队,取当前 ring 中最旧的合格帧,并非按快门时间搜索全局最近帧。三帧、九图额度和 HAL maxBuffers 分属三个层次,估算 ZSL 内存时要分别取数,哪一个都代表不了总驻留。
Device-operated ZSL:CONTROL_ENABLE_ZSL
CaptureRequest.CONTROL_ENABLE_ZSL 是可选的 request key,应用应先检查设备是否公布该 key。对 CONTROL_CAPTURE_INTENT_STILL_CAPTURE 的请求设为 true 后,camera device 可以使用内部保留的历史图像生成结果,但 API 不保证每次都选中历史帧。
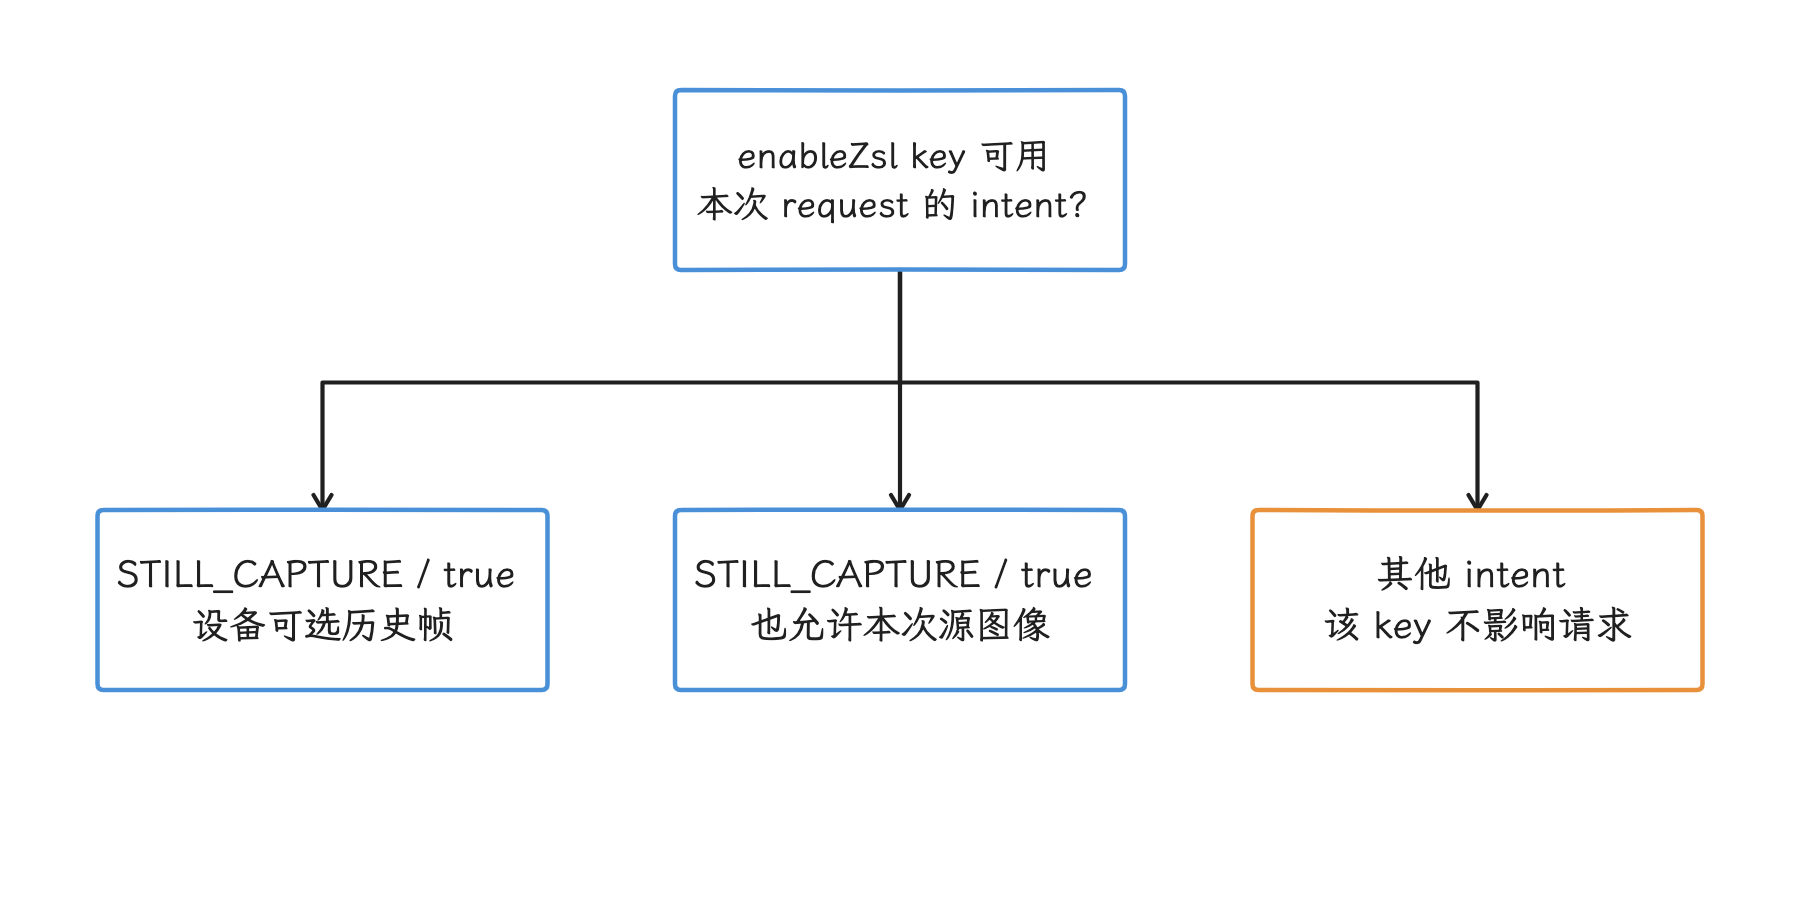
图:key 可用且 STILL_CAPTURE 时,设备可以选择历史图像。 设为 true 并不保证选历史图,也不能证明 App reprocess。
这条机制由设备内部管理候选帧,不要求 App 创建 reprocessable session。它还会带来一个诊断特征:ZSL still 的图像内容与 result metadata 可能对应更早的 sensor 时刻,shutter / result 顺序也遵循专门规则。我们对齐时同时使用该 result 的 SENSOR_TIMESTAMP 和 frame number,只按 callback 到达顺序排列会出错。
Application-operated ZSL:ring buffer + reprocess
应用自管 ZSL 会在预览期间把高分辨率候选帧保存在 ring buffer(循环缓冲区)中,用户按下快门时选择接近触发时刻的帧,再送回 reprocess pipeline 重新处理。该模式需要:
- 设备声明
PRIVATE_REPROCESSING或YUV_REPROCESSING,具体取决于 input format; - 创建带
InputConfiguration的 reprocessable capture session,使 session 能接收一帧已有图像作为 input; - 用
createReprocessCaptureRequest()构造重处理请求; - 控制 input 与 output buffer 的持有、fence 和归还,避免候选帧长期占用管线容量。
CameraX 对这条路径的 1.6.1 实现、三帧 ring、禁用条件和 CameraPipe 调用链见§22.18 CameraX:UseCase、Camera2 映射与性能。
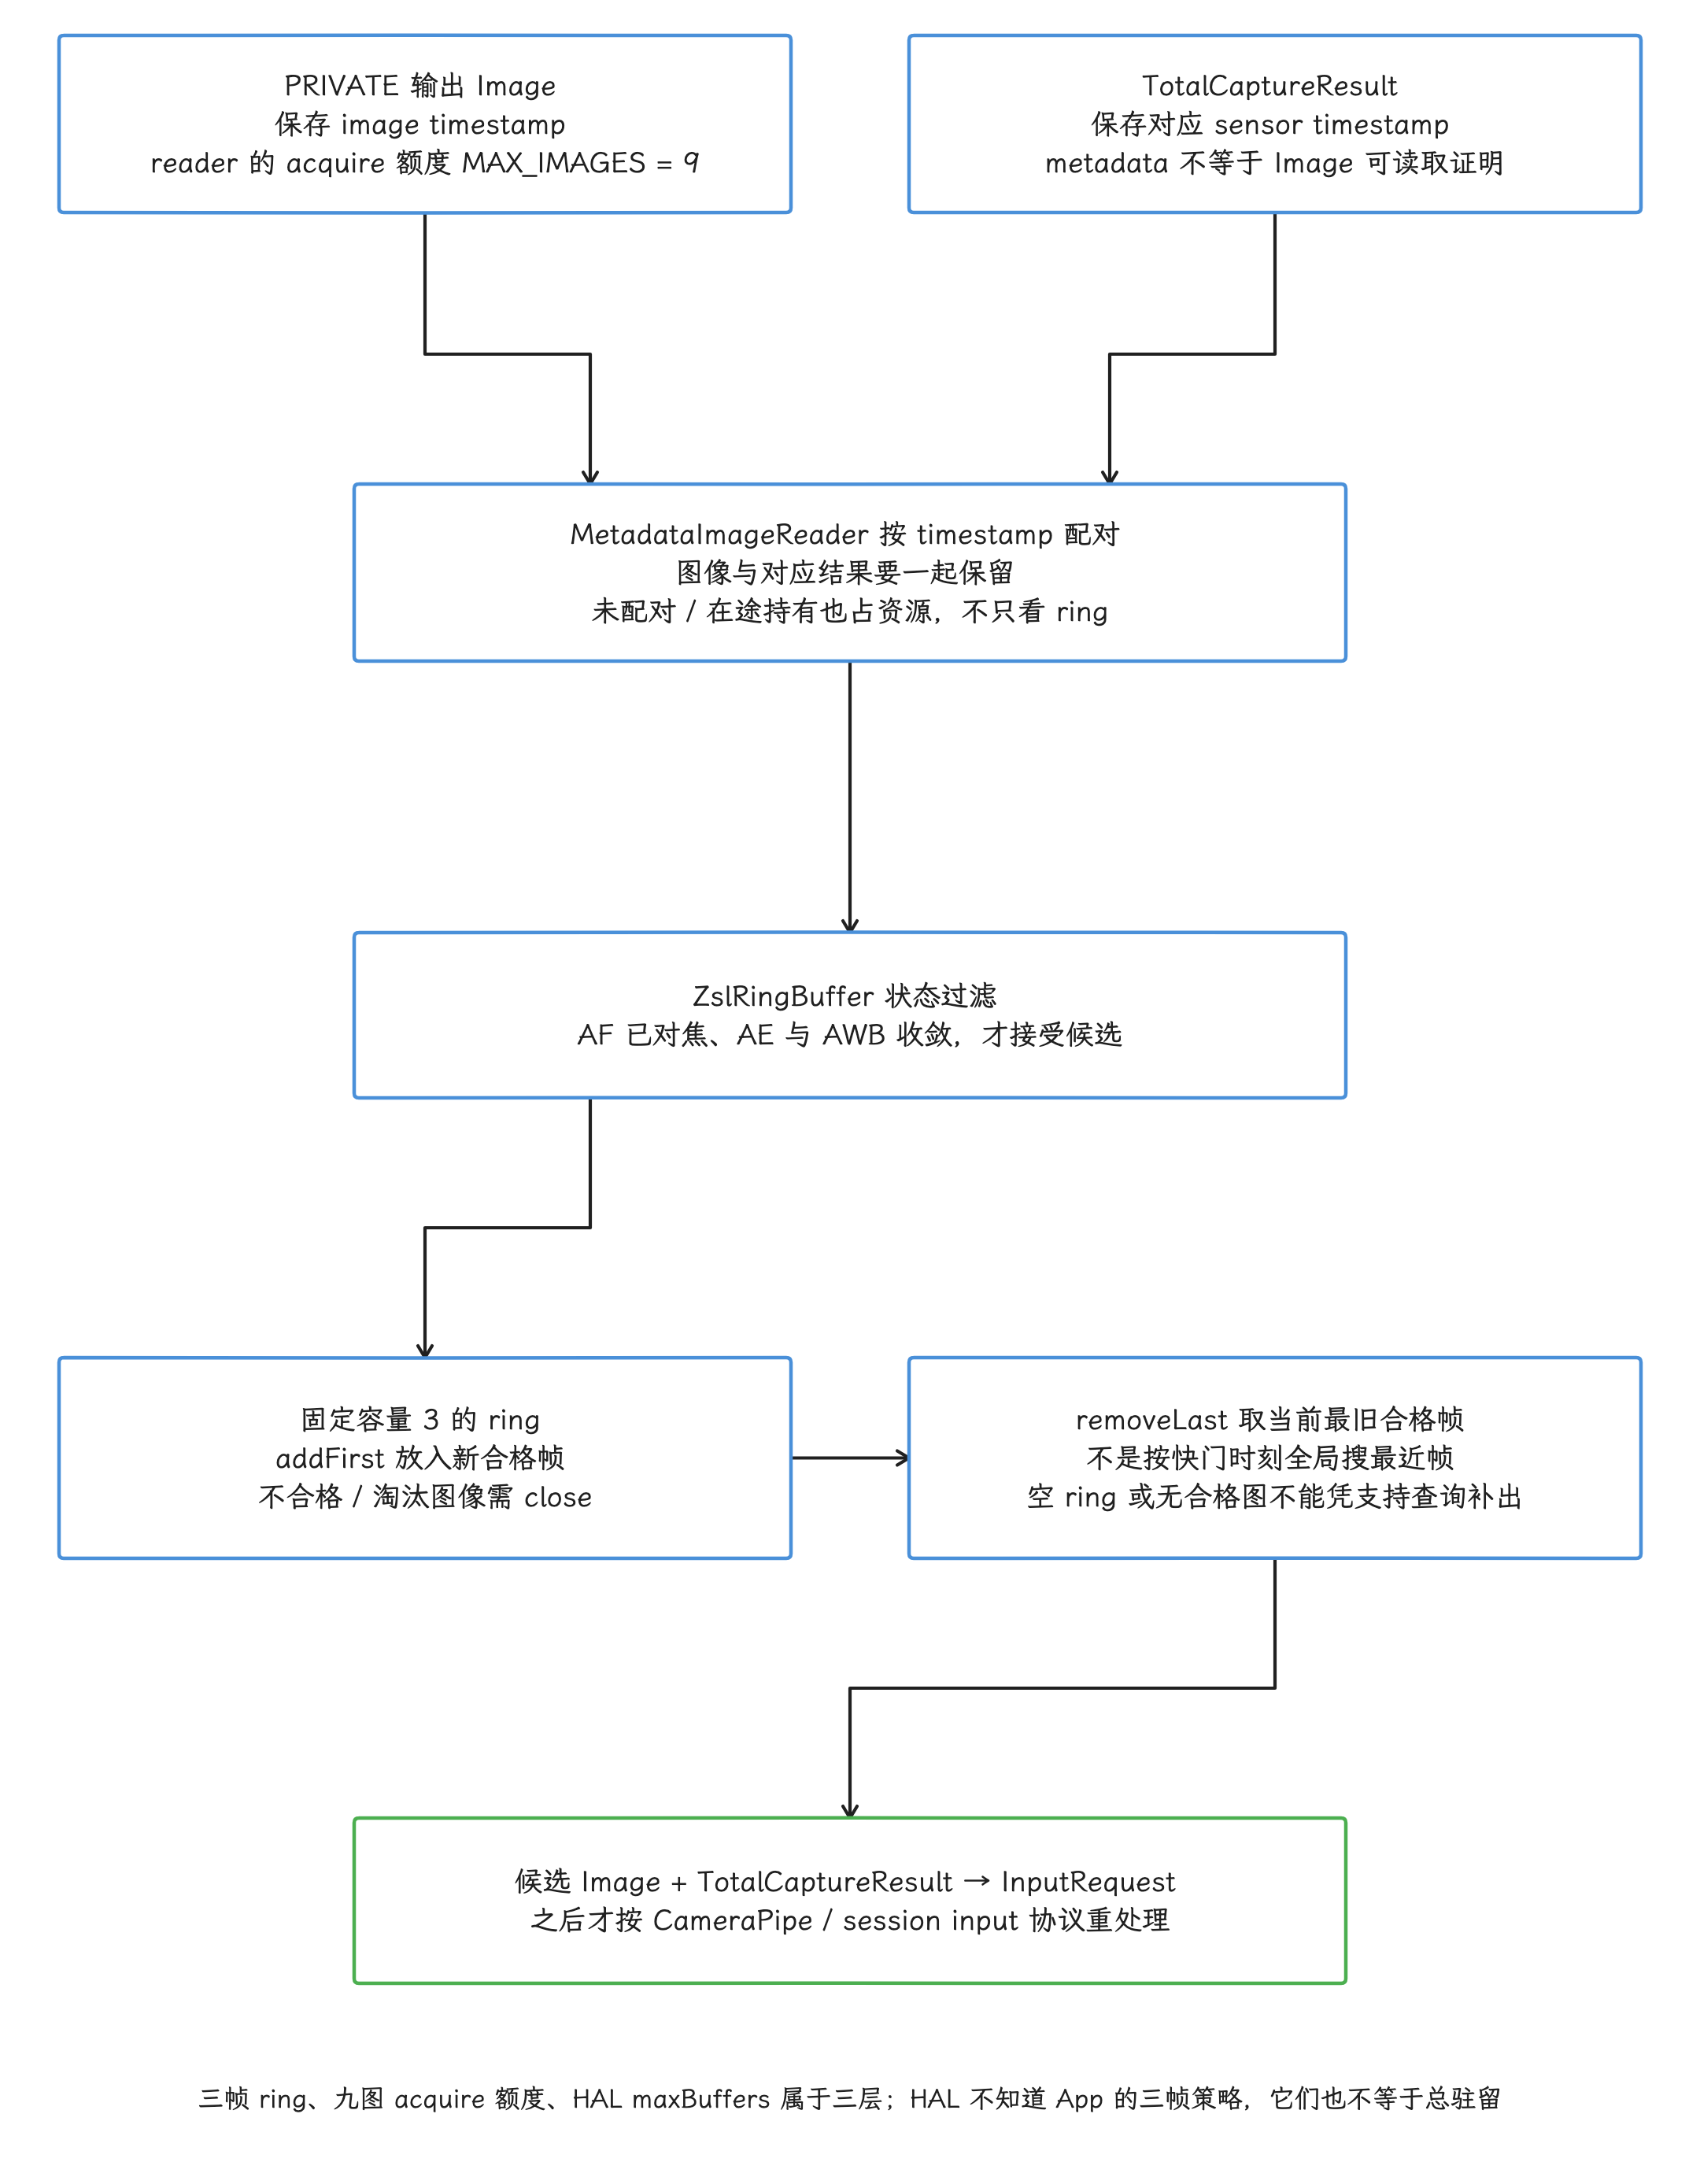
图:固定CameraX1.6.1 PRIVATE image与TotalCaptureResult按timestamp配对后由ZslRingBuffer检查AF已对焦、AE/AWB收敛,合格才进入容量3的ring,不合格/淘汰图像close。ArrayRingBuffer addFirst/removeLast取当前最旧合格帧,不按快门时间全局搜索最近帧。该reader MAX_IMAGES9限制acquire,可有未配对及在途持有;HAL maxBuffers逐stream由HAL声明,三层不等于总驻留/实际分配数。HAL不执行App三帧策略;支持、当前允许使用ZSL、这次候选可用仍分别核对,具体flash/Video/Extensions影响见正文。
HAL 以 inputBuffer 识别重处理请求
Camera2 请求进入 CameraService 后,Camera3Device 会根据请求元数据中的输入流 ID 找到 mInputStream。RequestThread 在提交 HAL 前从 Camera3InputStream 取得下一块输入缓冲区,并填入以下原生请求字段:
camera_capture_request_t.input_buffer
camera_capture_request_t.input_width
camera_capture_request_t.input_height
原生请求没有输入流时 input_buffer 为 NULL,属于采集类请求;有输入则为 application-operated reprocess。采集类内部仍可能采用 device-operated ZSL 的历史图像,所以看到“没有 input”,最多说明这笔请求走采集路径,源图像的曝光时刻还要靠 result 里的 sensor timestamp 确认。
CameraService 的 AIDL 适配层再把原生请求转换为 android.hardware.camera.device.CaptureRequest:
inputBuffer.streamId标识输入流;inputBuffer.bufferId标识该流中的缓冲区;- 首次出现的缓冲区还会携带句柄,后续可以只使用
bufferId; inputBuffer.acquireFence约束 HAL 何时可以读取输入缓冲区;inputWidth与inputHeight描述实际输入尺寸;- outputBuffers[] 至少有一个输出 stream 项;framework-managed 流携带有效 buffer 标识,HAL-managed 输出项可为 bufferId=0 的占位,之后再按需取图像存储。
AIDL CaptureRequest 的有效 input 表示已有图像重处理,没有 input 表示采集类请求。固定 AidlCamera3Device 的缓存实现还需注意:重复输入 buffer 可以只带有效 streamId / bufferId 而省去 handle;无 input 才设置 streamId=-1、bufferId=0。因此识别有效 input 时,要把 ID、缓存映射和原生 input_buffer 放在一起看,序列化 handle 是否为空,单独说明不了问题。
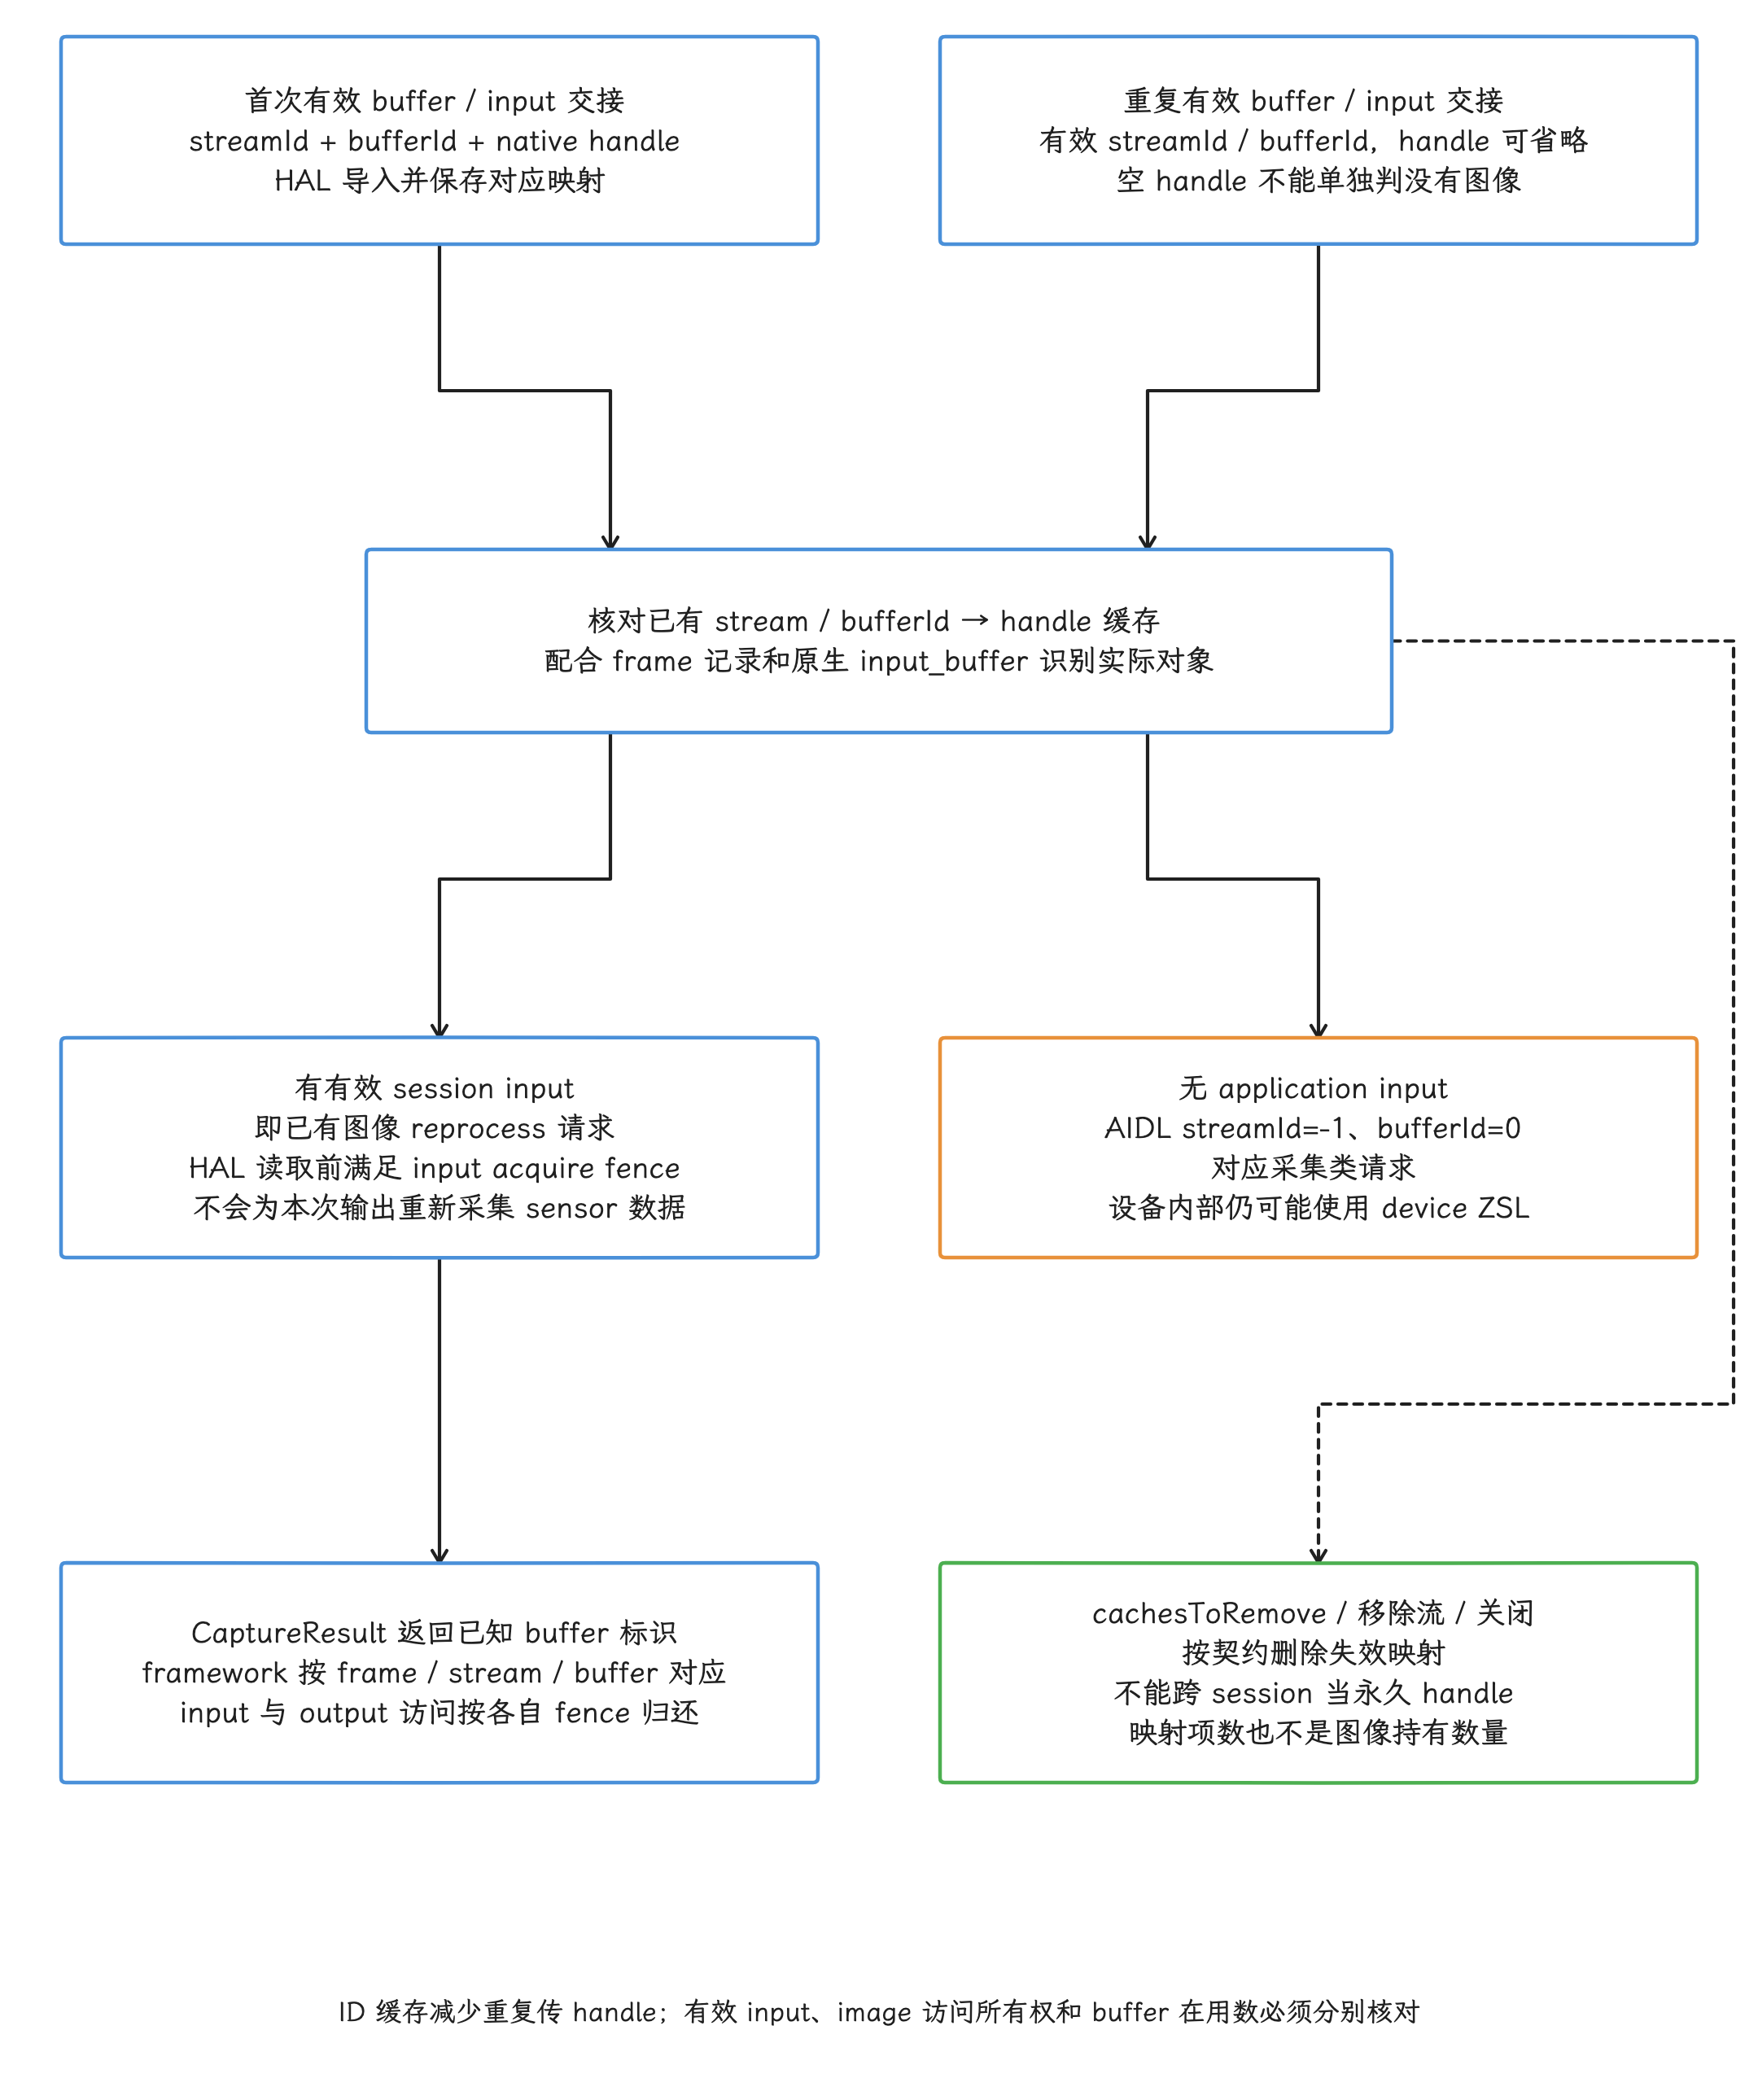
图:固定StreamBuffer首次交接携streamId/bufferId+handle,HAL保存映射;重复有效buffer可只传ID省handle,CaptureResult通常只回已知标识,framework按frame/stream/buffer记录找回对象。cachesToRemove、移除流/关闭按契约失效,不能跨会话复用。识别input还看原生input_buffer与输入流:AIDL无input用streamId=-1/bufferId=0,有效缓存input可无handle仍是reprocess;没有appinput是采集类但deviceZSL仍可能选历史图像。实际input读取前等acquire、随result归还;缓存记录本身不是图像占用或访问权限证明。
- 无有效 inputBuffer:采集类请求,设备内部仍可按 CONTROL_ENABLE_ZSL 策略使用历史图像;
- 有有效
inputBuffer:重处理该图像; - HAL 必须等待输入 acquire fence 后再读取;
- HAL 必须在后续
CaptureResult中归还输入缓冲区; - 输出缓冲区也有各自的 acquire fence、release fence 和所有权转换。
这就是 CameraX ZSL 到 Camera HAL3 的可靠映射:
CameraX InputRequest
  → Camera2 reprocess CaptureRequest
  → Camera3Device::CaptureRequest.mInputStream
  → camera_capture_request_t.input_buffer
  → AIDL CaptureRequest.inputBuffer
  → HAL reprocessing
重处理在 HAL 内部会再次经过 ISP 的哪些处理模块、是否使用专用硬件、怎样执行降噪或 JPEG 编码,都属于设备实现;公共接口只约束输入缓冲区、元数据、输出缓冲区、栅栏、结果和错误行为,从接口名称推断不出厂商算法阶段。
输入 buffer 的所有权与 sensor 边界
ImageWriter.queueInputImage() 将已有图像交给 session input Surface,下游 CameraService / HAL 读取前须满足 acquire fence,访问完成再以 result / release fence 归还。对 App 来说,交接之后原 Image 就到此为止:fence signal 也换不回这个 Java 对象的访问权,后续复用要走池中经正确归还、重新取得的 buffer。调用也可能因 ImageWriter 无空闲输入额度而阻塞。
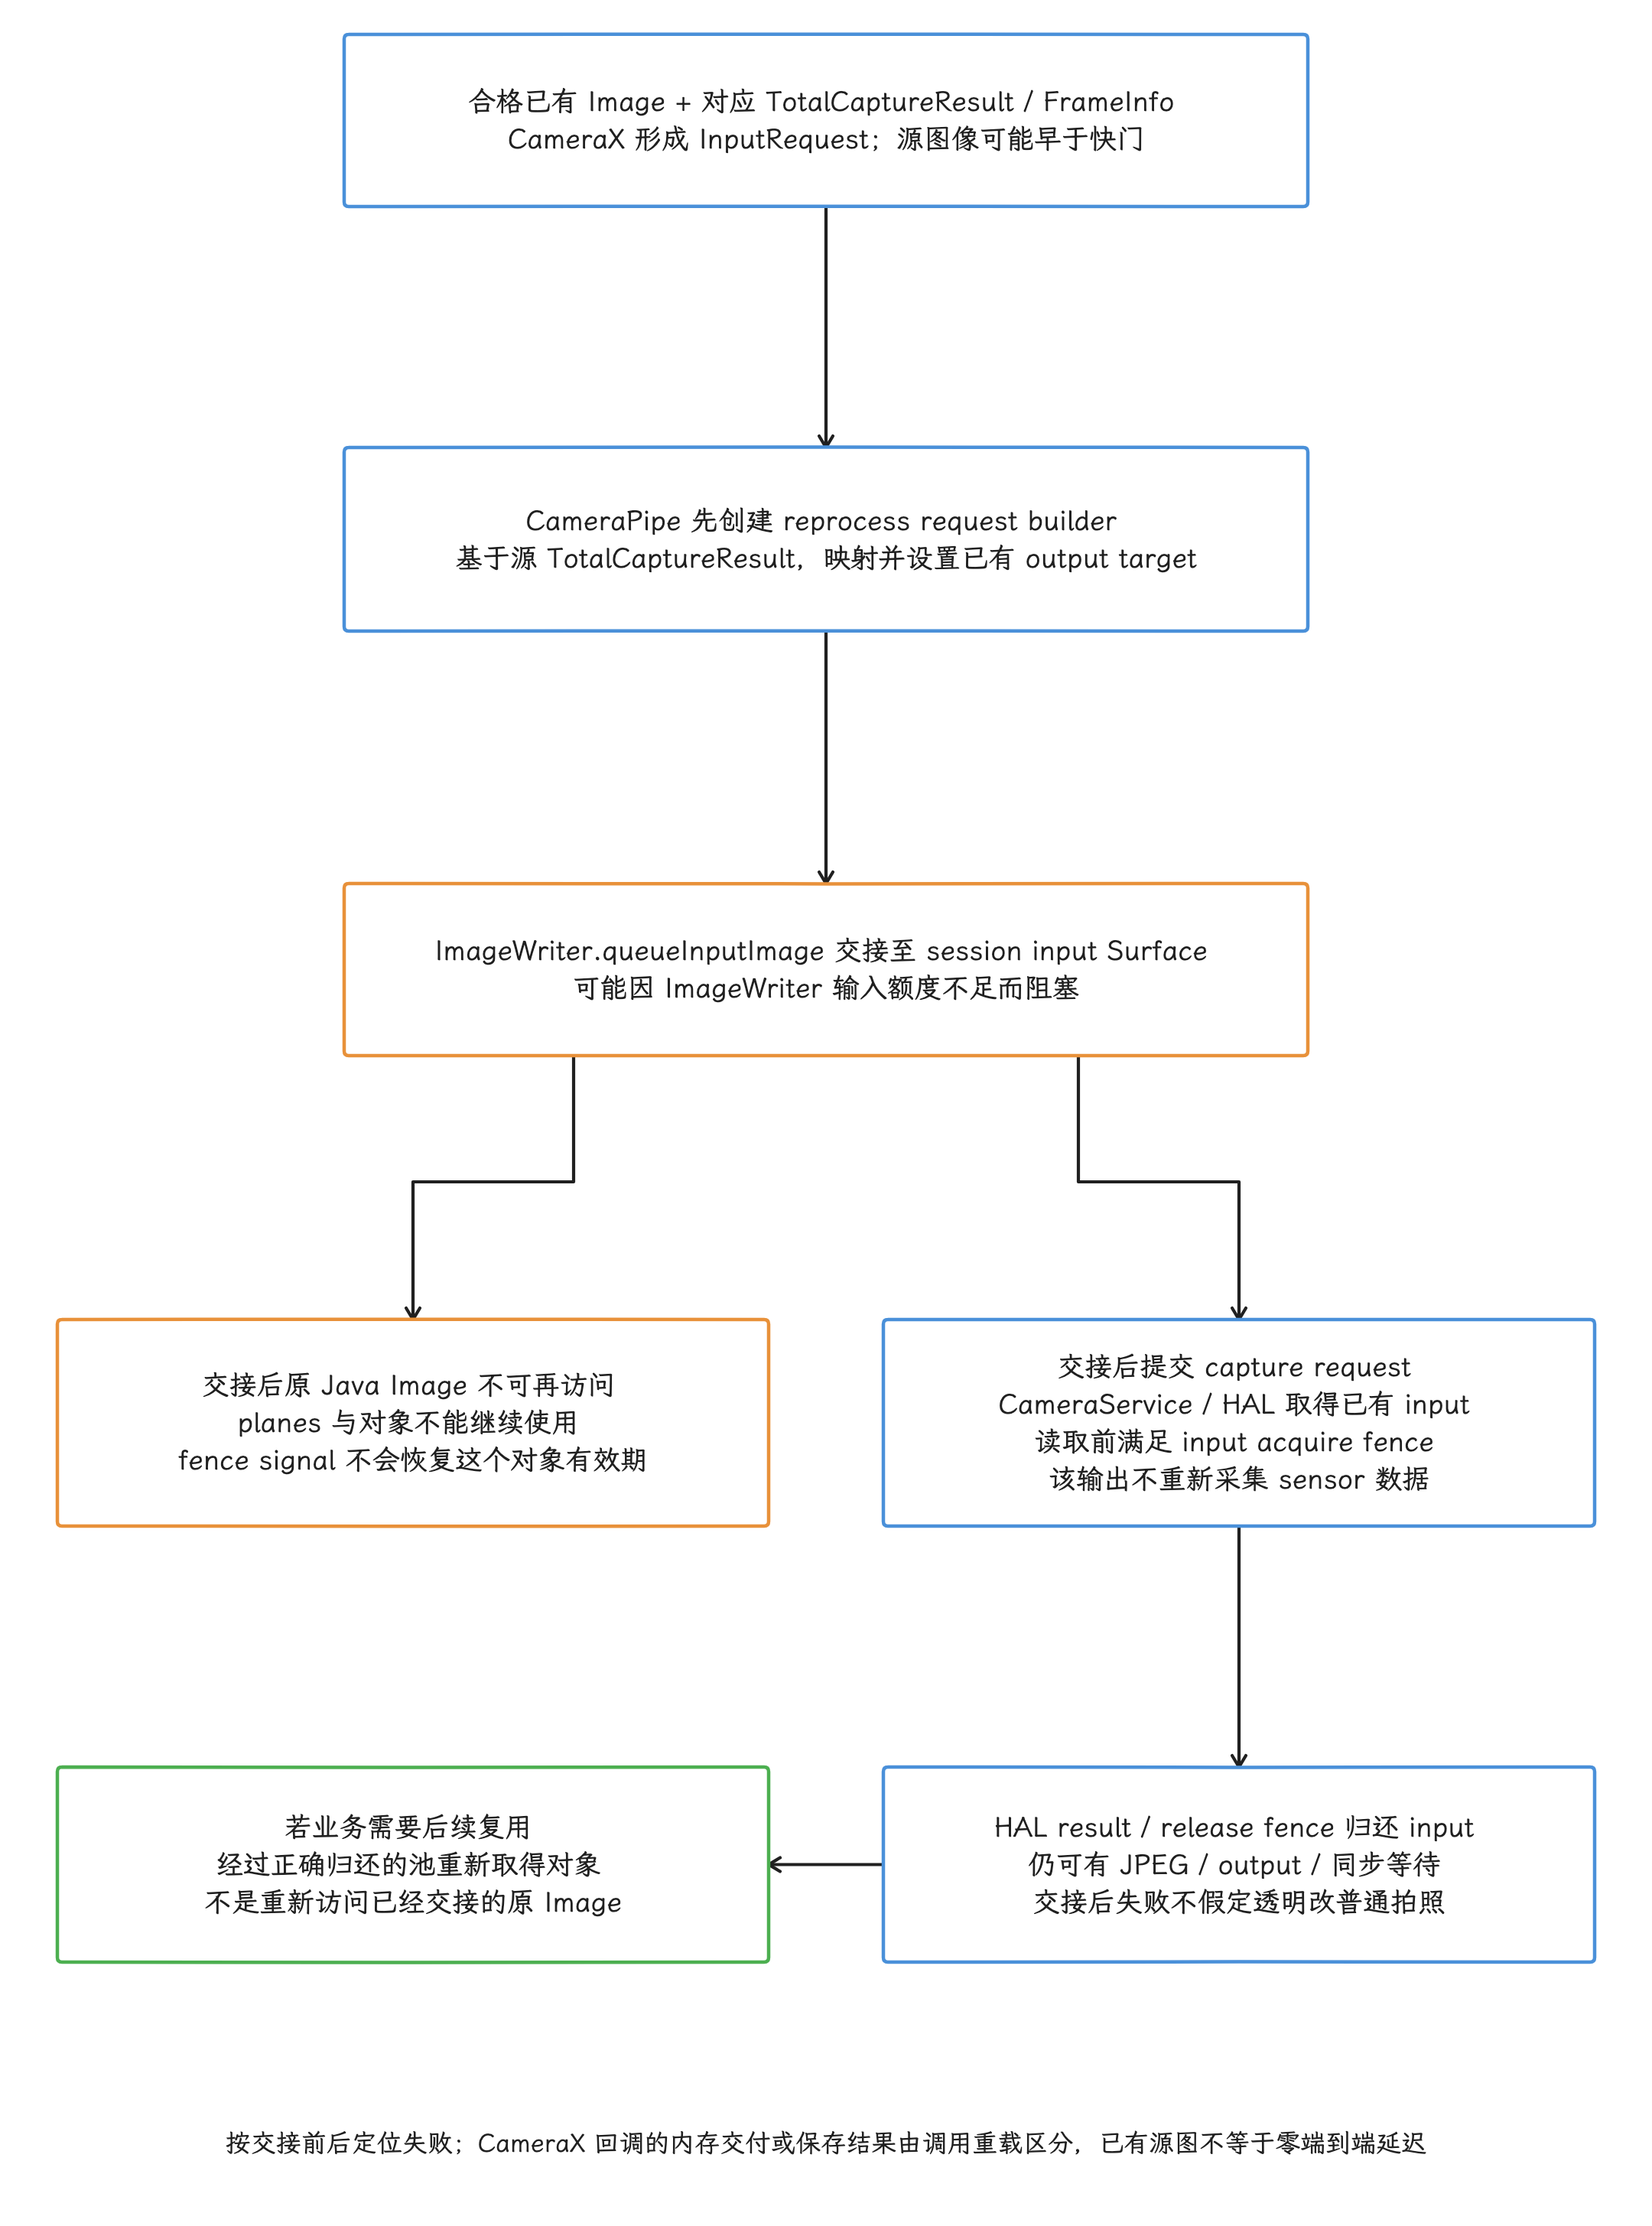
图:固定CameraX/CameraPipe1.6.1从合格图像及FrameInfo形成InputRequest,先基于TotalCaptureResult创建reprocess builder并设置已有output target,再queueInputImage交接到session input Surface,之后提交capture request。queueInputImage可能因输入额度阻塞;交接后原Image不可访问,HAL读取前满足input acquire fence,再随result/release fence归还。后续复用须池中正确归还后重新取得,不会因fence signal恢复原Java Image。input已交接后的失败不保证透明重试普通拍照;reprocess不为该输出采集新sensor数据,但仍可等input/输出/JPEG/fence。
内核的 dma-fence 和 sync_file 只提供同步原语,CameraX 的三帧策略、AF、AE、AWB 过滤、降级条件和重处理元数据都在用户空间。所以我们分析 ZSL 失败时,先在用户空间找原因,别急着归因于内核。
CameraDevice 文档明确规定,重处理请求不会捕获新的图像数据。它从会话输入 Surface 取得下一块缓冲区,再为本次请求的输出 Surface 生成结果。
这也解释了两个常见现象:
- 输出 JPEG 的
SENSOR_TIMESTAMP可以早于按键时间; - 重处理仍可能等待输入队列、HAL 流水线、JPEG 输出缓冲区或同步栅栏;源帧已经存在,回调却未必立即返回。
怎样判断 ZSL 卡在哪里
| 现象 | 优先检查 |
|---|---|
CONTROL_ENABLE_ZSL=true 但照片仍来自当前帧 | 这是允许行为;核对 key 是否可用、capture intent、flash、HAL 策略与 result sensor timestamp |
CameraX isZslSupported() 为 false | 固定 1.6.1 先查 PRIVATE reprocessing 与 ZslDisablerQuirk;flash / VideoCapture / Extensions 影响是否实际使用 ZSL,不能混作该查询直接返回 false 的条件 |
| 快门快,但后台很久才出 JPEG | reprocess / ISP、offline processing、JPEG consumer 与 storage |
| 开启 ZSL 后内存与 buffer wait 上升 | input stream、ring buffer、in-flight request、output stream 与 Image close |
| ZSL still callback 看似“乱序” | 按 frame number 与 source sensor timestamp 重排,不按 callback 到达时刻猜测 |
时间戳:先确认每一路的 time base
timestamp base 表示时间戳采用哪一套参考时钟;参考时钟不同,两个数值直接相减没有意义。Android 13 起 OutputConfiguration 可以选择 timestamp base,Android 17 的默认值按输出目标调整:
- SurfaceView 默认选 CHOREOGRAPHER_SYNCED;固定相机帧率下会把图像时间改写为显示节奏相关时间。其时钟域大致对应 uptime,但差异不止是换一个时钟偏移:它已不再直接代表原始曝光时间,靠固定换算恢复不了 sensor timestamp;
SurfaceTexture的交付节奏可按 readout interval(传感器读出间隔)调整,但 image timestamp 仍保留 sensor time base;- MediaRecorder、MediaCodec 或带 video-encode usage 的 ImageReader 默认使用 MONOTONIC,大致对应 uptime 的单调时钟,便于音视频同步;SENSOR 流的真实时钟域仍查 SENSOR_INFO_TIMESTAMP_SOURCE,比较时间前先确认各路基准;
- 其他输出通常使用 SENSOR time base。
onCaptureStarted() 给出曝光开始时间,支持 readout timestamp 的设备还可以使用 onReadoutStarted() 观察传感器开始读出的时刻。onCaptureCompleted() 只表示 final result metadata 已回到 framework;各 consumer 可能仍在等待或处理 buffer,预览也可能尚未 present。
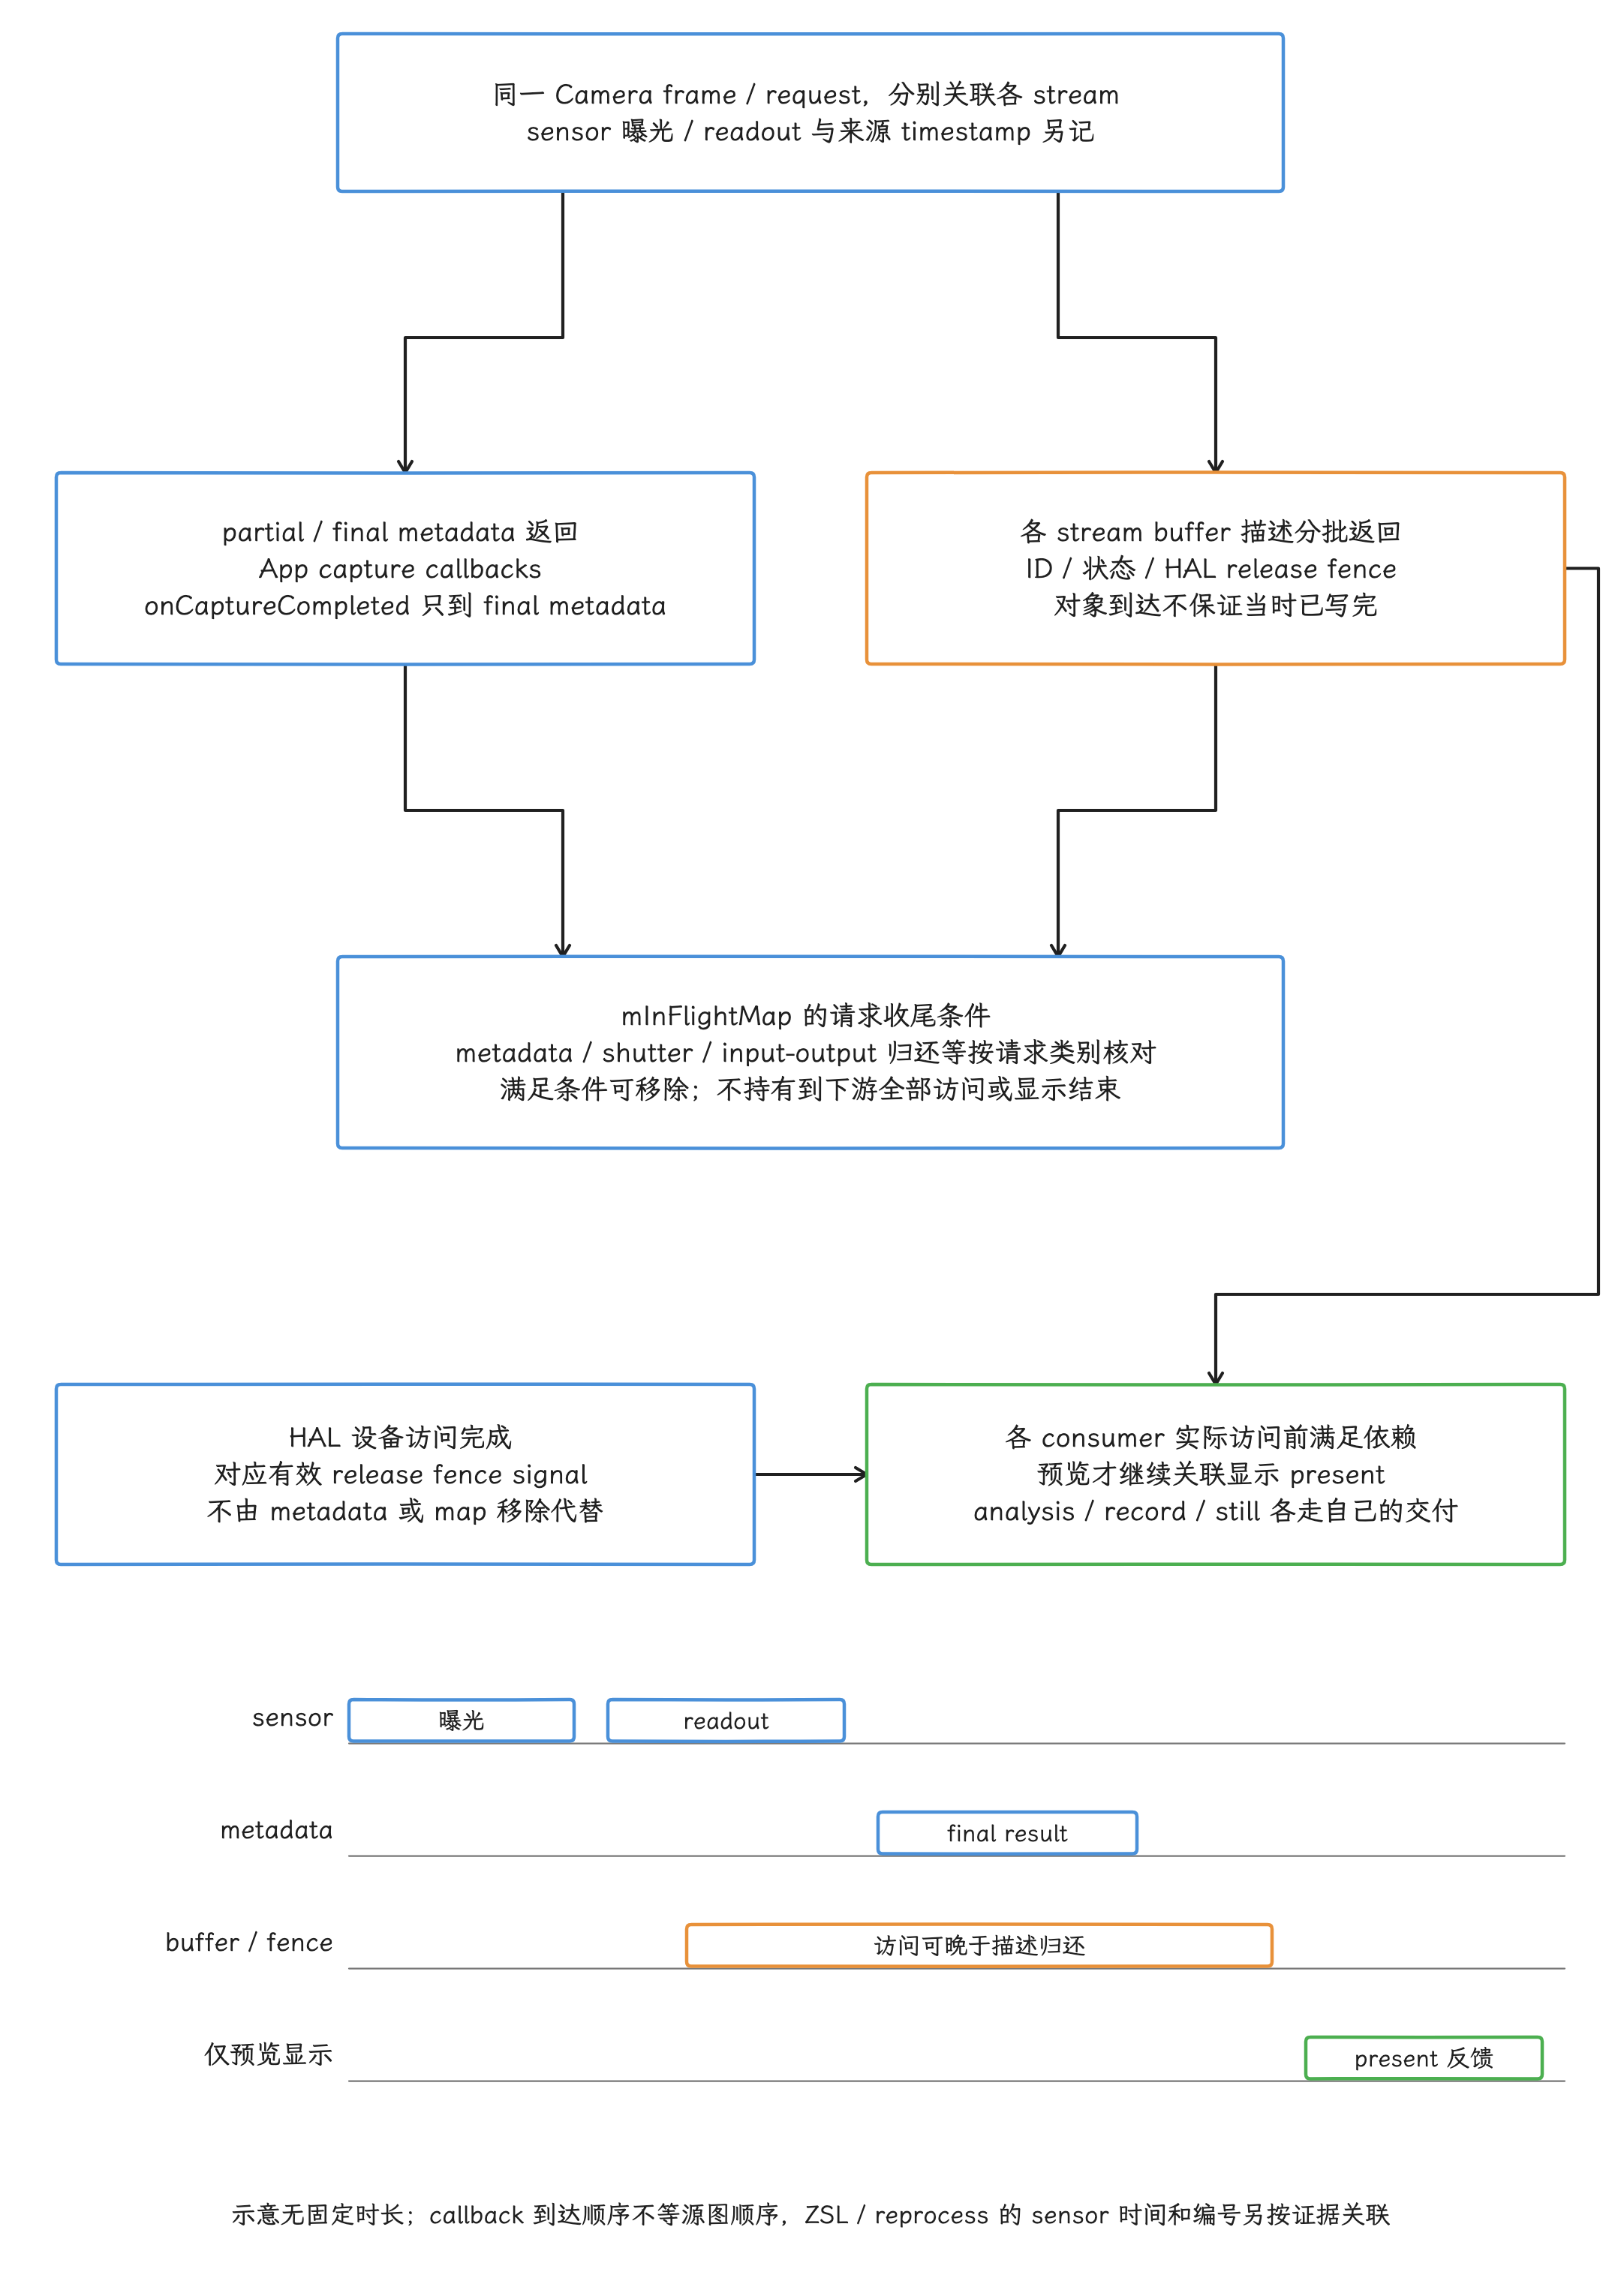
图:固定HAL3同frame partial/final metadata和各stream buffer可分批返回,仍遵守相应FIFO及ZSL/错误例外契约。mInFlightMap按frame跟踪metadata/shutter/input-output归还和请求类型,满足源码条件可移除,此时带回buffer的HAL release fence仍可能未signal。onCaptureStarted/ReadoutStarted描述sensor阶段,onCaptureCompleted是final metadata,buffer实际读取须满足依赖;只有进入显示的输出另追present,analysis/record/still可能完全不进SF。轨道仅普通成功预览一种允许样例,不能推所有callback固定先后或ZSL源图时刻,其他分支各自取证。
复原单帧至少保留 frame number、request id、sensor / readout timestamp、stream、buffer 标识、result 到达、queue / acquire / release 和显示关联对象。换算只用于可校准的时钟域差异;遇到 CHOREOGRAPHER_SYNCED 改写时间的输出,我们改用 buffer、stream 与 trace flow 关联帧,单凭时间值相等认不出帧。Camera frame number、BufferQueue frame number 和显示 token 是三套编号,相互对应要靠证据关联。
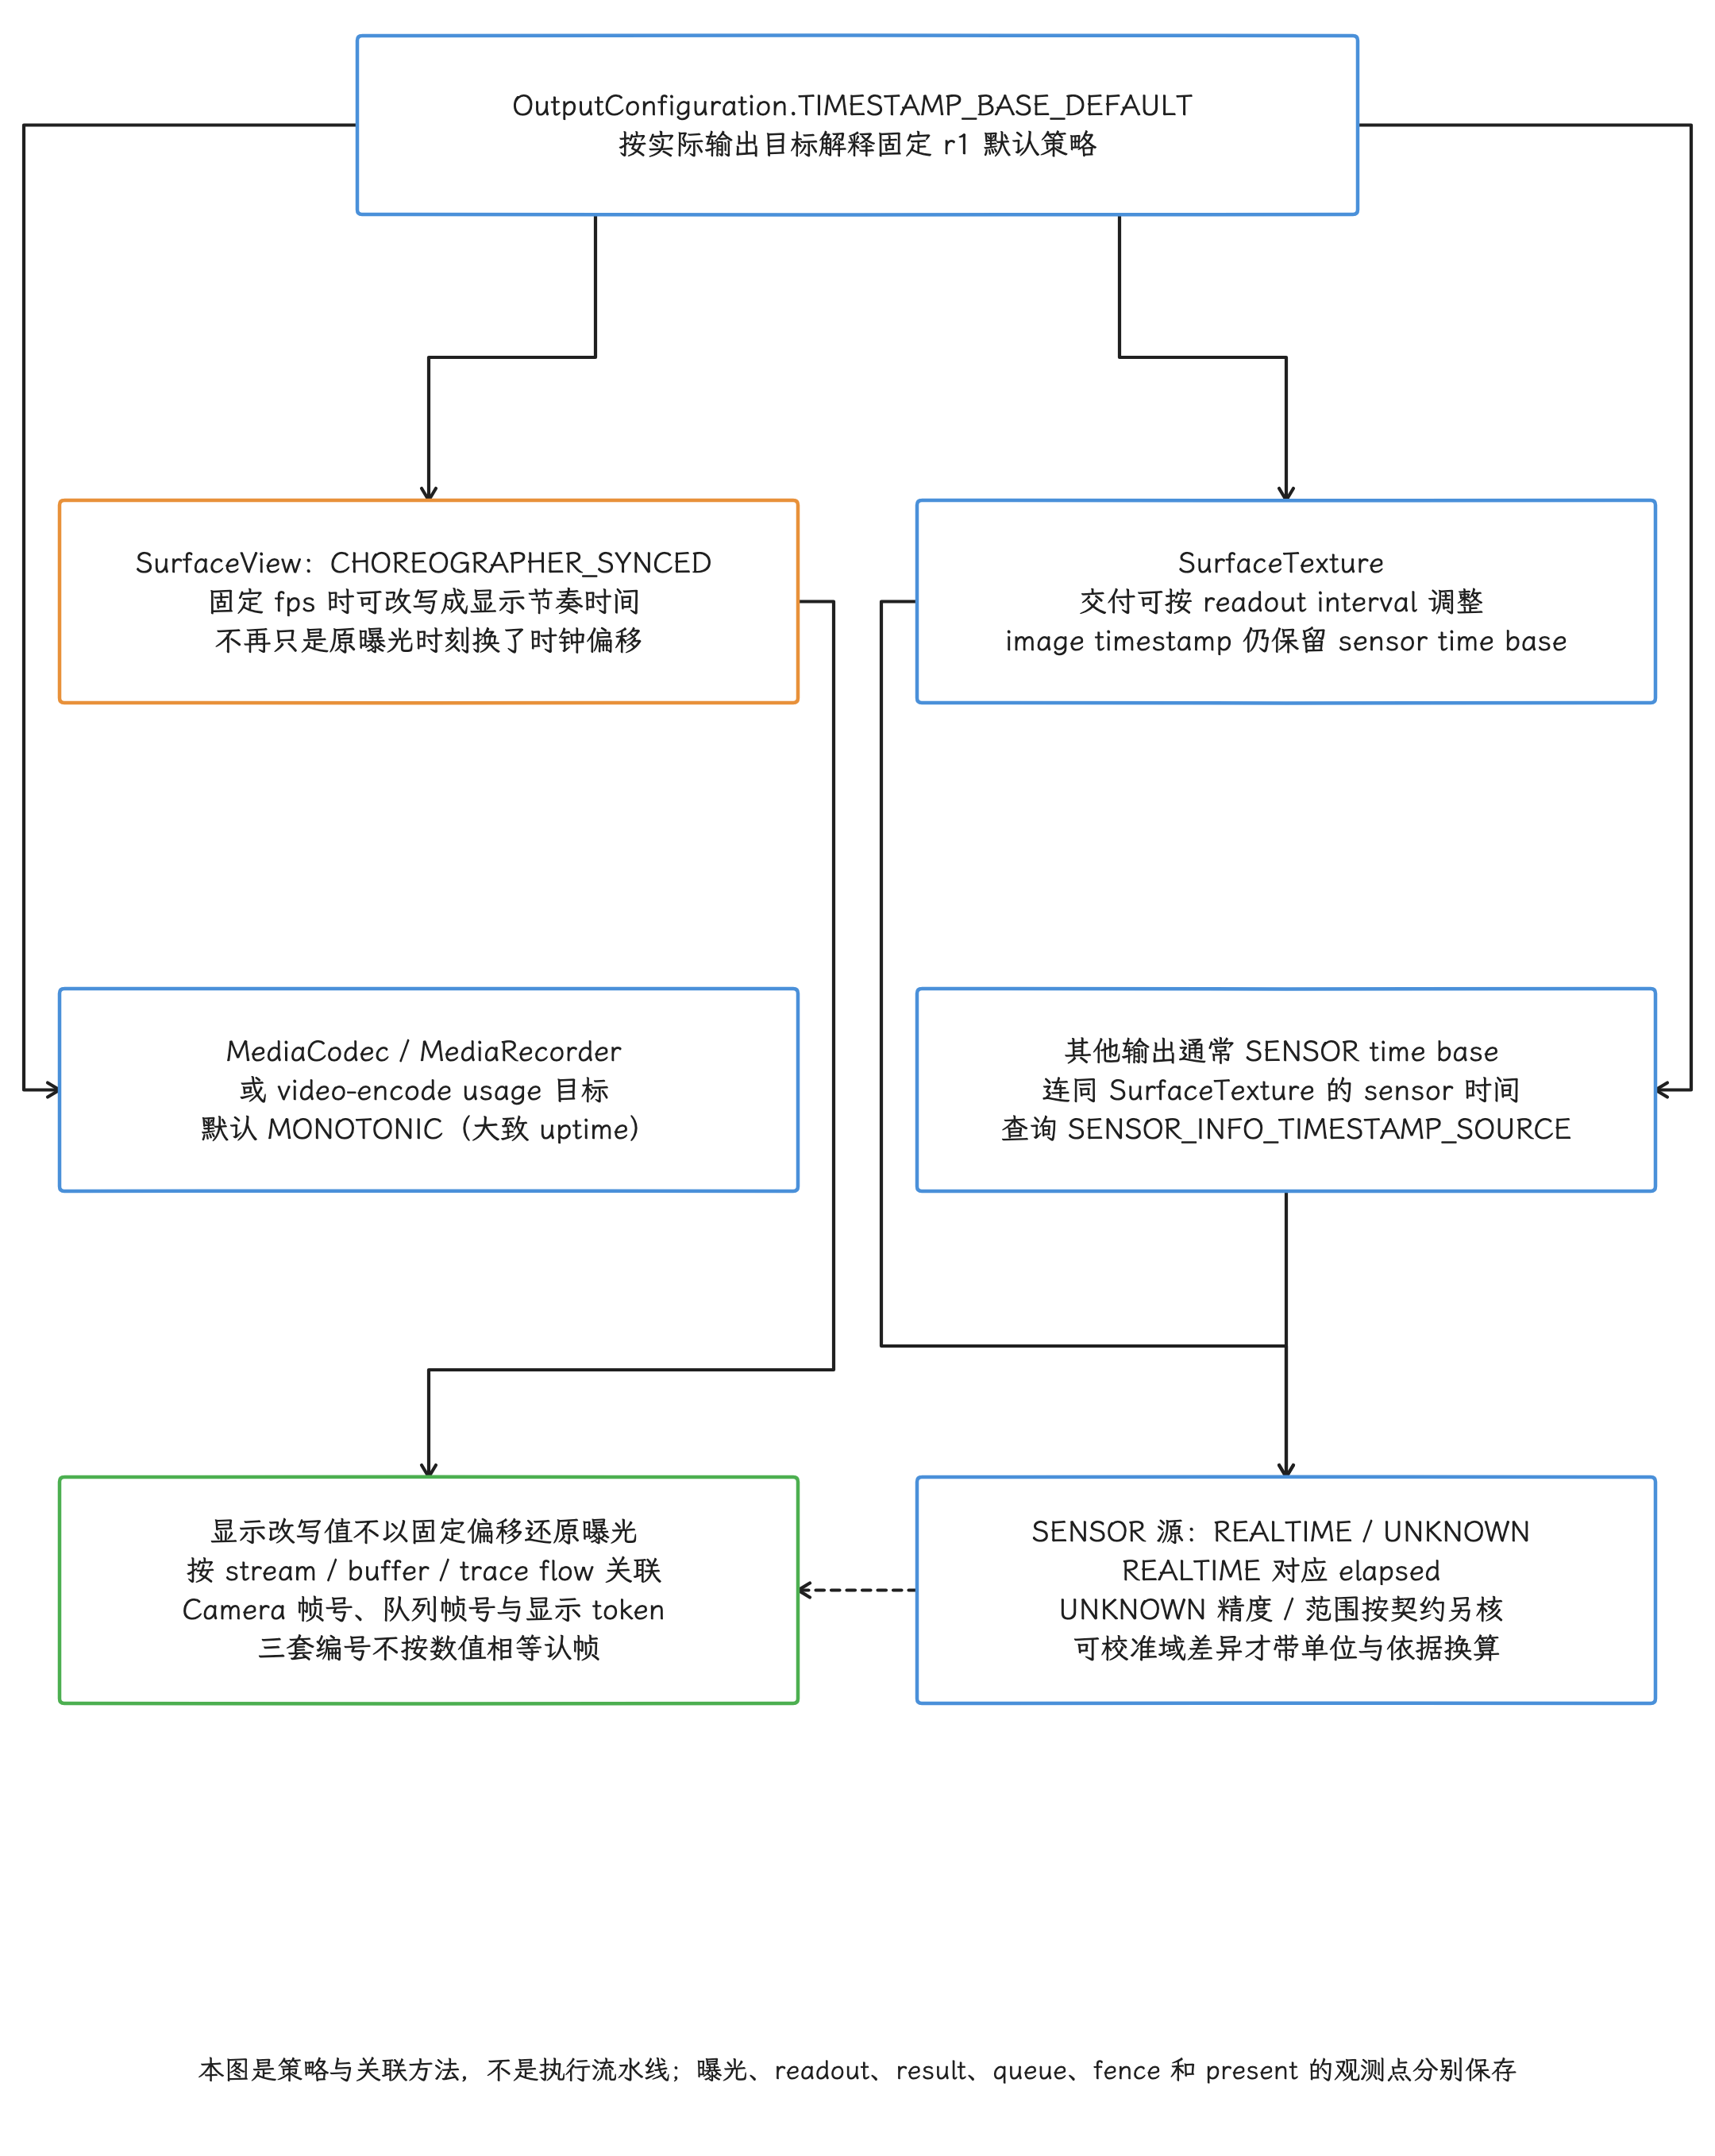
图:固定r1默认策略:SurfaceView用CHOREOGRAPHER_SYNCED,固定fps时改写图像时间为显示节奏相关值,非单纯偏移;SurfaceTexture可调整交付间隔但timestamp保留sensor域;MediaCodec/Recorder或video-encode usage目标用MONOTONIC;其他通常SENSOR。sensor真实域查询SENSOR_INFO_TIMESTAMP_SOURCE,REALTIME对应elapsed,UNKNOWN按契约检查精度/范围;可校准时钟域差异才按单位和依据换算,改写的图像时间不能用固定偏移还原曝光。Camera frame number、BufferQueue frame number、显示token也不直接相等,需stream/buffer/flow关联。
Secure Camera Path
REQUEST_AVAILABLE_CAPABILITIES_SECURE_IMAGE_DATA 表示 camera device 能把图像写入受保护内存:这片内存只对 TEE(Trusted Execution Environment,可信执行环境)等受信任组件开放,Android userspace 和普通 Android kernel 都访问不到。普通 App 在窗口上设置 FLAG_SECURE,主要限制的是截图和非安全显示,与 secure camera memory 属于两套机制;普通 DRM video Surface 的处理方式,也套不到 secure camera 上来。
SECURE_IMAGE_DATA 设备若公布 SCALER_DEFAULT_SECURE_IMAGE_SIZE,仅保证该尺寸的 PRIVATE / YUV secure 输出,其他配置在支持查询时调用 isSessionConfigurationSupported。该 key 可为空;固定契约允许此时按 StreamConfigurationMap 公布的输出尺寸判断,key 为空并不说明设备缺少 secure 能力。像素访问范围还受以下限制:
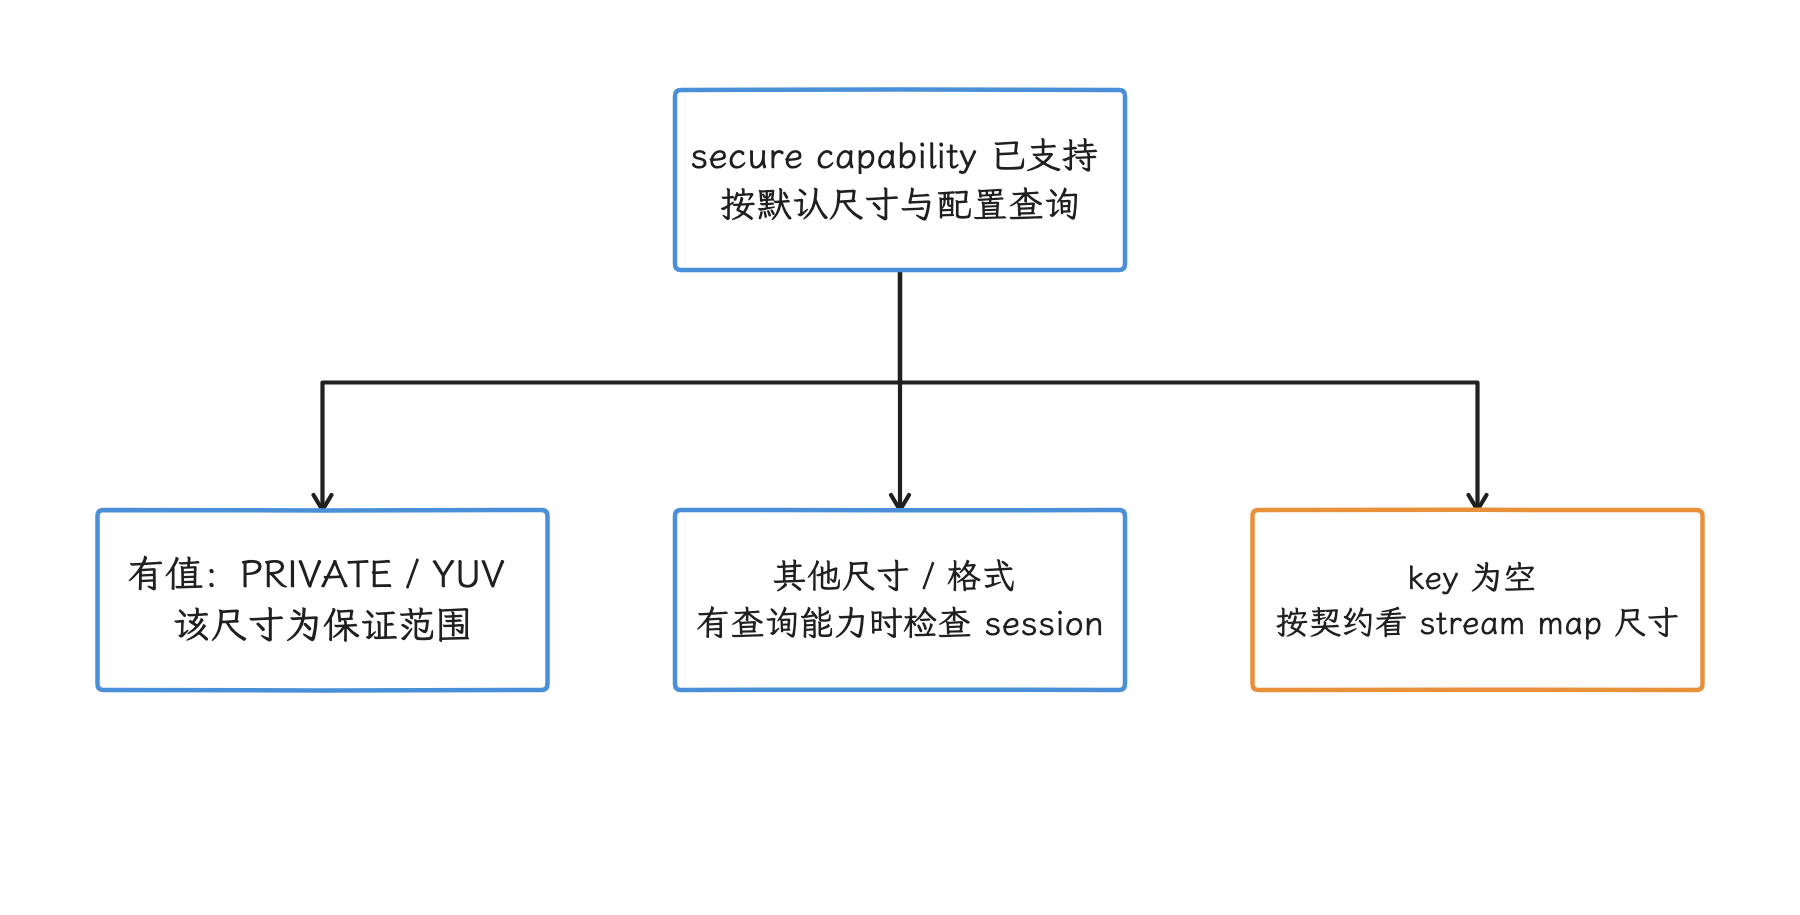
图:secure 默认尺寸 key 与 secure capability 应分别查询。 key 为空不能直接判断不支持 secure camera。
- 标准 CPU
ImageReader/Image.Plane读取通常不属于允许的 consumer 路径; - buffer 内容不得进入截图、dump 或普通内存分析;
- Perfetto 仍可观察 request、HAL callback、调度、fence 和显示 transaction,但看不到受保护像素;
- 具体 permission、TEE consumer、protected usage 与显示限制由产品和 vendor 实现决定。
排障文档应明确标记 secure session,避免把“mmap(映射到进程地址空间)失败、截图不可用”误记成普通 buffer 损坏。
Perfetto:从 request 追到 present
拿到一份相机卡顿的 trace,我们沿 request → HAL → consumer → display 这条链路读它:先固定采集环境,再按阶段找异常,最后拼出单帧的完整时间线。
采集前固定现场
每份 trace 至少记录以下环境与配置,保证不同采集结果可以比较:
- Android build、camera id、logical / physical camera 关系,以及用于描述内置、外接等设备类别的
INFO_DEVICE_TYPE; - Camera provider 与 HAL transport(AIDL / HIDL)、vendor build;
- 所有 output 的 format、size、fps range、dynamic range、stream use case、timestamp base;
- CameraX 版本、PreviewView implementation mode 与最终 carrier;
- 是否启用 ZSL、Extensions、Low Light Boost、HDR、stabilization、secure path;
- thermal state、GPU / ISP / memory frequency 与复现时间。
dumpsys media.camera 可以查看客户端、stream 与 in-flight 概况,SurfaceFlinger layer tree 用来确认实际预览 carrier。厂商 HAL dump、camera event log 和 vendor trace 要与 Perfetto 对齐到同一时间基准,事件先后才关联得起来。
分五个阶段定位
| 阶段 | 观察点 | 典型异常 |
|---|---|---|
| App / CameraX | session configure、repeating / single capture、callback executor | 反复重配、请求间隔异常、callback 被业务阻塞 |
| cameraserver | Camera3Device RequestThread、in-flight map、stream dequeue | request 排队、buffer limit wait、stream abandon |
| HAL / sensor / ISP | processCaptureRequest、SOF、vendor job、processCaptureResult | 曝光变化、ISP stall、算法或 HAL queue 堵塞 |
| consumer | Surface、codec、ImageReader、App GPU acquire / release | Image 未关、encoder 慢、纹理或 GPU pass 晚 |
| display | preview buffer、SF latch、composition type、present | acquire fence、geometry transaction、HWC / display 晚 |
Perfetto slice 是带起止时间的区间事件,可用来观察一次调用或任务占用了多久。线程名和 slice 前缀受 HAL transport 与厂商实现影响。Android 17 的 AIDL 设备可优先搜索 ICameraDeviceSession、processCaptureRequest、requestStreamBuffers、processCaptureResult;升级设备仍可能使用兼容的 HIDL HAL。没有 camera atrace slice 时,还可以通过 binder flow(跨进程调用关联)、BufferQueue、dma-buf、fence、thread state 和 SF layer 还原路径。
单帧复原顺序
按依赖关系复原同一帧,各分支可以重叠,不是全局 callback 顺序:
- App 提交 request,Camera3 RequestThread 交给 HAL;framework-managed 输出先取 buffer,HAL-managed 输出可稍后请求;
- 普通采集走 sensor exposure / readout;device-operated ZSL 可选内部历史图像,reprocess 则读取 session input 的已有图像;
- HAL 分批返回 metadata、input / output buffer 描述和 fence,写入可能仍未完成;
- CameraService 正常输出经 queue 交给各 consumer,读取前满足对应 fence;错误 / 丢弃分支另走 cancel;
- SurfaceView preview 交独立显示队列;TextureView / 自研 renderer 先消费相机输入,再生产并提交宿主或自有输出 Surface;
- SF 对实际显示输入采纳、合成并取得 present 反馈;consumer release 与 buffer 复用要另行追踪,别统一归到 queue 之前。
各 output 要分别关联取证:analysis callback 只说明 analysis 这一路有了结果,preview 或 JPEG 是否到达要另查;capture metadata callback 同样说明不了 Image 可读或显示完成。采集覆盖按对象核对,官方 Perfetto FrameTimeline 页面仍注明不支持 SurfaceView;宿主 HWUI timeline 也替代不了相机输入和独立 preview layer,这部分要用 buffer / transaction / fence 证据补齐。
CPU 工作、调度等待和 fence 等待
slice 很长时,要结合线程状态区分实际执行与等待:
- Running:线程正在 CPU 上执行,继续看 ISP control、YUV 转换、推理、codec 或 App GPU submission 的 CPU 栈;
- Runnable:线程具备运行条件但尚未获得 CPU,结合 CPU contention、优先级与 thermal 判断调度延迟;
- Sleeping / blocked:线程正在等待,检查 Binder、condition variable、buffer limit、fence 与 I/O;
- GPU / ISP queue 已提交但没完成:回到设备频率、带宽、driver job 和 fence。
只量 callback 的 wall time(从入口到出口的总耗时)的话,队列等待、CPU 计算和硬件执行会混进同一个数值。
CameraService 直接证据与 ANR 边界
cameraserver 的源码与 dump 锚点
CameraService 源码包含以下可核对点:
Camera3Device::RequestThread:提交请求、按流取得缓冲区;Camera3OutputStream::getBufferLockedCommon():dequeueBuffer()或系统框架 BufferManager 路径;Camera3Stream::getBuffer():等待max_buffers的时长;Camera3OutputStream::returnBufferCheckedLocked():queueBuffer()、cancelBuffer()与 HAL release fence;AidlCamera3OutputUtils.cpp中的requestStreamBuffers():逐流校验 HAL 的缓冲区请求;- 流的转储信息中,
DequeueBuffer latency histogram与wait on max_buffers两项统计。
设备系统跟踪中是否包含完整的相机、ISP、V4L2、IOMMU 或带宽轨道,由厂商实现决定。看不到厂商事件时,我们把问题定位到系统框架与 HAL 的接口边界为止;要断言某个 ISP 硬件模块的耗时,得先看到厂商事件。
buffer 现象的下一步排查
| 现象 | 优先检查 | 不能直接下的结论 |
|---|---|---|
dequeueBuffer() 长时间等待 | 消费方是否归还、Surface 是否断开、队列是否达到上限 | 一定是 gralloc 分配慢 |
| requestStreamBuffers 逐流返回 NO_BUFFER_AVAILABLE | dequeue 超时、分配失败、消费方归还;若超 handout 配额则查 MAX_BUFFER_EXCEEDED | HAL 发生内存泄漏 |
ImageReader 延迟持续增长 | 图像的取得与关闭、maxImages、分析耗时 | 传感器帧率不稳 |
SurfaceView 已入队但没有换帧 | HAL 栅栏、SurfaceFlinger 锁存、HWC 与呈现时间 | Camera HAL 没有产出 |
TextureView 输入已到但屏幕显示晚 | SurfaceTexture 取得时间、应用主线程、RenderThread、GPU、宿主输出队列 | SurfaceFlinger 丢帧 |
| dma-buf 总量增长 | 各流数量、分配大小、HAL、ISP、编解码器内部缓冲区 | Java 堆内存泄漏 |
buffer wait 与 ANR 的关系
缓冲区不足可能让 CameraService 的 RequestThread、HAL 专用线程或应用的同步调用进入等待。Android ANR 仍要求应用主线程、广播、服务或输入事件等路径超过相应的超时阈值。要证明两者存在因果关系,必须找到主线程或关键 Binder 调用等待相机操作的调用栈,再对齐缓冲区与栅栏的阻塞时间。
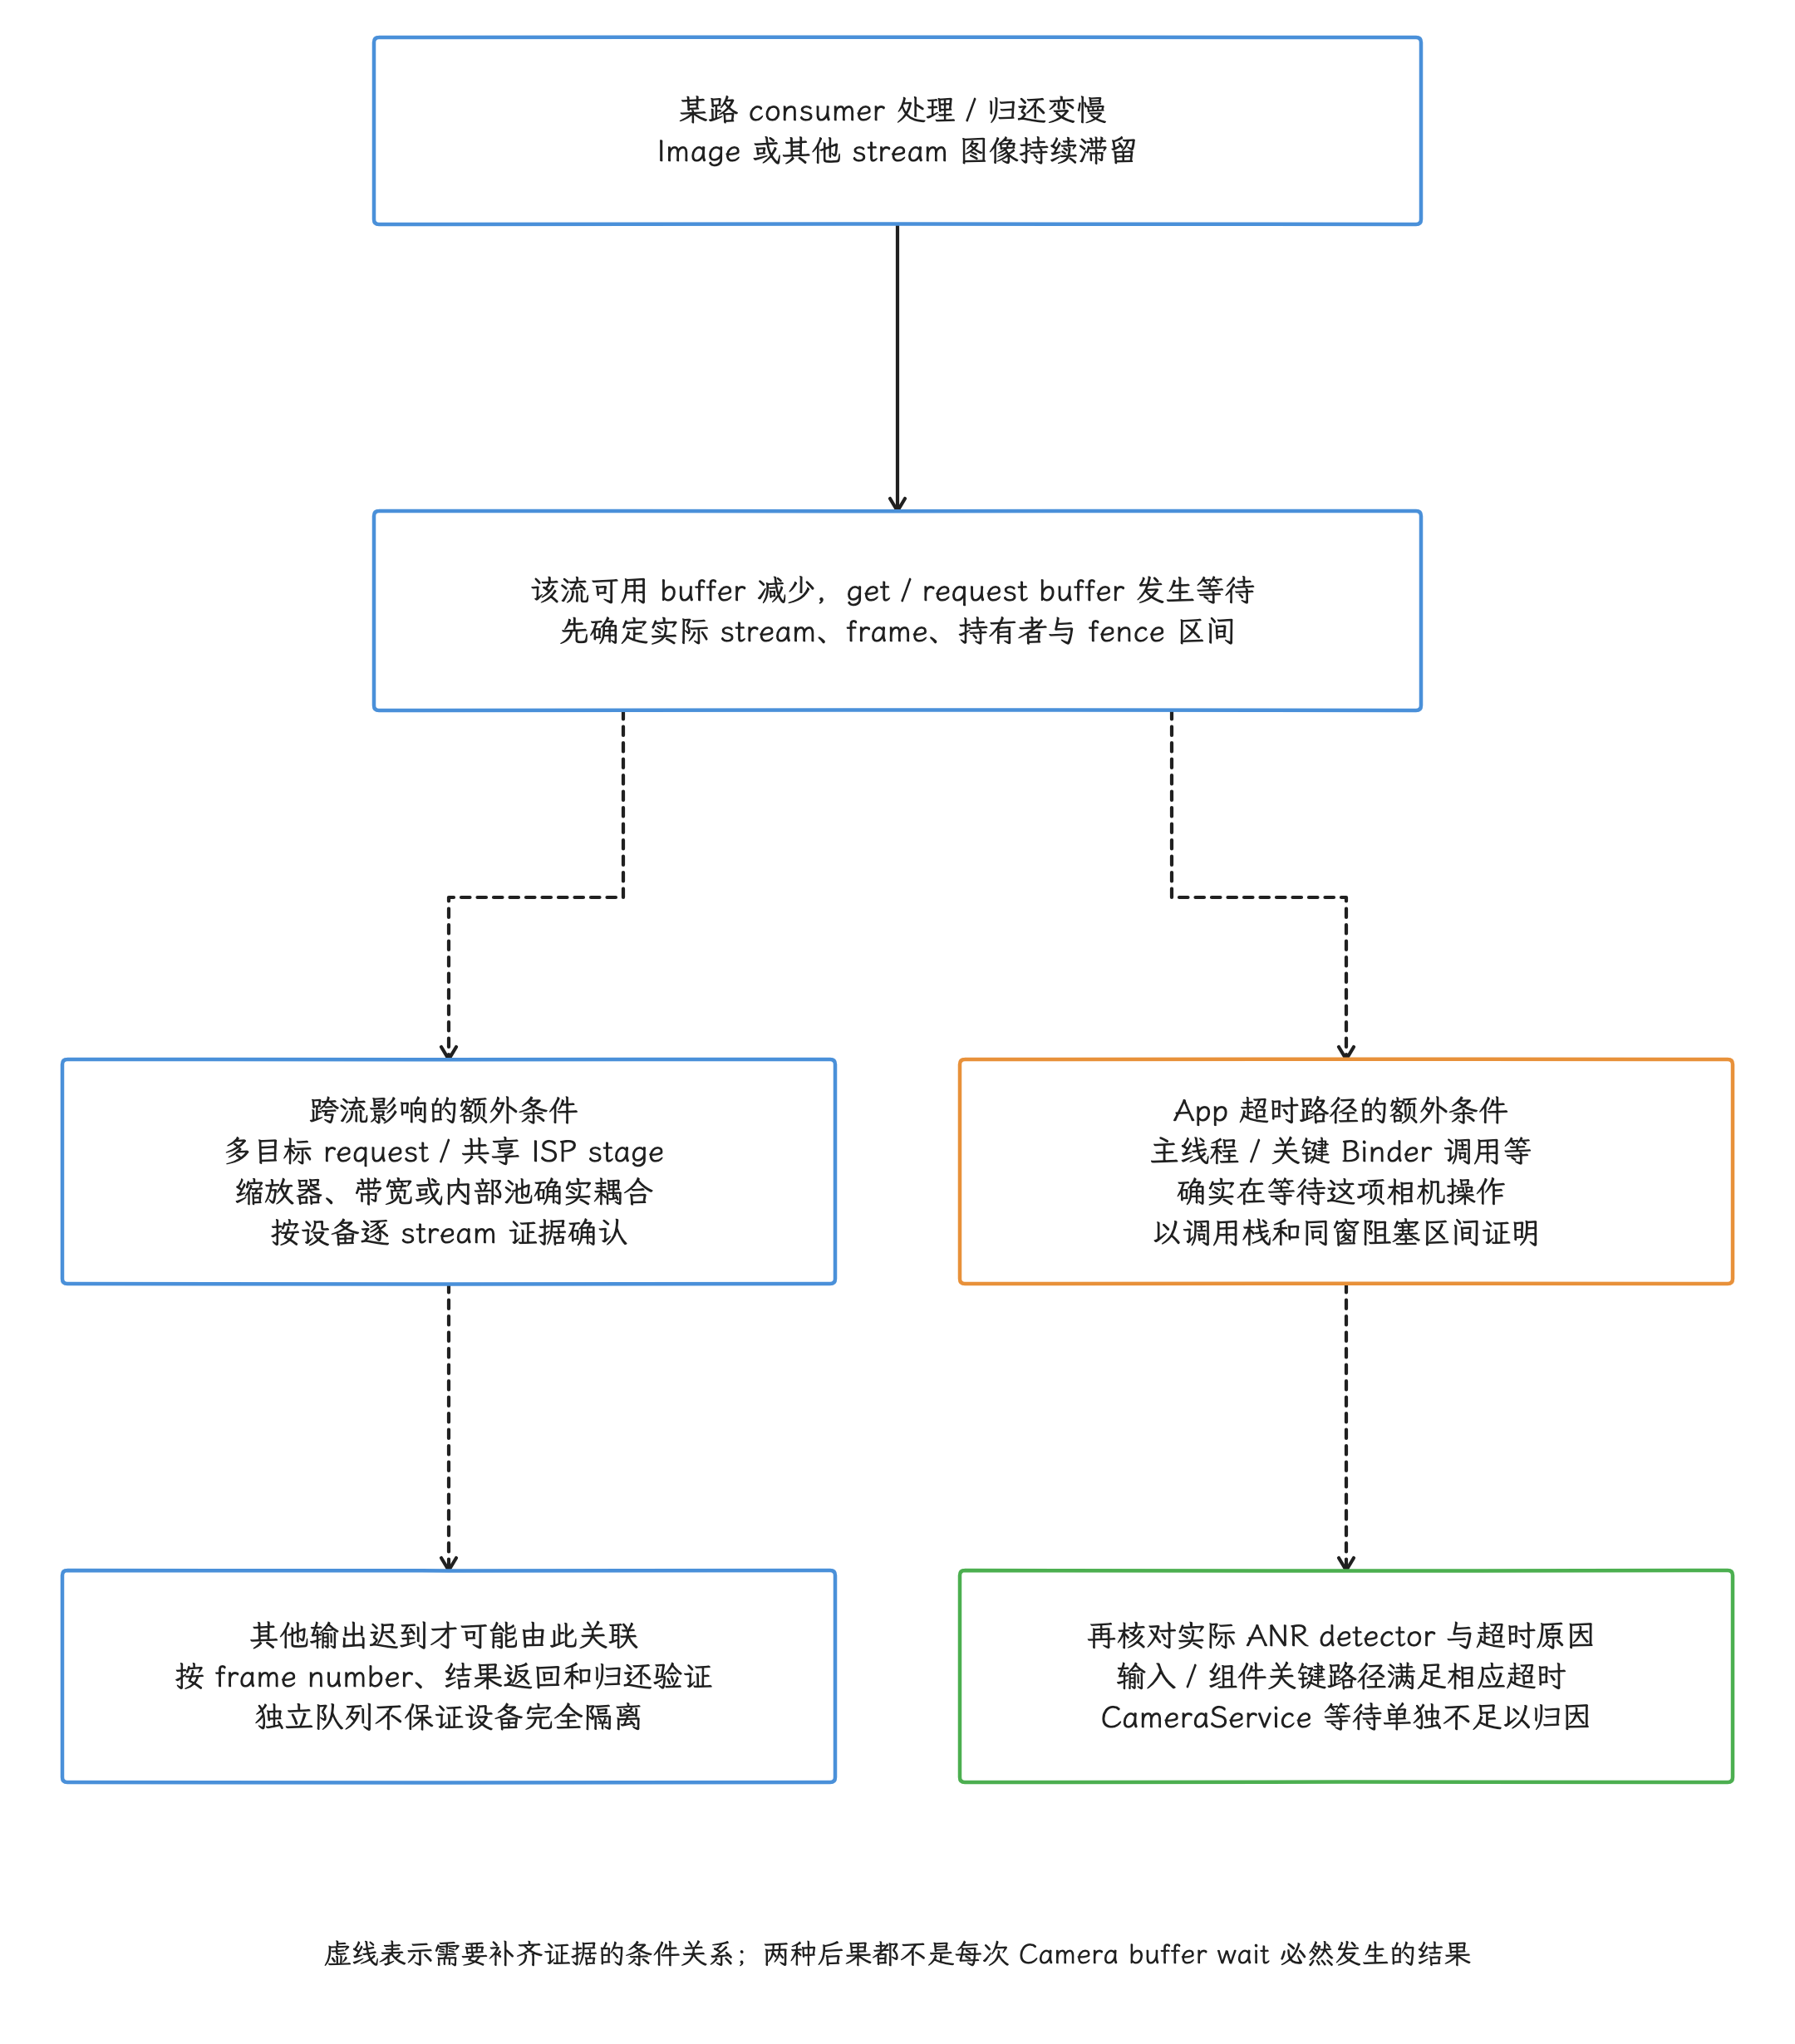
图:consumer处理/归还变慢导致某stream图像滞留,可耗尽可用buffer并出现get/request buffer等待。只有目标设备共享ISP stage、request多目标、带宽/内部池等实际耦合被证实时,才能关联其他stream迟到;独立队列不证明隔离,也不意味着一定全局堵塞。App ANR还需主线程/广播/服务/输入等关键路径实际依赖该相机操作,调用栈/Binder等待与buffer/fence阻塞区间对齐并满足对应detector超时。两种后果分开取证,CameraService线程等待本身不足以证明AppANR或ISP硬件根因。
常见掉帧场景与修复方向
下面把前面的追踪方法落到几类常见场景,每一类先认症状,再看修复方向。
Session 反复重配
尺寸、dynamic range、physical camera、Extensions 或 output 集合发生变化,都可能触发耗时较长的 configure。短时间内频繁 unbind / bind CameraX use case,或在预览期间重建 session,通常会伴随 request 中断、buffer drain(等待在途 buffer 归还)和重新等待首帧。
我们应尽量保持 output 组合稳定,动态 3A、zoom 和 exposure 优先通过 request 更新;必须重配时,分别测量停流、configure 和首个 result 的耗时,别只记一段总时间。
API 37 上,属性能与原配置匹配、且 output 数量保持不变的 Surface 切换,可以评估 updateOutputConfigurations:调用会停止针对被替换目标的 active request,再提交新目标请求。它省掉的是整组重建;停顿是否为零,契约里没有承诺,format / size / output 数量的变更也超出了它的范围,要走支持的重新配置方式。
Analysis consumer 反压
症状包括 analysis 延迟持续增加、maxImages 被占满,以及 stream buffer request 变慢或超时。可以把推理移出回调线程、按需求使用 latest-only(只保留最新帧)策略、减少 YUV 内存拷贝,并保证所有正常和异常路径都会关闭 Image。异步处理仍须明确 Image 的 owner 与关闭时机;单纯增大队列只会延后拥塞并增加内存占用。
Recording consumer 反压
症状是 preview 仍然稳定,但 record output 的 buffer 归还变慢或 encoder input 持续堆积。我们检查 codec surface、编码 profile、码率、分辨率、thermal,以及 muxer / storage 写入;把所有录像掉帧都归因于 Camera HAL,会漏掉这些环节。
Sensor / ISP pipeline stall
长曝光、HDR、多帧降噪、night extension、remosaic(把 Quad Bayer 等排列重建为高分辨率 Bayer 数据)或多路高负载输出,都会增加 sensor / ISP 时间。我们结合 exposure、frame duration、SOF(Start of Frame,帧开始)/ readout、HAL result 和 vendor job,区分拍摄场景所需的处理时间与实现异常造成的 stall。
Preview carrier 晚
SurfaceView preview buffer 已 ready 但迟迟没有 present 时,继续检查 release fence、SF latch、geometry transaction 与 HWC。TextureView camera buffer 已 ready 但画面仍晚时,继续检查宿主 Choreographer、RenderThread、texture acquire、GPU 和 App Window;两者的后半段路径不同。
内存、带宽与热限制
多流会增加 GraphicBuffer / dma-buf 占用以及 ISP、内存带宽压力,10-bit、RAW14、高 fps 和大尺寸输出尤其明显。我们诊断时结合 dma-buf 总量、page allocation、IOMMU map、PSI memory(内存压力指标)、direct reclaim(同步内存回收)、GPU / ISP / memory frequency 和 thermal throttling。固定 buffer 数乘以分辨率算不出真实占用:row stride(每行实际字节跨度)、format、HAL cache、中间 buffer 和 vendor algorithm 都会引入额外空间。
Android 12—17 的版本演进
下面保留平台能力变化;每项能力都要以 CameraCharacteristics、session support query 和设备 HAL 为准。
- Android 10 / API 29:引入可选的 HAL3 buffer management,request 可以先进入 pipeline,HAL 再按需取得 output buffer。
- Android 12 / API 31:Camera2 vendor extensions 进入公开平台,Bokeh、HDR、Night 等模式可以通过
CameraExtensionSession查询;maximum-resolution stream configuration 给出了超高分辨率 sensor 的公开配置范围。 - Android 13 / API 33:Camera HAL 的新能力转向 AIDL;Camera2 加入 10-bit HDR video、DynamicRangeProfiles、stream use case 与 output timestamp base。升级设备仍可继续使用兼容的 HIDL HAL。
- Android 14 / API 34:Ultra HDR still image 与记录亮度增益信息的 gainmap 进入公开链路,cropped RAW stream use case 可用于 in-sensor zoom。它们不会让普通 preview 自动切换到 HDR 或 RAW。
- Android 15 / API 35:Low Light Boost 为支持设备提供连续 preview / video 的低光 AE mode,它与合成多帧的 Night still capture 是两种能力。曝光时间和算法负载变化都会影响可达帧率。
- Android 16 / API 36:color temperature / tint、hybrid auto-exposure、night mode indicator、motion photo capture intent 等能力扩展了 request 与 metadata,但 Surface、HAL buffer 和 consumer 归还仍是数据流主线。
- Android 17 / API 37:
CameraCaptureSession.updateOutputConfigurations()支持在不关闭整个 session 的情况下替换既有、属性可对应的 output Surface;ImageFormat.RAW14支持紧凑的 14-bit RAW,vendor-defined camera extensions 与INFO_DEVICE_TYPE扩展了能力发现。动态更新只替换属性可对应的配置、output 数量保持不变,RAW14 也只影响设备支持并由 App 显式配置的 RAW stream。
Android 17 平台继续使用 HAL3 request-result 与多 output Surface 模型。新增 metadata 或 extension 会改变配置和处理负载,但每路输出仍须遵守 buffer ownership、fence 与 consumer backpressure 约束。
16 KB page size、DMA-BUF heaps 与 ION
16 KB page size 与 Camera buffer 对齐
AOSP 从 Android 15 起支持 16 KB 页大小(page size),主要影响内核页粒度、mmap() 映射取整、ELF 文件对齐,以及依赖固定 PAGE_SIZE 的原生代码;Android 17 延续了这项兼容能力。
Camera AIDL、GraphicBuffer 和 BufferQueue 没有规定:
- 每个相机缓冲区的逻辑宽高必须按 16 KB 对齐;
- 图像有效载荷大小必须是 16 KB 的整数倍;
- 应用或 Camera HAL 应手工把 gralloc 分配结果补齐到 16 KB。
物理页、IOMMU 映射、平面步幅、内存堆粒度和硬件块对齐属于不同层次。内存分配器与驱动可能因为 16 KB 内核产生不同的物理占用,统一的 Camera HAL 缓冲区对齐公式却由此推不出来。排查时我们读取 mapper 返回的布局、dma-buf 大小和设备内存堆配置。
Android 17 的共享内存构成
Android 17 AOSP 发布说明要求删除厂商代码中的 ION 调用。Android 12 的 GKI 2.0(通用内核映像)已经用 DMA-BUF heaps(共享缓冲区堆)取代 ION;到 Android 17,所有支持 ION 的内核都已结束维护。
因此 camera 路径应按以下对象理解:
- gralloc 图形内存分配器决定
GraphicBuffer的实现与布局; - DMA-BUF heaps 或厂商分配器提供可共享的内存分配;
- dma-buf 文件描述符让 HAL、GPU、编解码器、HWC 等组件共享同一块分配;
- dma-fence 与 sync_file 文件描述符传递访问完成关系。
ashmem 也不是相机 GraphicBuffer 的可选“内存类型”。它用于普通共享内存,不提供 Camera HAL 图形流所需的 gralloc 元数据、用途标志协商和设备导入语义。
Android 17 / kernel 6.18 源码入口
Framework 与 cameraserver
CameraCaptureSession.java、CameraCaptureSessionImpl.java、CameraDeviceImpl.java:session、request、动态输出更新与 callback;OutputConfiguration.java:stream use case、timestamp base、dynamic range 与 output 属性;CaptureRequest.java、CameraCharacteristics.java:ZSL、reprocessing、secure image、stream capability 与 device type;ImageFormat.java:RAW14 与其他公开 image format;Camera3Device.cpp、Camera3Stream.cpp、Camera3OutputStream.cpp:configure、RequestThread、in-flight map、buffer limit、dequeue / queue 与 fence。
Camera HAL AIDL
ICameraDeviceSession.aidl:configure、process request、flush 与 offline session;ICameraDeviceCallback.aidl、HalStream.aidl:capture result、request / return stream buffers 与逐流maxBuffers;- Camera HAL3 request / result、Camera HAL3 buffer management:接口语义与版本演进。
CameraX 固定发布包与图像所有权
- camera-camera2 1.6.1 sources:ZslControl、CaptureConfigAdapter、CameraInfoAdapter 与 reprocessable graph 配置;
- camera-core 1.6.1 sources:MetadataImageReader、ZslRingBuffer 和 ArrayRingBuffer 的 timestamp 配对、过滤与 FIFO;
- camera-camera2-pipe 1.6.1 sources:Camera2CaptureSequenceProcessor 的 builder、queueInputImage 与提交分界;
- ImageReader、ImageWriter:acquire 额度与输入交接后的对象有效期;
- PreviewFrameSpacer.cpp、Camera3OutputUtils.cpp:framework 暂存图像与 in-flight 收尾;
- Android 17 正式发布说明:RAW14、vendor-defined extension 与 camera device type。
Consumer、显示与 kernel
- Android 17 Camera 更新、
CameraCaptureSession、Camera2 多流:API 37 动态输出更新与多流公开契约; - CameraX Preview、CameraX Image Analysis、CameraX ZSL:公开 consumer 与库层约束;
TextureView.java、DeferredLayerUpdater.cpp:TextureView frame available、宿主 invalidation 与最新 buffer 获取;SurfaceFlinger.cpp、HWComposer.cpp:预览 layer 的 latch、composition 与 present;- kernel
android17-6.18-2026-06_r6的dma-buf.c、dma-fence.c、sync_file.c:buffer 共享、fence signal / wait 与 fence fd。
常见误判
| 误判 | 修正方法 |
|---|---|
| 同一 request 的多路输出共用同一块 buffer | 按 stream、buffer id、format 与 consumer 分别追踪 |
maxBuffers 在 HAL3 中固定为 2 | 它由 HAL 在 configure 阶段逐流返回 |
| result metadata 到达表示所有 buffer 都 ready | partial / final metadata 与不同 stream buffer 可以分开返回 |
onCaptureCompleted() 表示预览已经显示 | 继续追 preview queue、SF latch 与 display present |
CONTROL_ENABLE_ZSL 必须配 reprocessable session | 它是 device-operated 提示;应用自管 ZSL 才需要 input stream 与 reprocess |
| ZSL callback 到达顺序就是照片的采集顺序 | 用 frame number 与 source sensor timestamp |
Image.close() 只影响 Java 内存 | 它决定 analysis buffer 能否归池,可能反压 session |
| SurfaceView 一定使用 HWC overlay | 查看实际 composition type 与整组 layer 条件 |
| TextureView buffer 到达就已上屏 | 还要等宿主 traversal、RT、App Window 与 SF |
增大 maxImages 可以修复慢分析 | 它只增加缓冲与内存,长期吞吐仍由 consumer 决定 |
| API 37 动态更新可以任意增删 output | 只能替换既有同构配置的 Surface,output 数量不变 |
| RAW14 会改变 Android 17 的所有预览 | 只影响设备支持并显式配置的 RAW14 stream |
TEMPLATE_ZERO_SHUTTER_LAG 能证明 HAL 收到历史图像 | 模板只表达上层意图;HAL 边界必须看到有效 inputBuffer |
| 重处理会重新曝光一次 | reprocess 从 session input Surface 读取已有图像,不采集新的 sensor 数据 |
| ZSL 失败总会透明重试普通拍照 | 取帧前可以降级;input 已提交后的失败不能假定会自动重试 |
与其他章节的关系
- 2.8 BufferQueue、Gralloc 与 Sync Fence:Camera buffer handle 与 fence 的内存模型;
- 15.14 Camera 性能分析工具:Perfetto、SQL 与 GFXReconstruct:Camera trace 配置、SQL 与案例;
- 13.3 SurfaceView 与 TextureView 渲染管线:预览 carrier 的窗口与显示路径;
- 13.6 SurfaceControl 与 HardwareBufferRenderer:SurfaceView preview layer 的 transaction 与 fence;
- 13.11 视频 Overlay、Media3 与专业编解码管线:录像与预览 layer 进入 HWC 后的 composition 决策;
- 22.18 CameraX:UseCase、Camera2 映射与性能:CameraX 1.6.1 的 ZSL ring、CameraPipe 重处理、ImageCapture 与用例组合。
小结
Camera 诊断从 session outputs 与 HAL3 request-result 开始。preview、record、analysis 和 still capture 各有自己的 buffer 与 consumer,我们把每一路追到 buffer 归还,才能确定是哪一端在限制 session 吞吐。
承载方式上,标准 SurfaceView 预览形成独立 layer,TextureView 预览还要经过宿主 HWUI,自研 GL / Vulkan 预览则增加一段由 App 消费再生产的 GPU 路径。ZSL 要区分 device-operated 与 application-operated 两种机制;maxBuffers 要读取 HAL 配置,timestamp 也要先确认 time base。
把 request、frame number、sensor / readout timestamp、HAL result、consumer release、preview queue、SF latch 与 display present 对齐之后,我们就能分别判断 sensor / ISP 处理慢、buffer 不足、analysis / encoder 反压、宿主消费晚和显示端迟到。