定位与传感器功耗优化
定位与传感器的功耗,主要花在采样频率、精度、批处理、唤醒和后台持续时间这几件事上。优化的次序我们倒过来走:先从业务需要的新鲜度和准确度推出请求参数,再用系统记录核对硬件活动有没有随之减少。
功耗边界
做定位与传感器的功耗评审时,我们先把耗电拆到具体的硬件活动和数据流上。定位请求可能启用 GNSS(全球卫星导航系统)、Wi-Fi 扫描、蜂窝测位和传感器融合;传感器监听又牵出采样、FIFO(先进先出缓冲区)交付、应用处理器唤醒和后续计算。所以评审要从 API 名称往下追,顺着数据走一遍:它从哪里产生、多久产生一次、何时交付,应用收到后又做了多少 CPU(中央处理器)、存储和网络工作。
顺着这条数据流看请求参数:定位与传感器 API 表达的大多是期望条件或上限,并不承诺准确的到达周期:其他客户端请求、权限精度、设备硬件、传感器 HAL(硬件抽象层)、待机状态和省电策略都会改变结果。我们先把业务可接受的精度、新鲜度、交付延迟、持续时间和退出条件定义清楚,再从一次性定位、连续 FLP(融合位置提供器)、Geofencing(地理围栏)、被动定位或传感器批处理里选合适的形态。诊断工具见 §25.1,后台限制见 §25.2。
定位精度与功耗的权衡
具体挑参数时,官方把定位功耗归纳为三个变量:精度、计算频率和交付延迟,我们就对着这三条权衡。高精度请求更可能用上高成本来源;计算间隔越短,定位工作越多;交付延迟越短,应用被唤醒的次数越多。setMinUpdateDistanceMeters() 还能减少没有足够位移时的回调,但它和其余 LocationRequest 参数一样,属于提供给位置服务的请求条件。
| 业务场景 | 推荐接口 | 数据契约 | 退出条件 |
|---|---|---|---|
| 天气、城市级内容 | getLastLocation(),缓存过旧或为空时再用 getCurrentLocation() | 接受粗略位置;显式校验位置年龄 | 一次结果返回或取消令牌触发 |
| 地图选点 | 短时 PRIORITY_BALANCED_POWER_ACCURACY 或确有需要时使用 PRIORITY_HIGH_ACCURACY | 页面可见;精度与刷新率跟随交互 | 页面不可见、选择完成或超时 |
| 导航、用户主动共享轨迹 | 高精度 FLP + location 类型前台服务(FGS) | 用户持续可见;需要连续更新 | 用户停止、会话结束或服务退出 |
| 到达区域后提醒 | Geofencing | 接受分钟级响应与位置误差 | 围栏过期、功能关闭或区域集合替换 |
| 借用系统已有位置 | PRIORITY_PASSIVE | 不保证有结果,也不保证新鲜 | 业务窗口结束 |
| 姿态或运动趋势 | 最低可用采样率 + 批处理 | 按事件时间处理,允许批量到达 | 生命周期结束或前台服务停止 |
getLastLocation() 不主动计算新位置,返回值可能为空也可能过时。判断新鲜度时,我们优先比较 Location.elapsedRealtimeNanos 与当前 elapsed realtime(设备开机后持续递增的单调时间)——两者都从开机起单调递增;墙钟可能被用户改时间或系统校时调整,时区只改变本地时间展示而不直接改写 epoch;单机位置年龄不依赖墙钟,应确认位置与当前 elapsed realtime 属于同次开机。需要一次较新的结果时,用 getCurrentLocation() 并传入取消条件,别为一次查询留下长期注册的回调。
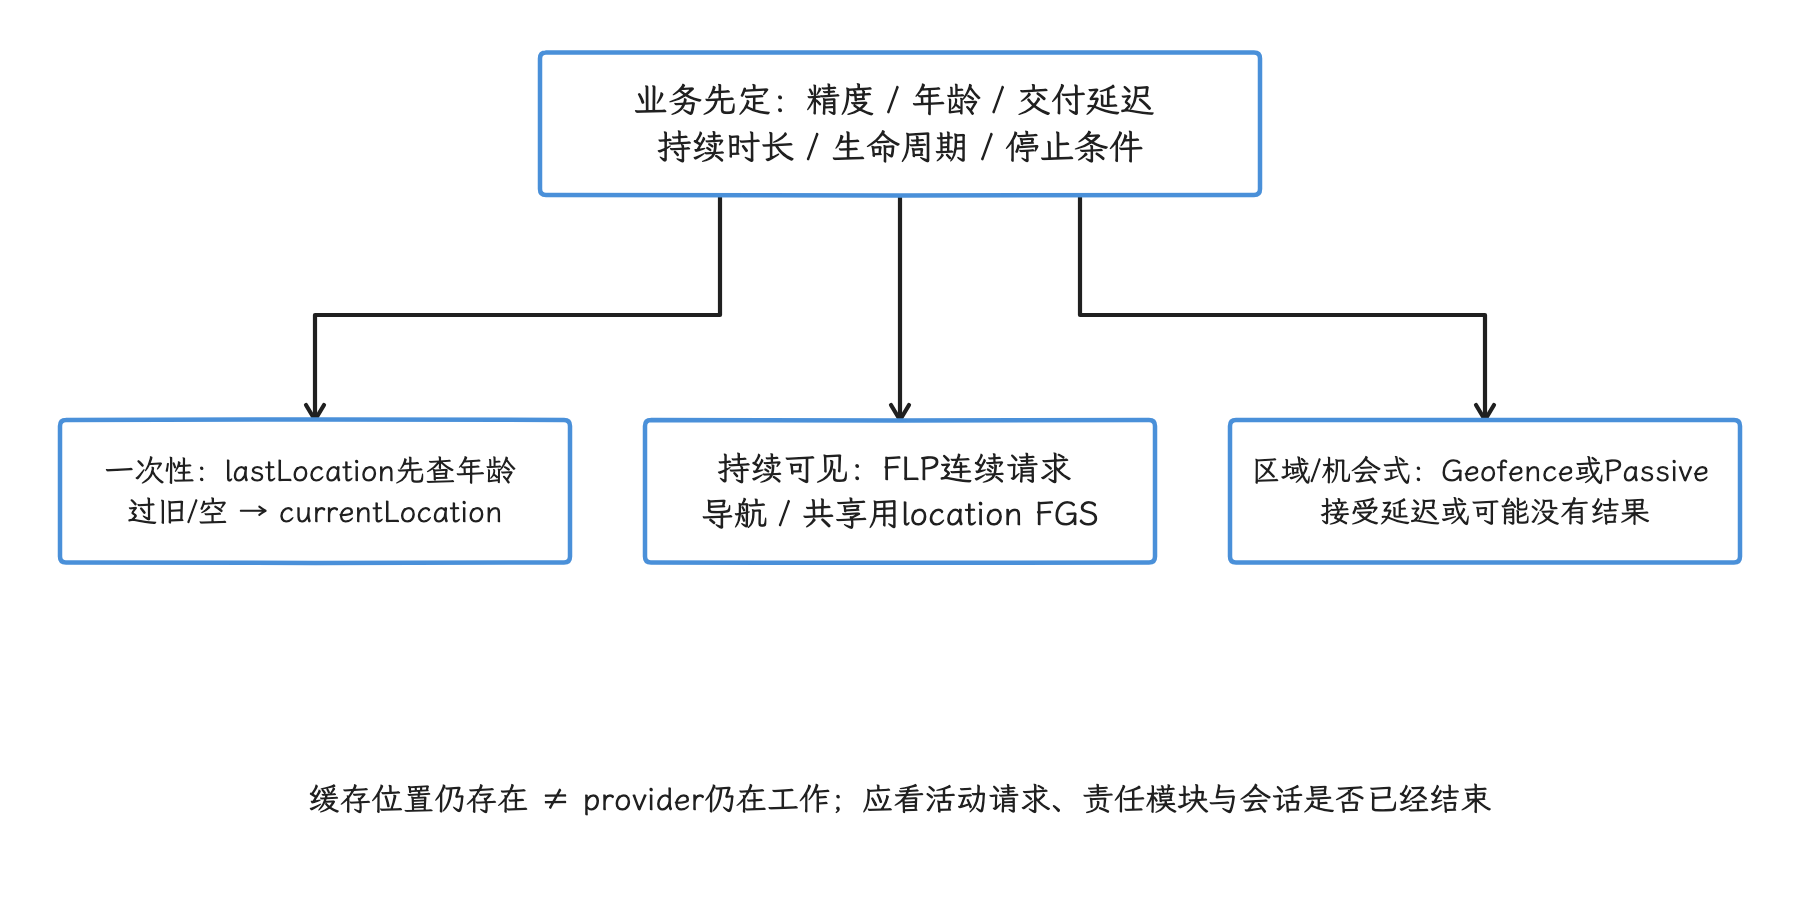
图:位置年龄使用同次开机elapsedRealtime;epoch墙钟会跳变,时区只改变当地时间换算。
Fused Location Provider(FLP,融合位置提供器) 最佳实践
选好形态,我们来填参数。来源的挑选和融合交给 FLP:它把 GNSS、Wi-Fi、蜂窝与传感器等来源交给 Google Play services,应用这边指定优先级、期望间隔、最小回调间隔、最小位移、最大交付延迟、精度档位和持续时间。LocationRequest 文档明确说明系统只能尽力满足这些参数:权限、硬件、系统状态与其他客户端请求可能让结果更慢、更快、更粗或更细。
连续定位请求要有两层停止条件:
- 正常路径由页面、导航会话或用户开关调用
removeLocationUpdates()。 - 异常路径由
setDurationMillis()或setMaxUpdates()限制请求寿命。
先看用户可见的连续追踪。buildVisibleTrackingRequest() 构造这类请求,间隔、最小回调间隔、最小位移和持续时间都由入参传入;函数体只用 require 挡住非法组合,不给业务预设一组固定数字。参数取值取决于已评审的业务契约。
fun buildVisibleTrackingRequest(
    intervalMillis: Long,
    minUpdateIntervalMillis: Long,
    minDistanceMeters: Float,
    durationMillis: Long,
): LocationRequest {
    require(intervalMillis > 0)
    require(minUpdateIntervalMillis in 1L..intervalMillis)
    require(minDistanceMeters >= 0f)
    require(durationMillis > 0)

    return LocationRequest.Builder(
        Priority.PRIORITY_HIGH_ACCURACY,
        intervalMillis,
    )
        .setGranularity(Granularity.GRANULARITY_PERMISSION_LEVEL)
        .setMinUpdateIntervalMillis(minUpdateIntervalMillis)
        .setMinUpdateDistanceMeters(minDistanceMeters)
        .setDurationMillis(durationMillis)
        .build()
}
构造器里的参数我们逐个过一遍:GRANULARITY_PERMISSION_LEVEL 让请求遵守当前授权精度;minUpdateIntervalMillis 定的是允许的最快回调间隔,回调仍可能比它来得慢;durationMillis 到期后位置服务会移除请求,所以业务结束时仍应主动停止。优先级档位同样按需选:balanced accuracy(均衡功耗精度)已满足需求时,应改为 PRIORITY_BALANCED_POWER_ACCURACY,别默认走高精度。
注册与注销围绕同一个 locationCallback 实例进行:startVisibleTracking() 和 stopVisibleTracking() 操作的都是它,注销时不用重新构造回调。两处都假定调用方已经检查过 coarse(粗略)/fine(精确) 权限,并分别在可见生命周期的开始和结束调用。
@SuppressLint("MissingPermission")
fun startVisibleTracking(request: LocationRequest) {
    fusedLocationProviderClient.requestLocationUpdates(
        request,
        locationCallback,
        Looper.getMainLooper(),
    )
}

fun stopVisibleTracking() {
    fusedLocationProviderClient.removeLocationUpdates(locationCallback)
}
主线程回调只做轻量状态更新;轨迹压缩、写库和网络操作要移到受控执行器。解除注册返回 Task<Void>(Google Play services 的异步结果);需要严格确认停止完成的测试可以等待该任务,仅凭页面回调已经执行还不够。
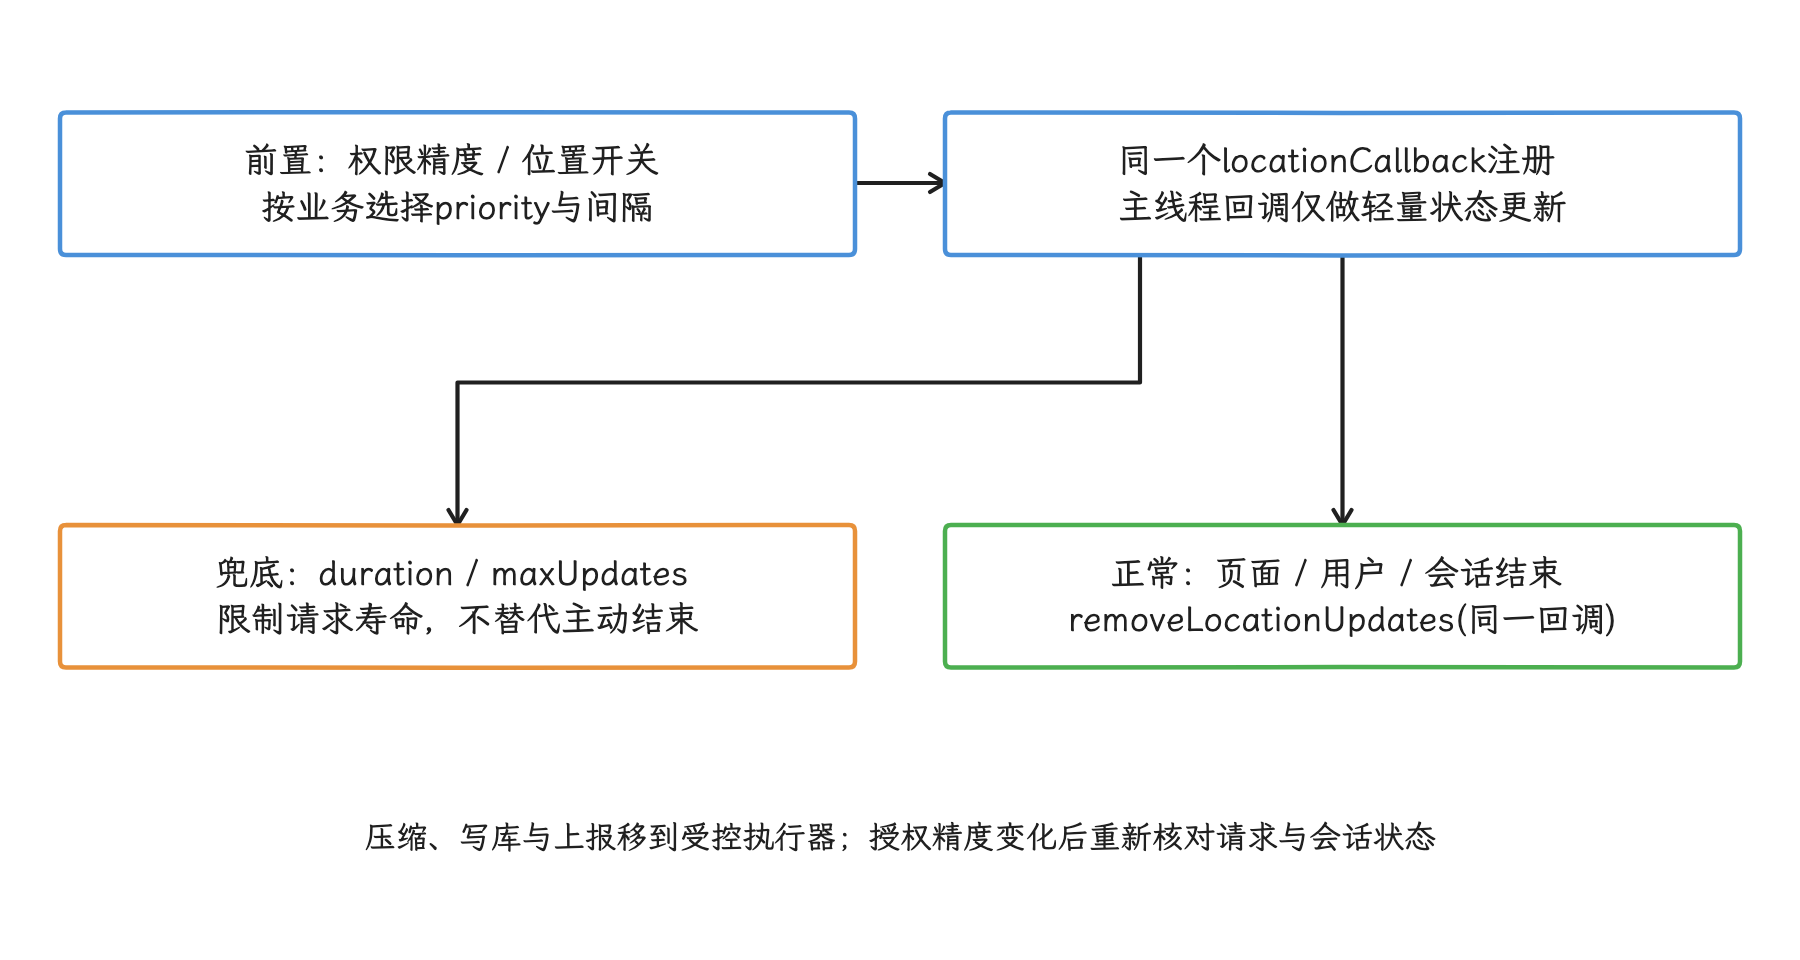
图:removeLocationUpdates返回异步Task;严格停止验收等待完成,再检查活动请求与残留回调。
业务允许延迟时,我们还能用 setMaxUpdateDelayMillis() 让设备尝试批量交付。Google Play services 只有在最大延迟至少是请求间隔的两倍时,才把请求视为允许批处理;即使满足该关系,硬件也可以逐点交付。
按这个关系构造请求就是 buildBatchedLocationRequest():它构造允许批量交付的低频请求,优先级取 PRIORITY_BALANCED_POWER_ACCURACY,require 先校验最大延迟至少是间隔的两倍。调用方要明确最长可接受交付延迟和整个采集会话的寿命。
fun buildBatchedLocationRequest(
    intervalMillis: Long,
    maxUpdateDelayMillis: Long,
    durationMillis: Long,
): LocationRequest {
    require(intervalMillis > 0)
    require(maxUpdateDelayMillis / 2 >= intervalMillis)
    require(durationMillis > 0)

    return LocationRequest.Builder(
        Priority.PRIORITY_BALANCED_POWER_ACCURACY,
        intervalMillis,
    )
        .setGranularity(Granularity.GRANULARITY_PERMISSION_LEVEL)
        .setMaxUpdateDelayMillis(maxUpdateDelayMillis)
        .setDurationMillis(durationMillis)
        .build()
}
这段配置允许批处理,但每个回调未必都包含多条位置,不同批次之间还可能出现时间逆序,所以我们要按 elapsedRealtimeNanos 排序和去重,把事件发生时间与回调到达时间分别记录。Location.time 可用于跨设备或服务端的时间展示,单机轨迹的单调排序不要靠它。
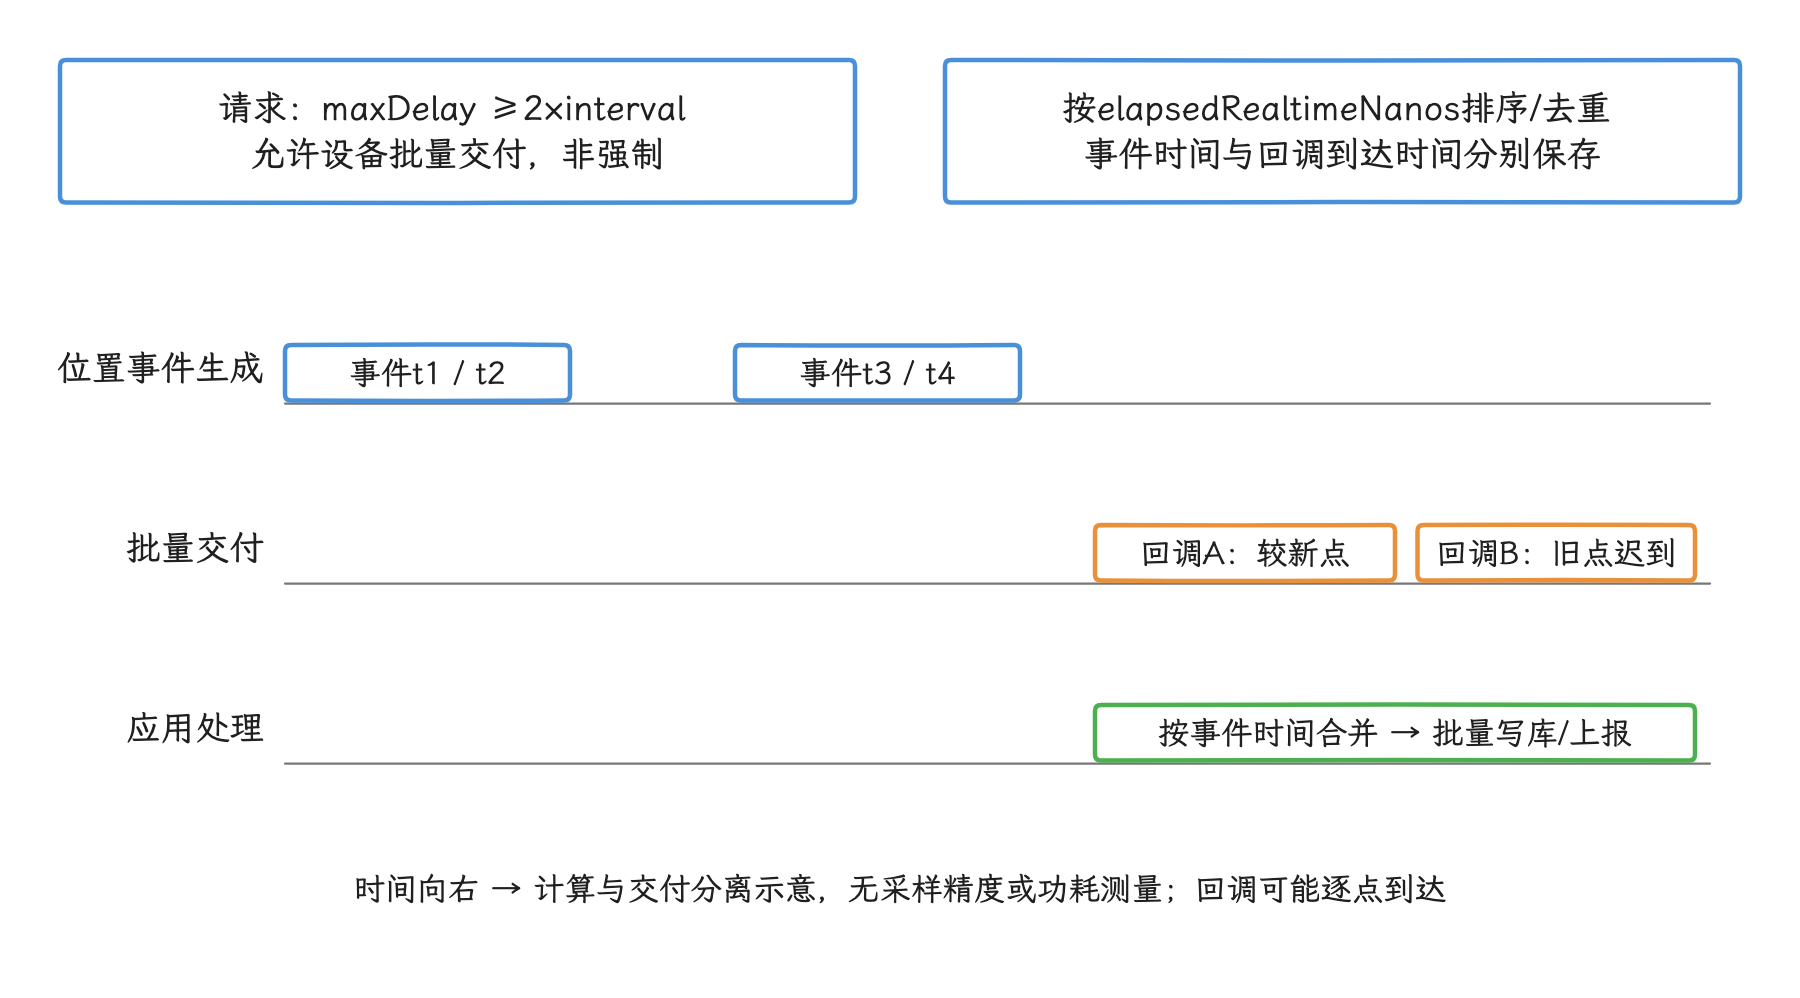
图:批处理改变交付时机,应用不能按回调到达顺序直接连接轨迹或逐条立即上报。
FLP 参数与功耗建议可对照 LocationRequest、LocationRequest.Builder 和 Android 定位功耗指南。
Geofencing 与被动定位
Geofencing 适合“设备到了区域再通知应用”这类业务:位置服务统一维护围栏,应用不必为查当前位置周期性唤醒进程。每个应用、每个设备用户最多同时注册 100 个围栏;大量门店场景可以先维护城市或商圈范围,再按用户所在区域替换附近门店集合。
半径与响应时间属于产品正确性的一部分。官方建议典型围栏采用 100 到 150 米的最小半径,以容纳常见 Wi-Fi 定位误差;setNotificationResponsiveness() 取 5 分钟或更大更有利于功耗。我们把这些当经验起点,具体数值还要结合室内定位能力、道路速度、误触成本和业务半径来定。Android 8.0 及以上设备在应用处于后台时通常每隔几分钟处理一次围栏事件,把响应时间调小也不构成及时送达的保证。
落到代码上,buildDwellGeofence() 只固定 DWELL 这一种 transition,半径、停留时间、响应时间和过期时间都留给业务配置;函数体的 require 只检查 API 要求的基本范围。
fun buildDwellGeofence(
    requestId: String,
    latitude: Double,
    longitude: Double,
    radiusMeters: Float,
    loiteringDelayMillis: Int,
    responsivenessMillis: Int,
    expirationMillis: Long,
): Geofence {
    require(requestId.isNotBlank())
    require(latitude in -90.0..90.0)
    require(longitude in -180.0..180.0)
    require(radiusMeters > 0f)
    require(loiteringDelayMillis >= 0)
    require(responsivenessMillis >= 0)
    require(expirationMillis > 0)

    return Geofence.Builder()
        .setRequestId(requestId)
        .setCircularRegion(latitude, longitude, radiusMeters)
        .setTransitionTypes(Geofence.GEOFENCE_TRANSITION_DWELL)
        .setLoiteringDelay(loiteringDelayMillis)
        .setNotificationResponsiveness(responsivenessMillis)
        .setExpirationDuration(expirationMillis)
        .build()
}
DWELL 表示在围栏内停留,可过滤短暂穿越区域造成的频繁提醒。围栏事件通过 PendingIntent(系统稍后代应用执行操作的凭据) 交给 BroadcastReceiver;接收器应核对错误码、transition(进入、离开或停留事件类型)与触发列表,再发布通知或安排有限的后台工作,不要从后台事件直接展示 Activity。
功能关闭、账号退出或区域集合改变时,按 request ID(围栏标识) 或原 PendingIntent 移除旧围栏。
围栏之外,另一条省电路径是被动定位,走 PRIORITY_PASSIVE。这个优先级不会让系统为当前请求单独计算位置,只接收系统为其他客户端生成的位置;它仍受位置权限、后台访问限制和进程调度影响,也可能收到批量数据。
buildPassiveLocationRequest() 把这些约定固化下来:优先级取 PRIORITY_PASSIVE,最小回调间隔限制应用处理数据的最高频率,持续时间防止请求长期遗留。
fun buildPassiveLocationRequest(
    minUpdateIntervalMillis: Long,
    durationMillis: Long,
): LocationRequest {
    require(minUpdateIntervalMillis > 0)
    require(durationMillis > 0)

    return LocationRequest.Builder(
        Priority.PRIORITY_PASSIVE,
        minUpdateIntervalMillis,
    )
        .setGranularity(Granularity.GRANULARITY_PERMISSION_LEVEL)
        .setMinUpdateIntervalMillis(minUpdateIntervalMillis)
        .setDurationMillis(durationMillis)
        .build()
}
这里的间隔只控制回调资格,我们把它调小,被动请求也不会变成周期定位。没有其他客户端计算位置时,它可以一直没有结果,安全告警、导航和完整运动轨迹要走主动定位。收到数据后还要按事件时间去重,把多条写库与上报合并处理。
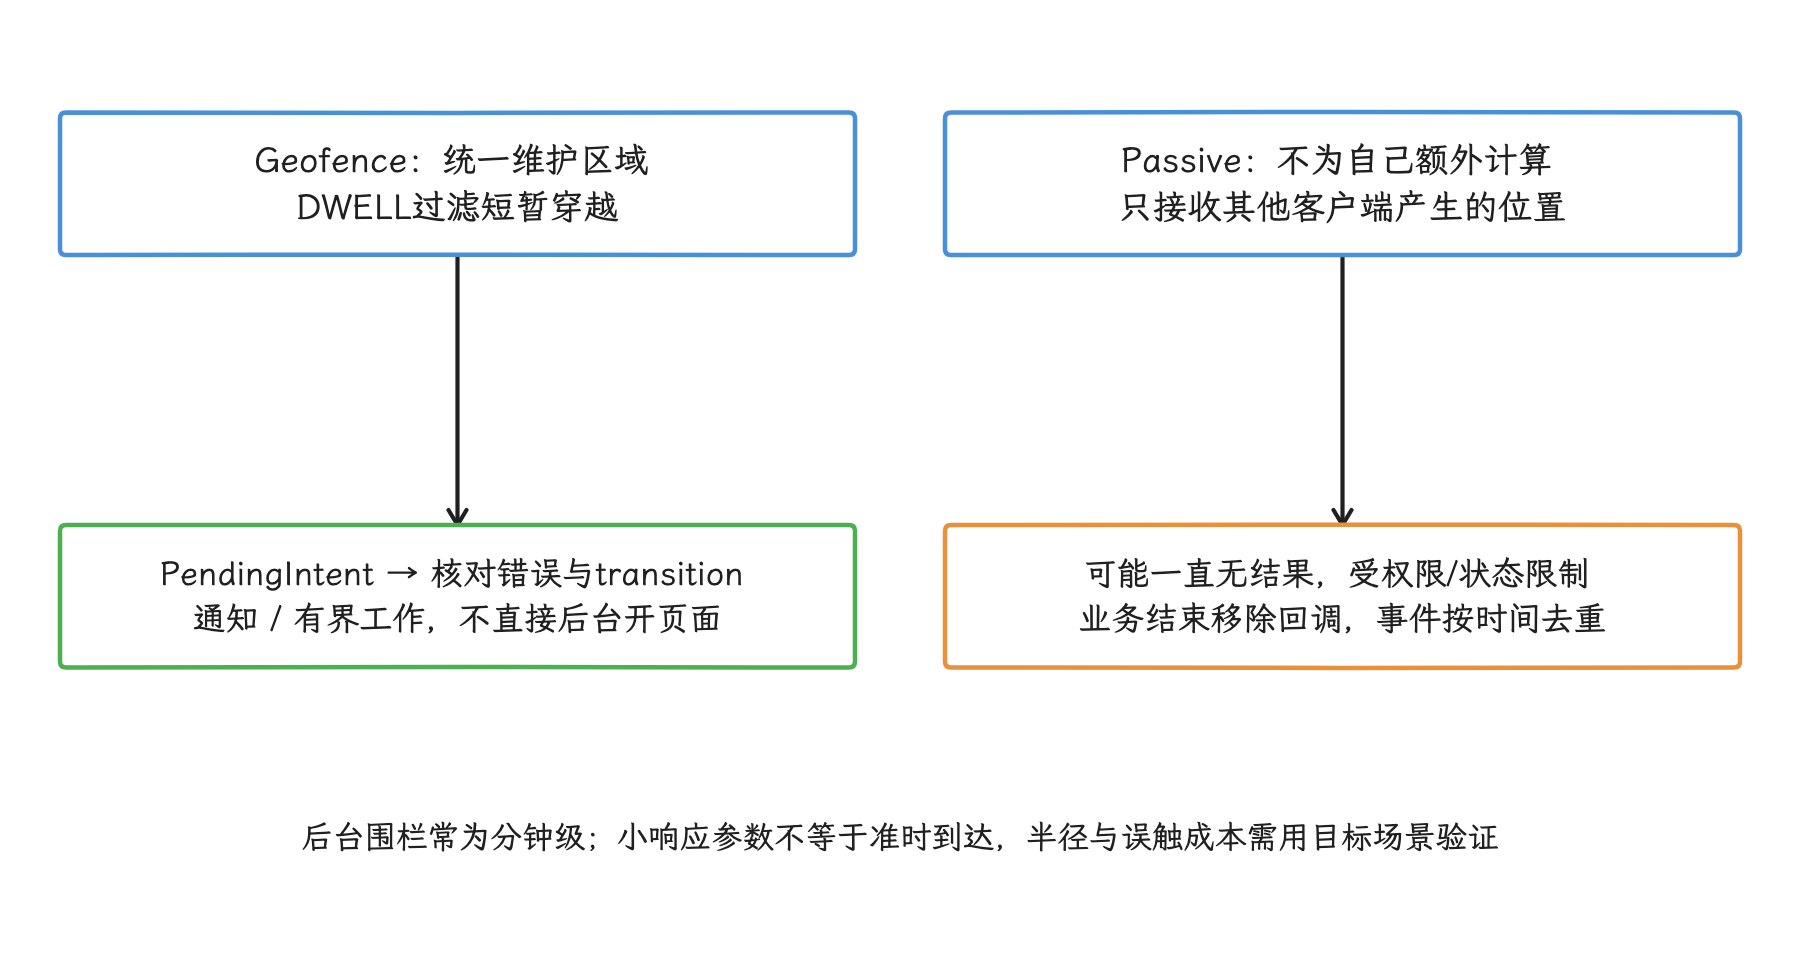
图:功能关闭、退出账号、区域集合变化时移除旧围栏;被动定位不适用于完整导航或安全告警时限。
定位层的公开资料包括 Geofencing 指南、后台定位权限 和 Priority.PRIORITY_PASSIVE。下面的 android-17.0.0_r1 源码可用于核对平台实现:
LocationManagerService.java提供系统位置服务入口。LocationProviderManager.java管理 provider 的注册、请求和交付。LocationFudger.java处理粗略位置。LocationRequest.java定义平台请求参数;它与 Google Play services 的同名类不是同一个类型。
传感器批处理与采样率控制
我们再看传感器,这条链路上的功耗点比定位更多:传感器本身、sensor hub(传感器协处理器)、硬件 FIFO(先进先出硬件缓冲区)、应用处理器唤醒、事件分发和应用计算都在列。批处理的目标是让 sensor hub(负责低功耗采集的传感器协处理器) 或 FIFO 暂存事件,减少应用处理器从 suspend(系统挂起) 状态醒来的次数;它改变的是交付时机,采样频率仍由 samplingPeriodUs 决定。
下面的流程图给出传感器事件从硬件到应用的主要层次。批处理发生在 HAL 之前的 sensor hub 或硬件 FIFO,SensorService 负责连接、权限、速率调整和事件分发。
事件在 sensor hub/FIFO 暂存后经 HAL 和 SensorService 分发;采样与交付分别设预算。
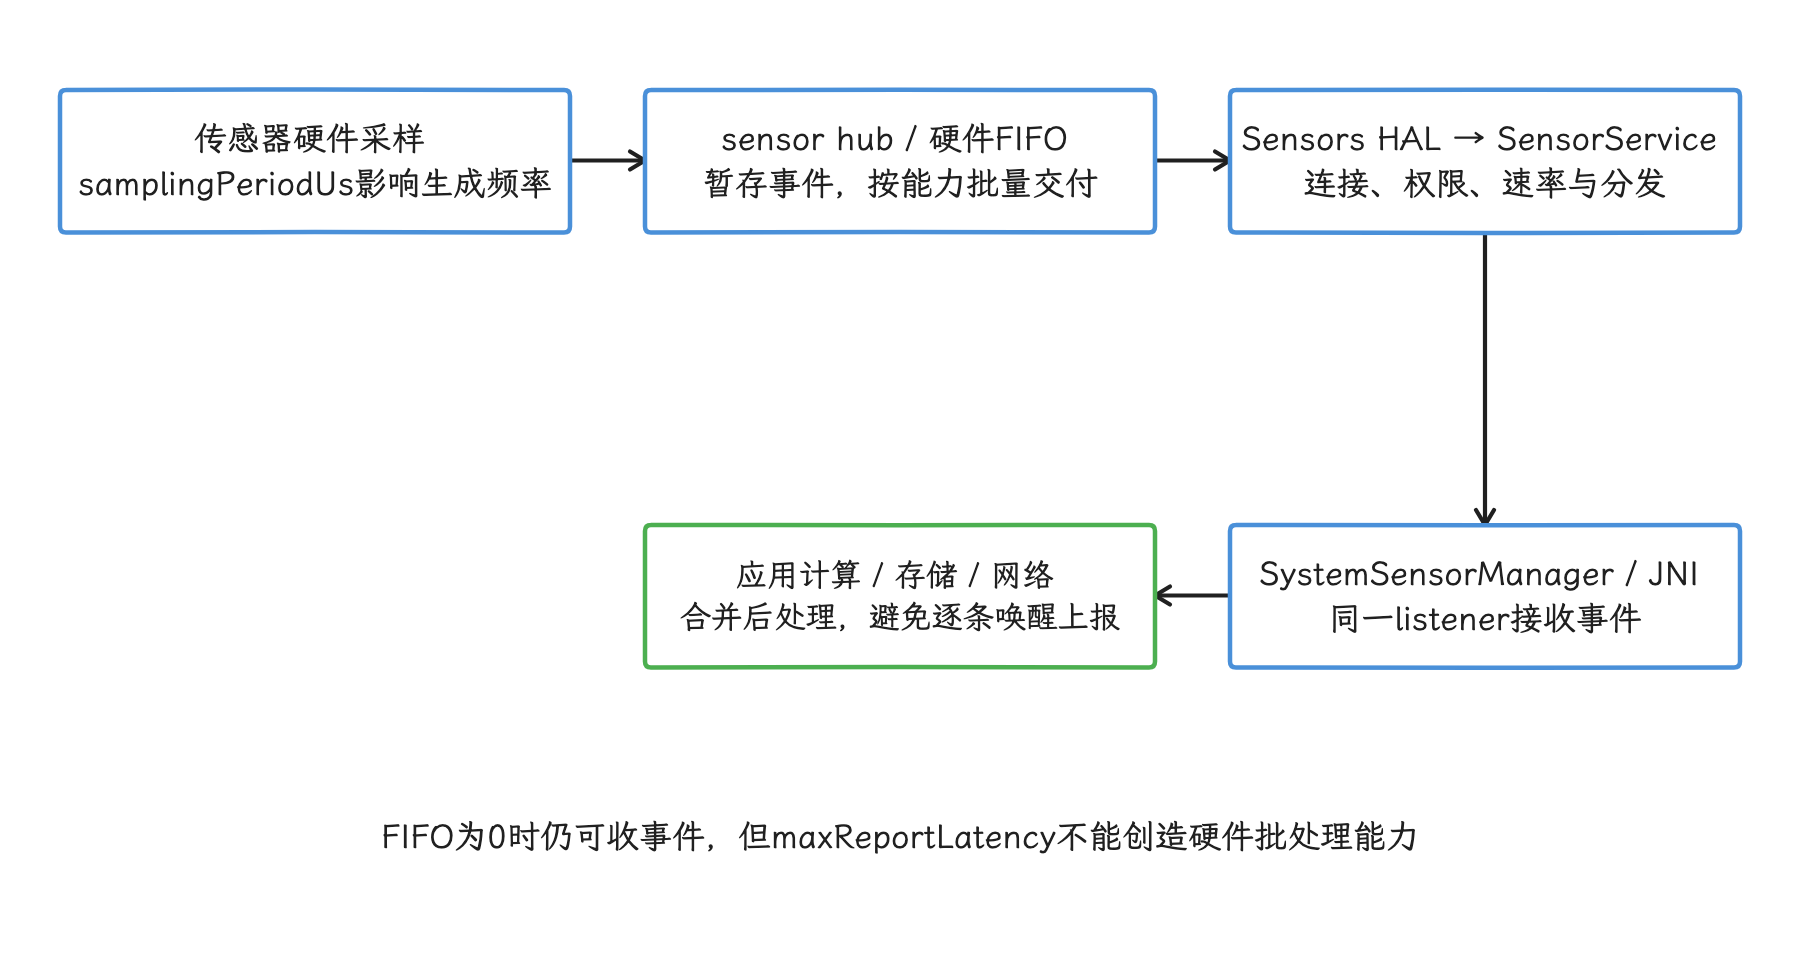
图:增大采样周期才能减少生成与融合计算;批量交付主要减少应用处理器唤醒。
这条链路上有两个独立的功耗问题:批量交付能减少应用处理器唤醒;要减少事件生成与融合计算,应增大 samplingPeriodUs(降低采样频率)。回调后逐条写库或立即上报,还会抵消批处理带来的收益。
应用侧的注册入口是 SensorManager.registerListener(listener(监听器), sensor, samplingPeriodUs, maxReportLatencyUs):
samplingPeriodUs是期望的相邻事件间隔,单位为微秒,系统可以按硬件能力调整。maxReportLatencyUs是允许事件延迟交付的最长时间,单位也为微秒。它大于零时才允许批处理。Sensor.getFifoMaxEventCount()为零表示该传感器不使用 FIFO,此时带最大延迟的重载与普通注册没有批处理差异。- FIFO 可能由多个传感器共享。某个传感器的最大延迟到期或 FIFO 提前填满时,同一 FIFO 的其他事件也可能提前交付。
把这些参数组装起来是 registerBatchedSensor():它注册使用普通监听接口的非 one-shot 传感器,包括 continuous(连续上报型)或 on-change(数值变化时上报型);具体报告模式仍按该传感器契约处理,采样周期和最大交付延迟由调用方按业务语义传入。调用方还要持有同一个 SensorEventListener2,因为 flush(立即交付缓冲事件) 的完成通知只会回到这个实例。
fun registerBatchedSensor(
    sensorManager: SensorManager,
    sensor: Sensor,
    listener: SensorEventListener2,
    samplingPeriodUs: Int,
    maxReportLatencyUs: Int,
): Boolean {
    require(sensor.reportingMode != Sensor.REPORTING_MODE_ONE_SHOT)
    require(samplingPeriodUs > 0)
    require(maxReportLatencyUs >= 0)

    return sensorManager.registerListener(
        listener,
        sensor,
        samplingPeriodUs,
        maxReportLatencyUs,
    )
}
返回 false 表示传感器不受支持或启用失败,注册之后要检查返回值。one-shot(触发一次后自动停用) 传感器要走 requestTriggerSensor()。如果 fifoMaxEventCount 为零,应用可以继续接收事件,只是 maxReportLatencyUs 提供不了硬件批处理能力。
flush 的作用是把缓冲里的事件取出来:SensorManager.flush(listener) 是异步操作,调用后,FIFO 中已有事件按正常回调送达,随后才调用 SensorEventListener2.onFlushCompleted()。要保存尾部事件时,先固定本次需要 flush 的已注册传感器集合;同一个 listener 注册多个传感器时,onFlushCompleted(sensor) 按传感器分别到达,不能收到第一项就注销整个 listener。应等待目标集合全部完成,或在失败/超时路径按已定义的数据丢弃策略清理,所有路径最终注销监听。flush() 返回 false 表示该监听器没有已注册传感器,或至少一个 flush 请求失败。硬件没有原生 flush 支持时,框架仍可以发送一个简单的完成事件。
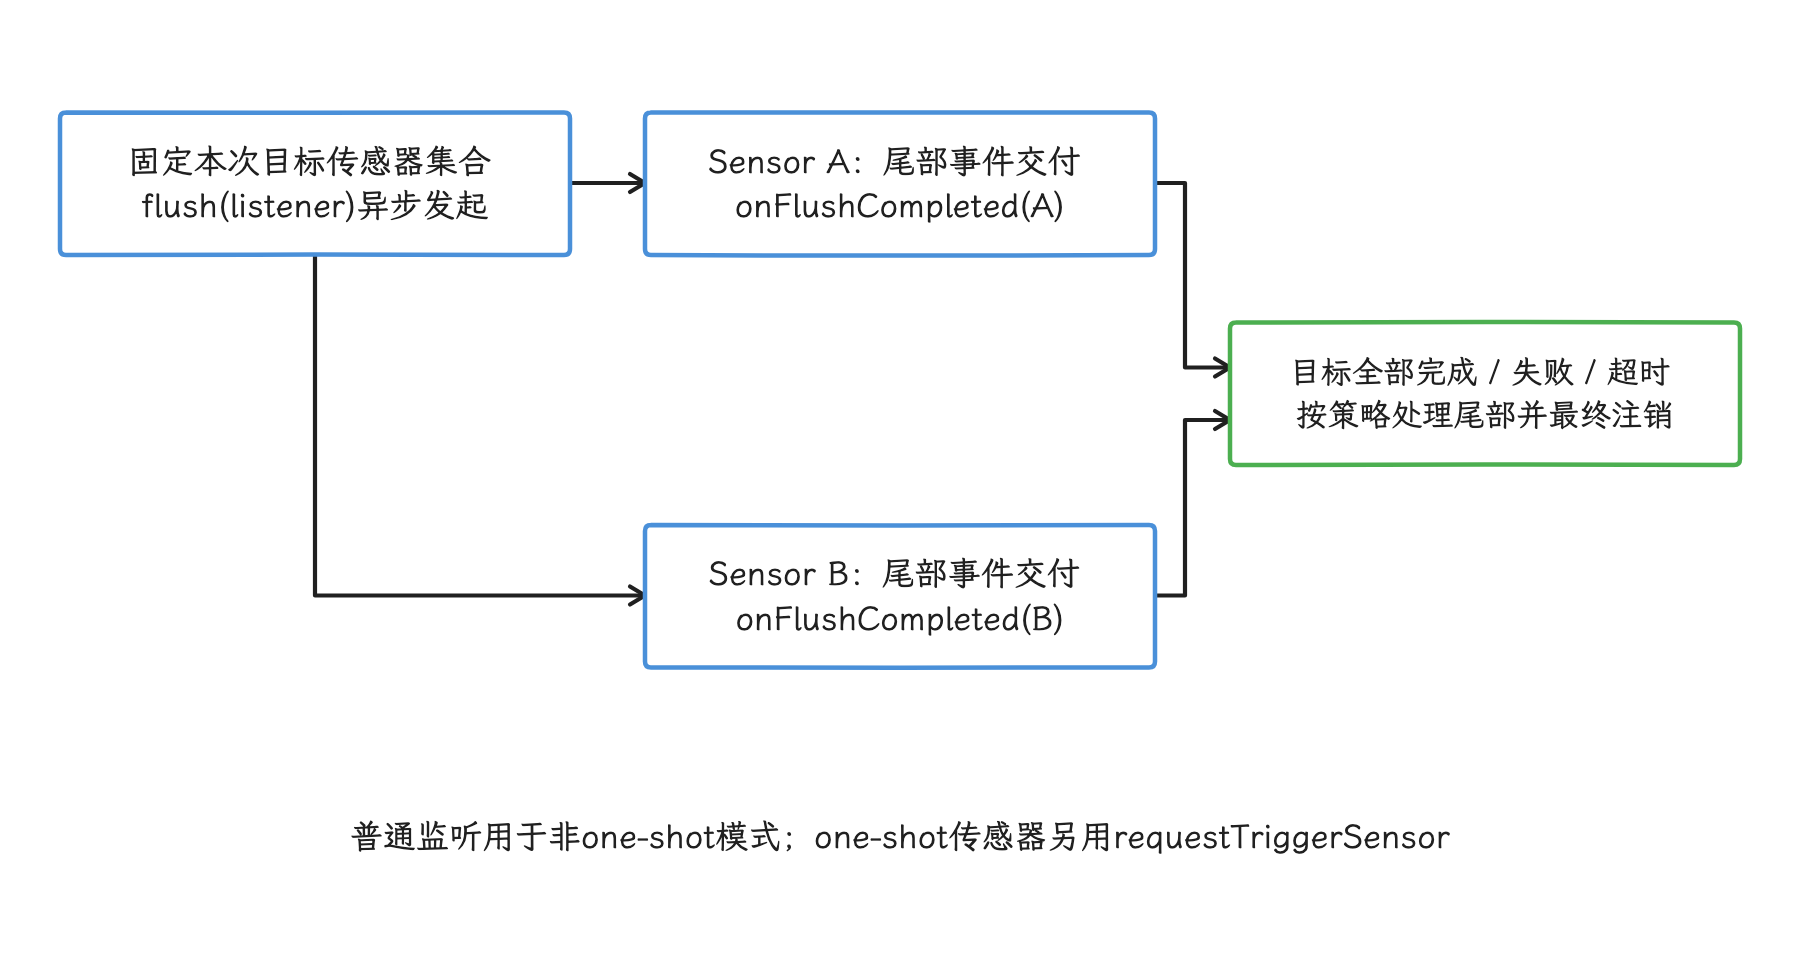
图:只收到第一个onFlushCompleted不能注销整个listener;失败与超时路径也必须回收注册。
wake-up(唤醒型)、non-wake-up(非唤醒型)与后台状态
wake-up sensor 在 FIFO 填满或最大报告延迟到期时可以唤醒应用处理器;non-wake-up sensor 在处理器挂起时不主动唤醒,其 FIFO 填满后可循环覆盖旧事件,等处理器因其他原因醒来再交付。业务要在完整保留事件和尽量不唤醒处理器之间做选择。
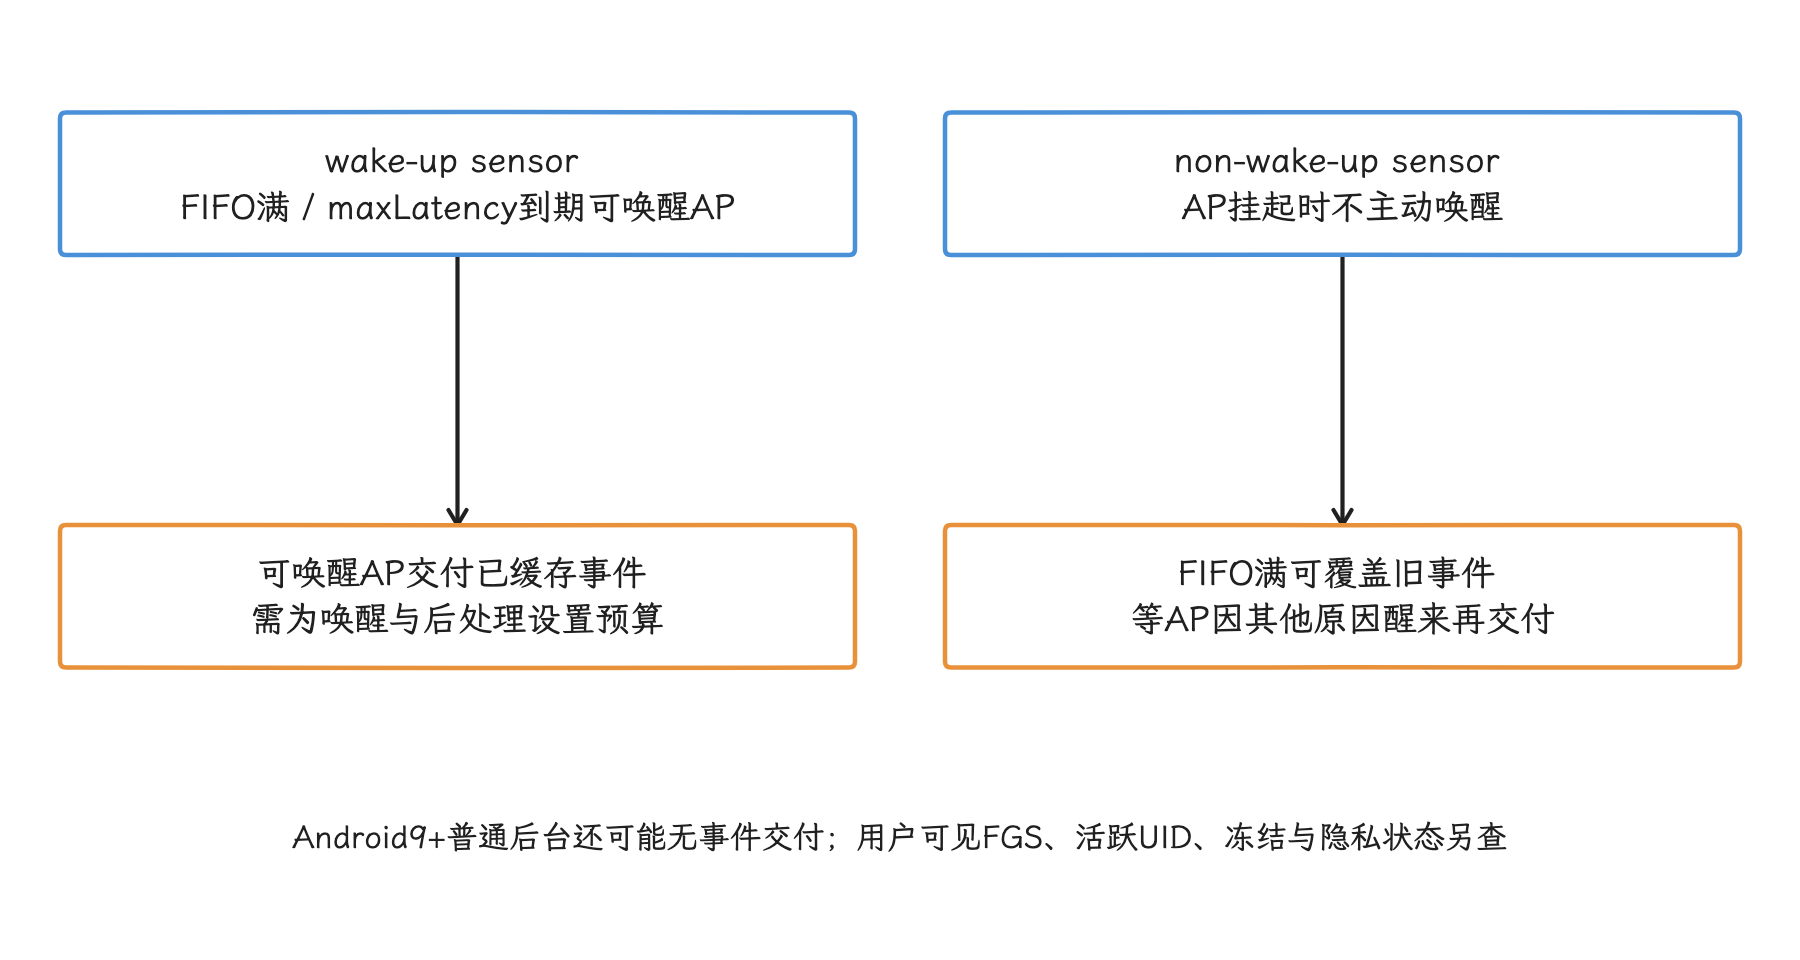
图:共享FIFO的其他传感器可能让事件提前交付;请求最大延迟不是每批固定间隔。
Android 9(API 28)及以上设备不会向后台应用交付 continuous、on-change 或 one-shot 传感器事件,长时间运动采集需要用户可见的前台服务,并在服务停止时解除注册。Android 17 SensorEventConnection::hasSensorAccess() 还会检查 UID(系统分配的应用身份) 是否活跃、进程是否被冻结以及传感器隐私开关——保留监听器换不来后台进程持续收到数据。
Android 12 的 200 Hz(赫兹,即每秒 200 个事件) 限制
200 Hz 指每秒 200 个事件,这是与目标 SDK 和权限相关的高采样率限制;后台速率上限是另一回事。目标版本为 Android 12(API 31)及以上且没有 HIGH_SAMPLING_RATE_SENSORS 的应用,通过 registerListener() 读取三类原始传感器时最多为 200 Hz:
- 加速度计与未校准加速度计;
- 陀螺仪与未校准陀螺仪;
- 地磁场与未校准地磁场传感器。
SensorDirectChannel 在同一条件下被限制到 RATE_NORMAL,通常约为 50 Hz。需要更高速率时,应用声明普通权限 HIGH_SAMPLING_RATE_SENSORS;它只解除这项速率限制,后台持续采样资格和心率等受保护数据权限都不在它授予的范围里。用户关闭系统麦克风访问开关时,上述传感器仍会被限速,声明了权限也一样。
Android 17 的 SystemSensorManager 用 5000 微秒作为 200 Hz 的周期判定线;native(原生 C++ 层) SensorService 再按目标 SDK、权限和麦克风隐私状态调整采样周期与 direct channel(直接通道) 档位。可调试包在 Java 层请求超限速率时会收到 SecurityException,非调试包可能由 native 层直接限到允许值,所以判断有没有被限速要看实际生效的采样周期,光等异常会漏掉非调试包。
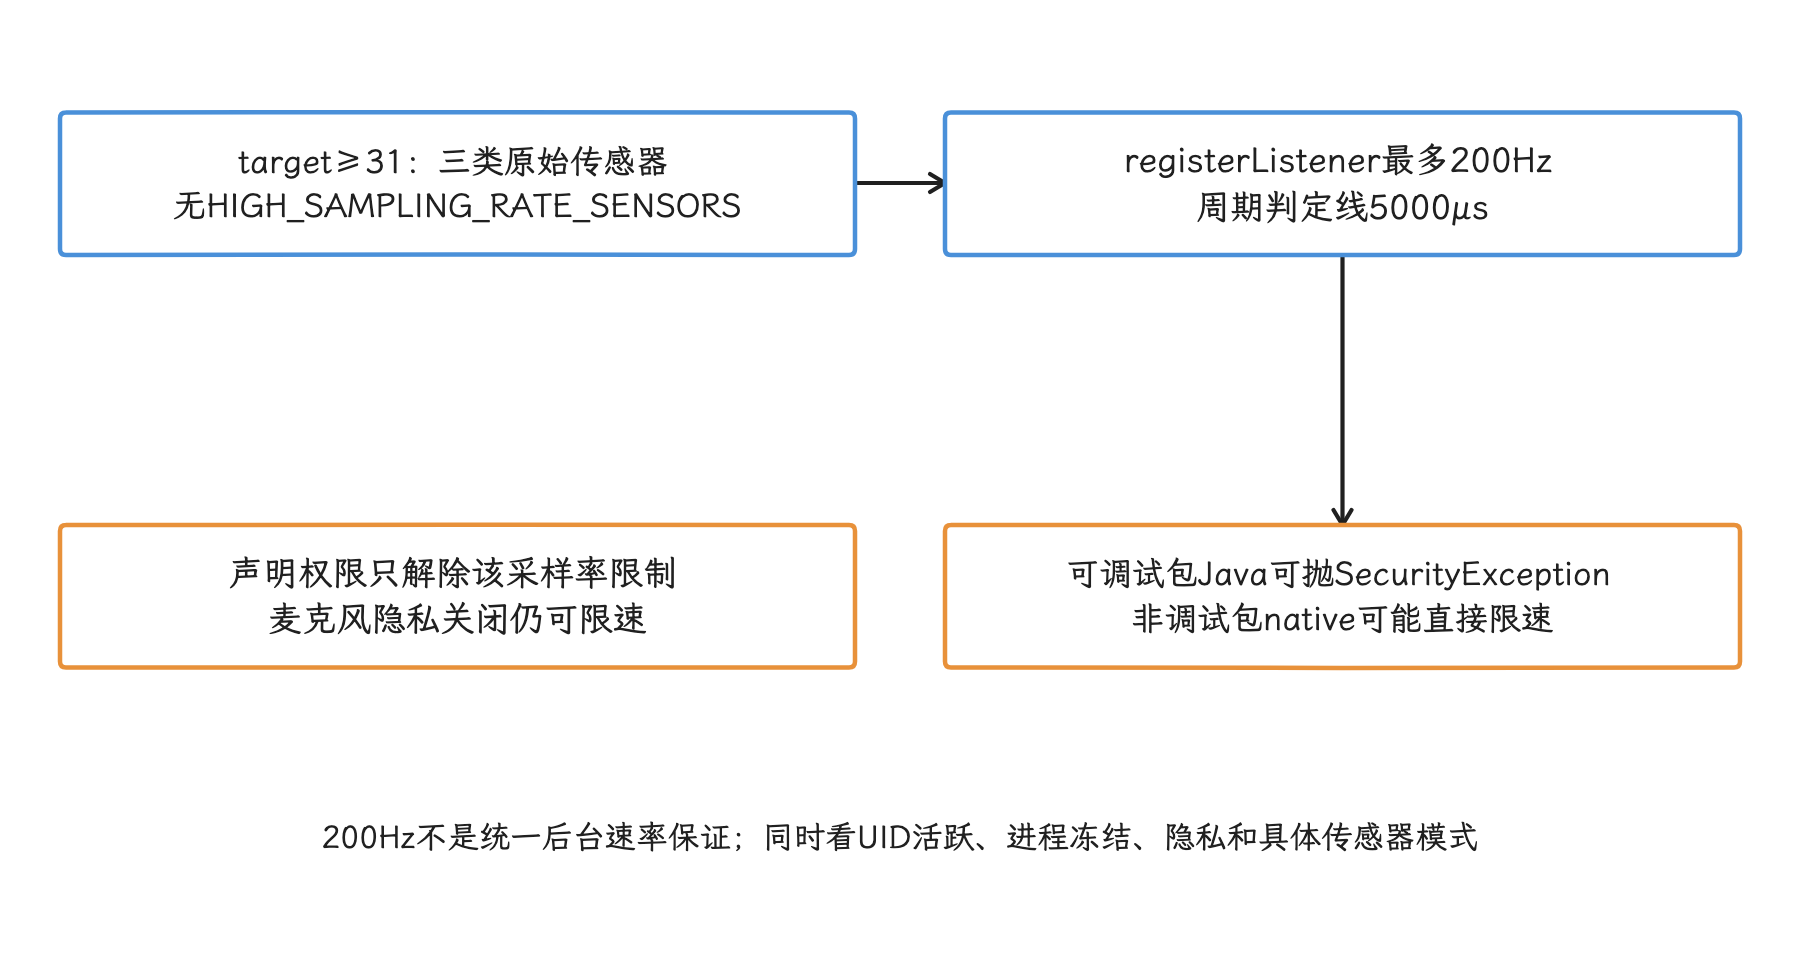
图:按实际采样周期验收;高采样率权限不提供身体数据权限、后台持续收样或FGS启动资格。
health 前台服务与 Android 17 权限
在 Android 14(API 34)设备上,长时间的健康或运动传感器采集如果需要由前台服务维持,且目标版本为 34 及以上,就必须使用 foregroundServiceType="health" 与 FOREGROUND_SERVICE_HEALTH,并满足至少一种对应运行时条件。身体传感器权限要按版本拆开:
- Android 15(API 35)及以下的身体传感器使用
BODY_SENSORS;API 33 到 API 35 若要从后台启动并读取身体传感器,还需要BODY_SENSORS_BACKGROUND。 - 在 Android 16(API 36)及以上系统中,目标版本 36 及以上的应用改用
READ_HEART_RATE、READ_SKIN_TEMPERATURE、READ_OXYGEN_SATURATION等细分权限;后台读取对应健康数据需要READ_HEALTH_DATA_IN_BACKGROUND。 ACTIVITY_RECOGNITION或清单中的HIGH_SAMPLING_RATE_SENSORS也可以满足 health FGS 的一种启动先决条件,但只能访问各自授权范围内的数据。
这套规则延续到 Android 17(API 37)。手机应用迁移到细分健康权限时,还要按 Android 16 官方要求声明展示隐私政策/权限说明的 Activity,缺少说明可能导致权限撤销。前台服务解决的是长时运行的合规问题;最低采样率、允许批处理、持续通知,以及用户停止会话后及时结束服务,这些优化动作仍然要做。
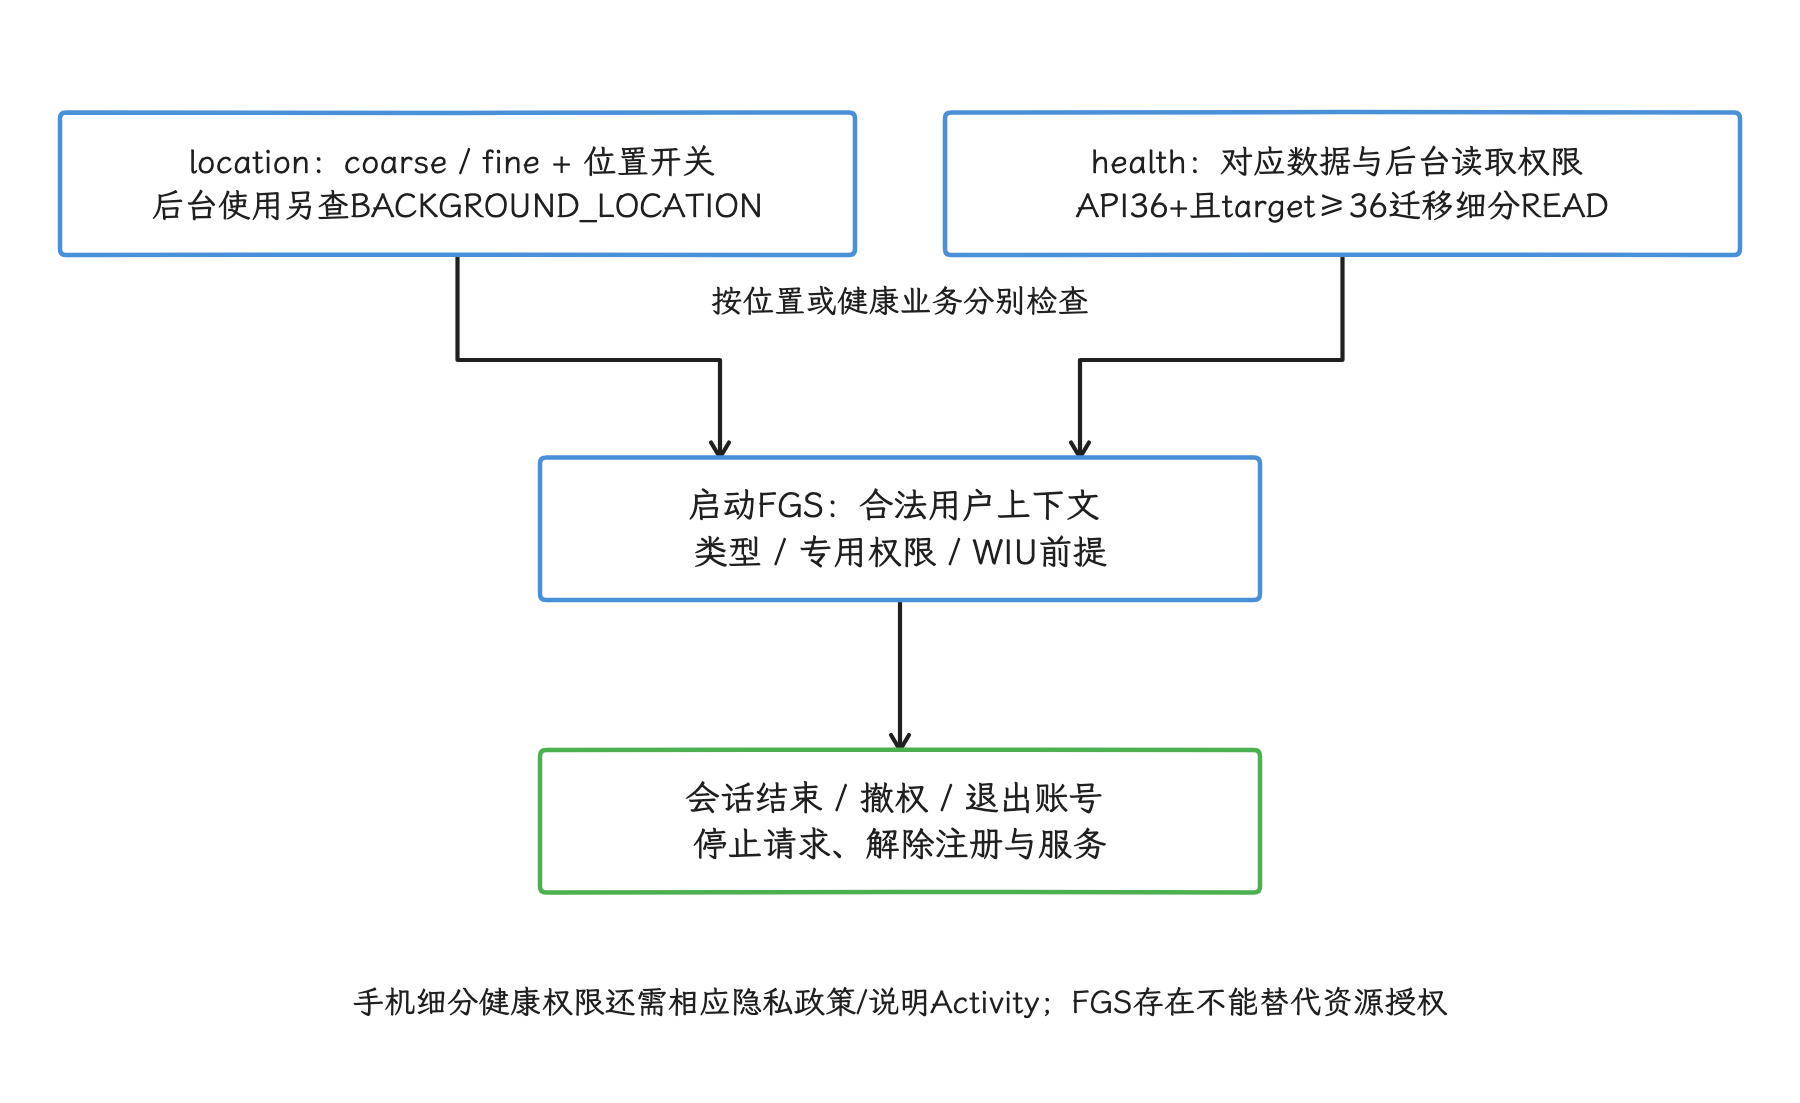
图:旧target按兼容路径核对;身体权限、活动识别与高采样率权限各只授予自己的范围。
Android 17 源码锚点
SystemSensorManager.java:应用请求、200 Hz 周期判定与高采样率权限检查。SensorService.cpp:目标 SDK、权限、麦克风隐私限速及传感器访问。SensorEventConnection.cpp:事件连接、活跃 UID 检查、flush 与 wake-up 事件确认。- AOSP(Android 开源项目) Sensors batching:FIFO、报告延迟、suspend 与 wake-up/non-wake-up 契约。
传感器驱动和 sensor hub 固件通常由设备厂商实现,通用 AOSP 给不出一条适用于所有设备的 Linux 驱动路径,我们在这里不据此推断内核行为;后续若引用通用内核实现,统一以 android17-6.18-2026-06_r6 为准,旧内核分支解释不了 Android 17 设备。
后台定位、前台服务与定位现场
定位能力取决于好几层条件:运行系统、targetSdkVersion(目标 API 级别)、权限授予、位置总开关和当前可见性。我们逐层过一遍:
| 版本边界 | 需要处理的规则 |
|---|---|
| Android 8+ | 普通后台应用的位置更新受到频率限制;持续导航或共享应使用用户可见的 location FGS |
| Android 10+ | 后台定位使用 ACCESS_BACKGROUND_LOCATION;location FGS 声明 foregroundServiceType="location" |
| Android 11+ | target 30+ 不能在一次请求中同时申请前台与后台定位,后台权限要在功能上下文中分阶段解释 |
| Android 12+ | 用户可以只授予大致位置;从后台启动 FGS 还受通用限制 |
| Android 14+ | 目标版本 34 及以上声明 FOREGROUND_SERVICE_LOCATION,创建服务时满足粗略或精确位置权限与使用中权限前提 |
Android 8.0(API 26)起,后台应用的位置计算与交付被限制为每小时少数几次,后台 Geofencing 也按几分钟量级响应。这层限制属于设备行为,与应用的 targetSdkVersion 无关;提高请求频率绕不开它,反而会让业务契约与平台行为对不上。
权限和前台服务需要按版本分别处理:
- Android 10(API 29)起,目标版本为 29 及以上的应用若要在后台访问位置,必须声明并获得
ACCESS_BACKGROUND_LOCATION;访问位置的前台服务还要声明foregroundServiceType="location"。Geofencing 也属于后台位置用例。 - Android 11(API 30)起,系统权限对话框不再提供始终允许选项;用户需要到设置页授予后台位置。应用应先说明用途,并允许用户拒绝。
- Android 12(API 31)起,用户可以只授予大致位置(approximate location)。前台被降为粗略位置时,后台位置也只有同等精度;精确度在设置中被降低还会导致应用进程重启。应用应同时请求 coarse 与 fine 两档权限,并在只有
ACCESS_COARSE_LOCATION时保持主要流程可用,授权档位别靠经纬度数值去猜。 - 在 Android 14(API 34)设备上,目标版本为 34 及以上的应用还要声明
FOREGROUND_SERVICE_LOCATION,启动 location 前台服务时满足位置开关与 coarse/fine 运行时权限。位置权限受 while-in-use(使用中,一般要求应用可见或满足对应 FGS 条件) 语义约束;应用已在后台时,创建需要位置能力的前台服务要以ACCESS_BACKGROUND_LOCATION或其他系统豁免为前提。
这些版本规则一直适用到 Android 17(API 37)。要核对框架权限、请求合并与粗略位置处理,可以回到上面的平台源码;Google Play services 的 FLP 是独立发布的组件,AOSP 文件代替不了它的公开 API 契约。
声明 location FGS 本身带不来位置权限,也绕不过后台启动限制。用户持续导航、运动记录或位置共享时,应从可见界面启动服务,展示停止入口,并在 onDestroy() 中移除同一个回调;只关心进入或离开区域时用 Geofencing;页面附近内容在页面会话结束时停止请求。
本地排查先从活动请求而不是缓存位置开始:
adb shell dumpsys location
adb shell dumpsys location gps
adb shell dumpsys location --gnssmetrics
adb shell dumpsys powerstats
我们逐条核对调用 UID、请求是否 active(活动中)、间隔、质量,以及业务拥有者是否已结束。last location 还在只说明有缓存,provider 是否在工作要另看活动请求;监听器多本身说明不了泄漏,要结合业务是否结束来判断。设备提供 powerstats rail(硬件电源轨累计数据) 时,我们读到的仍是设备级累计量,给不出当前应用 GNSS 消耗的精确归因。
GNSS 原始测量、Wi-Fi RTT 与 BLE 测距
最后看三类更底层的测量 API。它们采集的是测量值,定位本身仍交给普通定位流程;精度和功耗也没有跨设备固定的值。Wi-Fi RTT 指 round-trip time(往返时间)测距;BLE 指 Bluetooth Low Energy(低功耗蓝牙)。
- GNSS 原始测量需要
ACCESS_FINE_LOCATION。API 31 新增的 full tracking 会要求芯片关闭占空比,也就是停止周期性休眠,只在算法确需连续载波相位时开启。看到某个载波频率只说明本次观测包含该信号,说明不了定位解算用没用双频。 - Wi-Fi RTT 从扫描得到的真实
ScanResult构建请求。目标版本 33 及以上使用NEARBY_WIFI_DEVICES;测距需应用可见或运行 FGS,并核对设备RTT能力、位置/Wi-Fi扫描开关与权限。若应用从 Wi-Fi API 推导实际位置,不能声明neverForLocation,精确位置功能仍要按用途保留相应授权。回调按 MAC(媒体访问控制)地址关联;Android 17 的STATUS_BUSY_TRY_LATER表示对端忙,要等getRetryAfterDurationMillis()给出的时间再重试,别立刻循环请求。 - BLE RSSI(接收信号强度指示)受人体遮挡、姿态、天线和多径影响,适合区域判定或排序,不要用它承诺米级距离。后台运行不会自动把扫描改成
SCAN_MODE_LOW_POWER;使用ScanCallback(扫描回调对象) 的无过滤扫描会在熄屏时暂停,进程结束后就收不到回调了。需要在进程未运行时接收匹配结果,可使用带过滤条件的PendingIntent扫描。所有扫描都要设置结束条件,并用原ScanCallback显式调用stopScan()。
门店场景我们可以先用地理围栏缩小候选区域,再在用户进入相关功能或满足后台条件时启动有界 RTT 或 BLE 会话。每个测量会话都要记录能力检查、权限、开始、停止、样本数、失败和重试,别让定位结束后扫描还在跑。
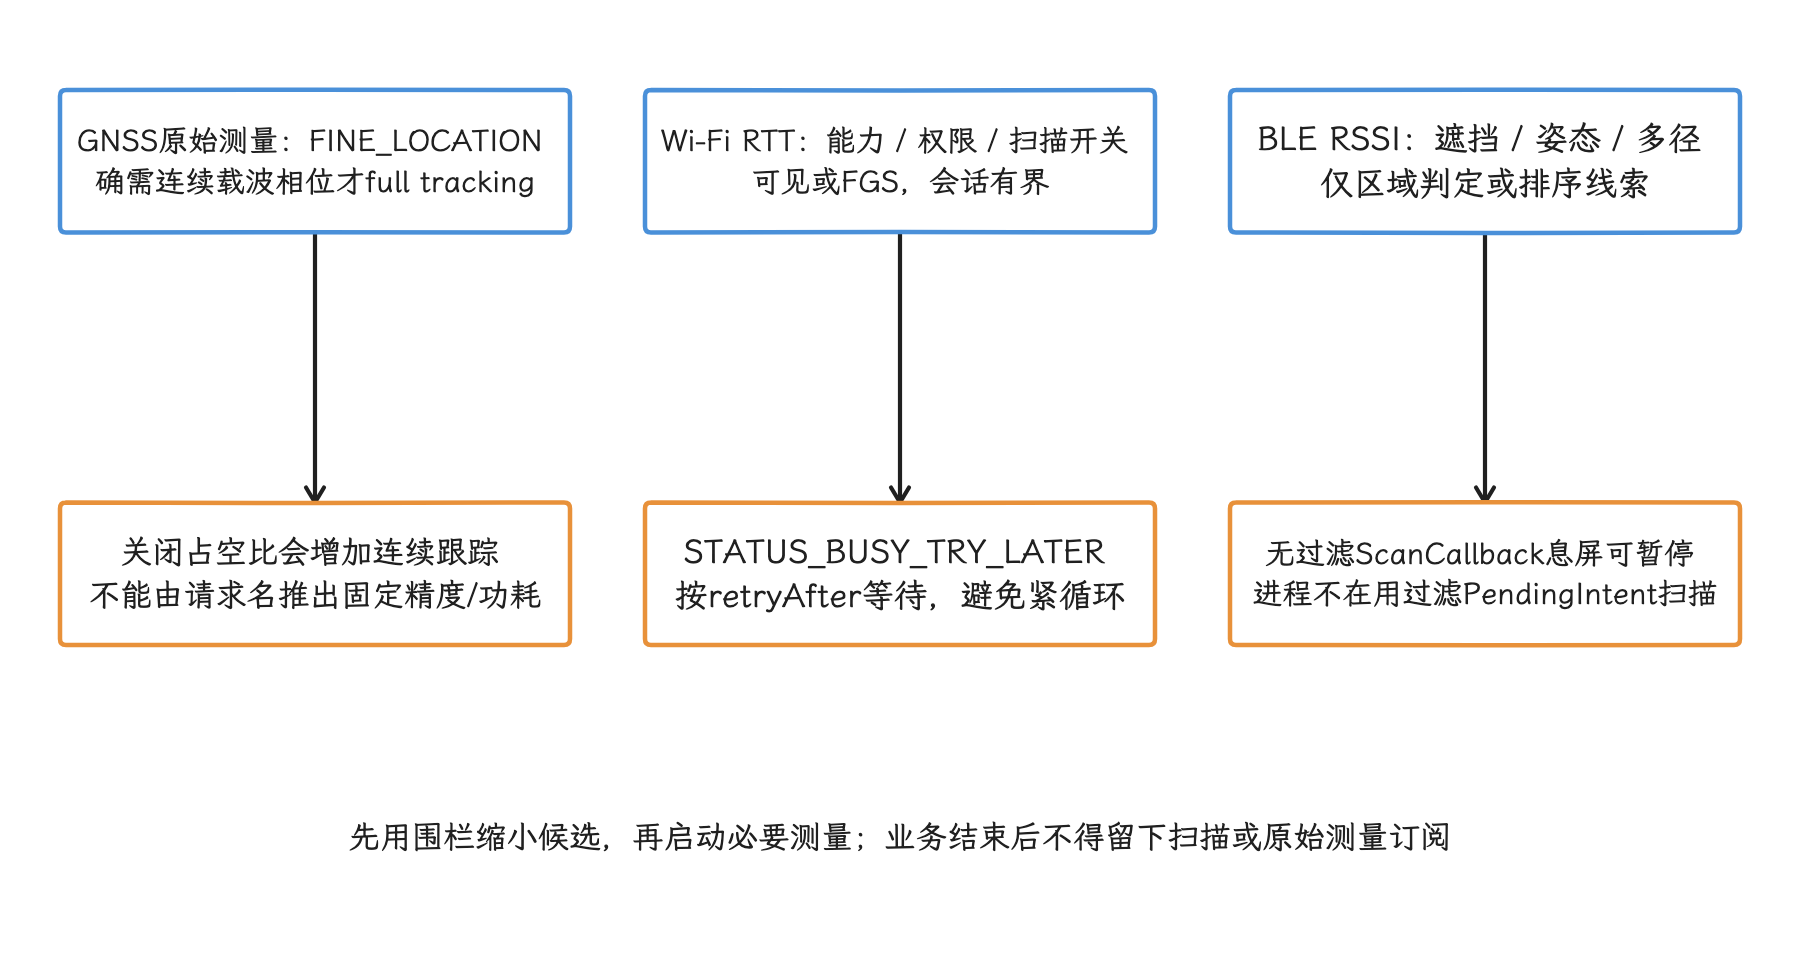
图:按开始、停止、样本、失败与重试记录;推导实际位置时不能盲目声明neverForLocation。
定位和传感器的回归守门
我们做定位与传感器回归时,先固定设备、系统版本、权限状态、位置开关、网络条件、屏幕状态、业务持续时间和移动轨迹。只比一次总耗电值找不出原因在哪一环;测试记录还要保存请求参数、回调次数、每批数据量、事件时间、应用处理时长和退出后的残留注册。
这三条命令用于查看平台位置请求、传感器连接和 UID 级电量归因。执行前先复现目标业务状态,执行后保存完整输出,供同版本对比。
adb shell dumpsys location
adb shell dumpsys sensorservice
adb shell dumpsys batterystats --charged
dumpsys location 用来核对 provider、请求间隔、权限级别和前后台状态;dumpsys sensorservice 显示活跃连接、采样周期、批处理延迟、FIFO 与 wake lock(阻止处理器休眠的唤醒锁) 相关信息;batterystats 用于把位置、传感器、唤醒和进程活动关联到应用 UID。不同厂商的字段可能不同,回归脚本应保存原始文本,只解析稳定字段。
测试至少覆盖九类场景:
- 只有 coarse、同时具备 fine、精度从 fine 降为 coarse 三种状态;降级导致进程重启后,请求能按持久化业务状态恢复或停止。
- 没有后台位置权限、具备后台位置权限、用户在设置页撤销权限三种状态;Geofencing 和连续定位在权限缺失时要显式失败或停止,不要静默失败后无限重试。
- 应用可见时启动 location FGS,以及应用已在后台且没有
ACCESS_BACKGROUND_LOCATION时尝试启动;后一条路径应由产品流程提前阻止并引导用户操作。 - FLP 单点交付、批量交付和跨批次时间逆序;服务端结果按事件时间排序并去重。
- 应用进入后台、进程被终止、设备进入 Doze(低功耗待机)后继续测试 Geofencing;验证分钟级延迟下不会重复通知或误判为丢失。
- 有 FIFO 与无 FIFO 的传感器;确认同一
maxReportLatencyUs配置在两类设备上的唤醒和批量大小差异。 - Android 9+ 普通后台状态与前台服务状态;普通后台不再收到受限传感器事件,服务结束后连接被移除。
- 目标版本 31 及以上在有无
HIGH_SAMPLING_RATE_SENSORS时请求高于 200 Hz,并切换麦克风隐私开关;记录有效采样周期,并和请求值对照。 - flush 成功、flush 失败和等待超时;所有路径最终都会注销监听器。
回归阈值由业务基线确定。建议分别设置三类门禁:位置计算或请求是否仍存在,应用回调与唤醒是否增加,回调后的 CPU、存储与网络成本是否增加。这样才能区分硬件定位成本、交付策略和应用处理代码造成的变化。
全文小结
我们的默认起点是一次性、低精度、低频、可容忍延迟的请求,只有用户可见且确有精度需要时才持续使用高精度请求。Geofencing 与被动定位能减少主动计算,但仍受后台权限和交付延迟限制。传感器侧要同时降低采样率与应用处理器唤醒,批处理只解决唤醒那一项。
Android 17 的平台限制由位置服务、SystemSensorManager 和 native SensorService 共同执行;Google Play services FLP 还独立发版。评审时把两套实现和各自公开契约分开看,才不会拿 AOSP 结论去套 FLP 行为。