Android 系统启动耗时优化与 bootanalyze
系统启动优化研究的是设备从上电到系统可用的整条路径。它横跨 bootloader、kernel、init、APEX、Zygote、system_server、SystemUI 和 Launcher,实验范围不同于单个 App 在进程尚未创建时的 cold launch(冷启动)。
本文保留平台常用名:bootloader 是上电后校验并装载系统的引导程序,kernel 是 Linux 内核,init 是内核启动的第一个 Android 用户空间进程。Zygote 预加载框架类和资源,再派生 system_server 与应用进程;system_server 承载大部分 Java 系统服务。APEX 是可独立更新的模块化系统包。
源码基线:Android 17 / API 37,AOSP
android-17.0.0_r1;内核android17-6.18-2026-06_r6。结论按这两个固定 tag 复现,历史版本只用于解释机制演进;收益数字一律以设备实测为准。
先固定“启动完成”的含义
动手优化之前,我们先固定“启动完成”的含义。同一次启动可以有多个终点,终点选错,优化结果会在看板上变好,用户等待却没有改善。
| 终点 | 观察方式 | 说明 | 另测指标 |
|---|---|---|---|
| kernel entry | bootloader 日志、UART、硬件计时 | 内核已接管 | 上电到内核的耗时 |
| second-stage init | dmesg、init second stage started | 内核与早期 init 阶段基线 | /data 挂载、Zygote、桌面可用 |
| Zygote start | ro.boottime.、init 日志;flag 开启时可有 ro.boottime. | framework 进程模型开始建立 | system_ 是否 ready |
sys.boot_ | property、bootstat | AMS 进入 boot completion 收尾 | 桌面显示与操作响应 |
| Launcher shown | Launcher 自有事件、Surface/Window trace | 桌面窗口实际显示 | 输入是否已处理 |
| first interactive | 自动化输入、画面检测、产品事件 | 用户能完成首个关键动作 | property 时间另记 |
first-stage init 先完成早期挂载与 SELinux 切换所需工作,随后执行 second-stage init,由后者加载属性、解析更多 rc 并启动服务。UART 是启动早期常用的串口日志通道。
AMS 是 ActivityManagerService,负责进程与 Android 用户生命周期等系统事务;property 是 Android 的系统键值属性。文中的“用户 profile”指工作资料等 Android 用户配置,与 ART 的性能 Profile 是两套概念。
ActivityManagerService.finishBooting() 会设置 sys.boot_completed,随后继续处理用户级 boot complete、用户 profile 启动和广播。我们把这个 property 当作稳定的平台终点;桌面是否已显示、触摸是否已有响应,要分别看 Launcher shown 和输入事件。
init 会用 ro.boottime.<service-name> 记录 service 第一次启动的 CLOCK_BOOTTIME 时间,所以主 Zygote 对应 ro.boottime.zygote。CLOCK_BOOTTIME 从内核启动起单调计时,并包含系统休眠时间。
ro.boottime.event.<event-name> 记录相应 event 的第一条 Action 命令开始执行的时间。Action 是 init 中一组 on <trigger> 条件及其 command;这个属性只有在功能开关 com.android.init.flags.enable_init_event_timestamp 开启时才生成。分析时把 event property 缺失当作正常情况:缺值只说明这条属性没有生成,Zygote 是否启动,按 ro.boottime.zygote 和 init 日志确认。
实验报告应把起点和终点写进指标名。例如:
power_on_to_boot_completed_ms包含 bootloader,但需要 bootloader 或外部硬件提供上电起点。kernel_to_boot_completed_ms从 kernel 时钟起算,适合 userspace 回归。boot_completed_to_launcher_shown_ms反映 property 之后的桌面尾部。power_on_to_first_interaction_ms接近用户体验,但依赖可靠的外部输入和画面判定。
冷启动样本也要分类
分组之前,先看样本类型。下面几类样本要各自建立分布,混在同一组会互相污染:
| 类型 | 额外工作 | 建议标签 |
|---|---|---|
| 普通 cold boot | 完整经过 bootloader、kernel、挂载、服务和桌面启动 | normal |
| factory reset 后首启 | 恢复出厂后的包扫描、初始化、向导和可能的 dexopt | first_boot |
| OTA 后首启 | 更新 checkpoint、APEX/分区切换、dexopt | post_ota |
| Boot Classpath APEX 变化后首启 | 框架核心类路径变化触发 ART boot dexopt | post_bcp_apex |
| userspace reboot | 不经过完整 bootloader/kernel 路径 | userspace_reboot |
| 加密状态或用户状态变化 | CE(凭据加密)与 DE(设备加密)存储的可用时点不同 | storage_state_* |
checkpoint 是文件系统更新状态的可提交或可回退点,OTA 后首启会多出相关确认工作。
DexOptHelper.performPackageDexOptUpgradeIfNeeded() 只在 first boot、device upgrade 或 Boot Classpath APEX 发生变化时调用 ArtManagerLocal.onBoot()。源码注释明确说明这个调用会阻塞,耗时可能达到 30 秒以上;普通启动会直接返回。版本看板若不区分这些类型,P90(90% 样本不超过的值)很容易被少量升级样本主导。
一套实用的证据层级
拿到一次慢启动,我们按“统计 → 分段 → trace → 源码”逐层缩小:
- bootstat(持久化启动事件的系统工具)或产品指标确认回归是否稳定,观察 P50(中位数)、P90 和离群点。
- bootanalyze 把 logcat/dmesg 中的稳定事件转成阶段时间。
- bootio 找启动窗口里的进程 I/O 体量。
- Perfetto/ftrace 把慢阶段细分到线程调度、CPU 频率、Binder、锁、page fault、block I/O 和 ext4。
- 回到
init.rc、driver probe、Zygote preload 或 SystemServer trace slice 核对依赖。
dmesg 是内核日志,logcat 主要承载 Android 用户空间日志。Perfetto/ftrace 记录带时间轴的系统事件;trace slice 是带起止时间的区间事件。Binder 是 Android 的进程间通信机制,page fault 是访问尚未映射到进程页表的内存页,block I/O 是面向存储块设备的读写。
单份 trace 适合解释一次慢启动;要证明版本回归,还要靠同条件的分布对比。阶段统计在没有原始 trace 时只能提示方向,指导 rc、kernel 或 profile 修改要回到具体证据。
bootanalyze:它读什么,输出什么
bootanalyze 位于 system/extras/boottime_tools/bootanalyze/,把匹配到的日志事件、日志内耗时和 boottime property 整理成观测点。我们把它当分段工具用:事件缺失、日志时钟变化和产品正则漂移都会影响输出,产品启动终点由自己的指标定义,默认事件名只描述工具的采集条件。目录中的角色如下:
| 文件 | 作用 |
|---|---|
bootanalyze.py | 采集并解析 logcat、dmesg、timing event 和 shutdown event |
config.yaml | 定义单点事件、带耗时事件、关机事件和时钟修正规则 |
bootanalyze.sh | 设置循环、重启方式、bootchart、Automotive 和登录流程 |
README.md | 快速说明,但有文档漂移 |
README 与 r1 脚本存在漂移
README 和 r1 脚本之间存在漂移:README 仍写 Python 2.7,r1 bootanalyze.py 的 shebang 已是 #!/usr/bin/python3,README 展示的 stop_event 字段也没有被脚本读取。默认 logcat 采集要等齐 BootComplete 和 LauncherStart;默认配置里,前者匹配 Starting phase 1000,后者匹配 HOME activity 的启动请求;这两个停止条件与桌面首帧、首次可交互是不同的里程碑。选项可增加 FsStat、CarWatchdog、LoginEnd 或 LauncherShown 条件。dmesg 采集另采用“任一停止事件到达即停”的模式,两条采集流要分别配置停止条件。
这带来两个工程约束:
- 产品定制
config.yaml时,要保留脚本使用的事件键,或同步修改脚本里的停止事件列表。 - Launcher 类名或日志格式发生变化时,默认
LauncherStart正则可能一直匹配不到,采集会等到超时。
events 与 timings 的含义不同
events 提取匹配日志中的时间点,一般重复事件以 _1、_2 等后缀保留;Zygote 相关事件另有 PID 与覆盖规则,保留几条要按事件类型看。timings 从一条日志提取子阶段名和耗时,正则必须提供 name 与 time 命名捕获组。generate_timing_points 会给重名耗时追加 #1、#2,将 _secs 项换算成毫秒;它按真值过滤,0 ms 项因此被省略。
下面的配置用于解析 SystemServer 的 took to complete 日志:
timings:
  system_server: 'SystemServerTiming(Async)?\s*:\s*(?P<name>\S+) took to complete:\s(?P<time>[0-9]+)ms'
匹配后可提取 StartPackageManagerService 等子阶段与毫秒值;SystemServerTimingAsync 的名称会加括号。详细 timings 的生成与打印还要求 bootanalyze.py 的 -t/--timings,而下面的默认 wrapper 并不传 -t,想要逐子阶段耗时要自己带参数调用。先对目标版本原始 logcat 回放正则,再保存原始日志和有效轮数,避免日志 tag 改动后静默丢点。
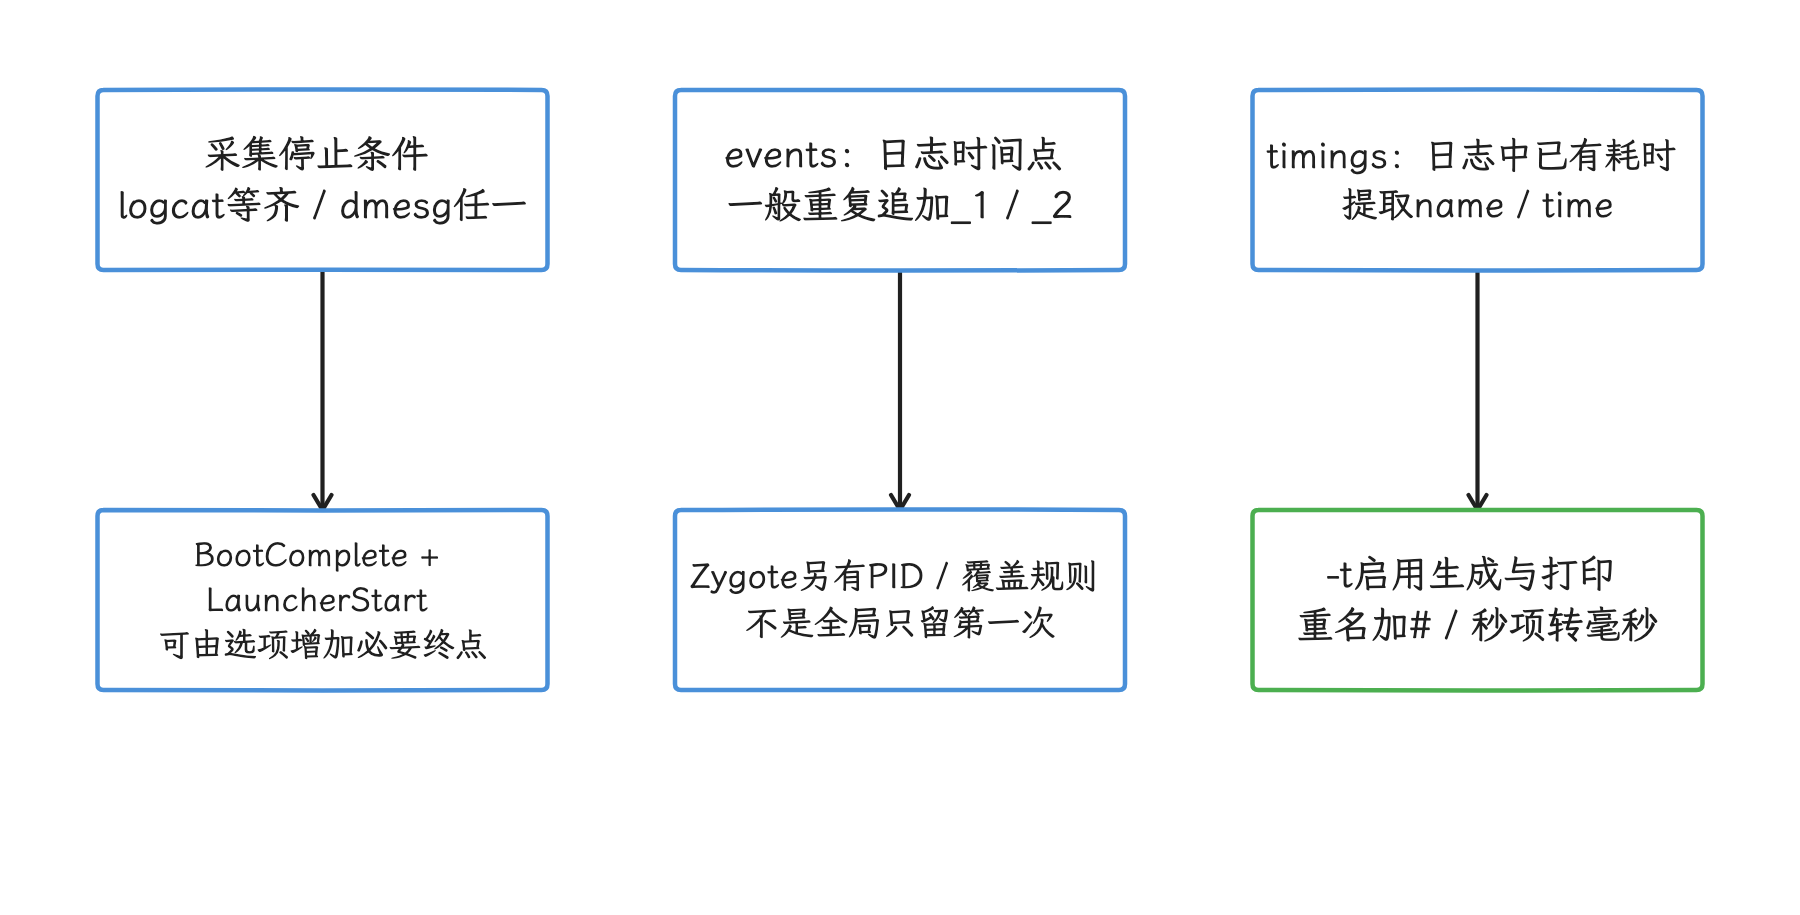
图:默认 logcat 要等齐固定条件,events 与 timings 则提供不同类型的观测。 默认 BootComplete 匹配 phase 1000,LauncherStart 是 HOME 请求;详细 timings 要 -t,0 ms 会省略,均不证明首屏可交互。
多轮采集
下面的命令使用 r1 wrapper 做十次回归采样:
ANDROID_BUILD_TOP="$PWD" \
CONFIG_YMAL="$PWD/system/extras/boottime_tools/bootanalyze/config.yaml" \
LOOPS=10 \
RESULTS_DIR="$PWD/out/boot-analyze" \
system/extras/boottime_tools/bootanalyze/bootanalyze.sh -a
CONFIG_YMAL 是源码里已经固化的拼写,照抄即可,写成 CONFIG_YAML 脚本就找不到配置。工具需要可执行 su 的测试设备,适合允许调试和 root 的 userdebug/eng 构建及实验室环境。
r1 wrapper 会无条件尝试 touch /data/bootchart/enabled;该命令没有套 su,adb shell 权限不足时可能失败,而且 wrapper 不检查这一步的返回值。-b 只控制后续 bootchart 处理。bootchart 是按进程展示 CPU 与 I/O 活动的启动时间线;做低扰动基线时应评估开启它的影响,或直接调用 bootanalyze.py 并自行管理采集开关。
wrapper 在每轮之间固定等待 20 秒;这段时间算不上统一的设备温度、关机静置或缓存控制。脚本返回成功后,我们仍要逐轮核对有效数据和全部必要终点:LOOPS=10 只说明跑满十轮,有效的 first-interactive 样本要按终点逐轮清点。
时间修正
启动早期 logcat 的日期时间可能被校时。默认 correction 正则只匹配非负 diff:脚本取该事件中的 delta,调整时间不晚于校时事件的 logcat 观测点,再用跨 logcat/dmesg 的锚点估算偏移;共同事件优先用 dmesg 时间,其余事件再换算。
默认还可能把 phase 1000 的日志与 sys.boot_completed Action 配对,两者有先后间隔,偏移应结合 second-stage 等锚点复核;负向或多次校时要按实际日志单独处理。一轮要形成有效结果,前提是凑齐必要锚点。dmesg 与 wall clock 的原值要经换算规则对齐后使用,报告需保留原始时间、换算规则和缺点情况。
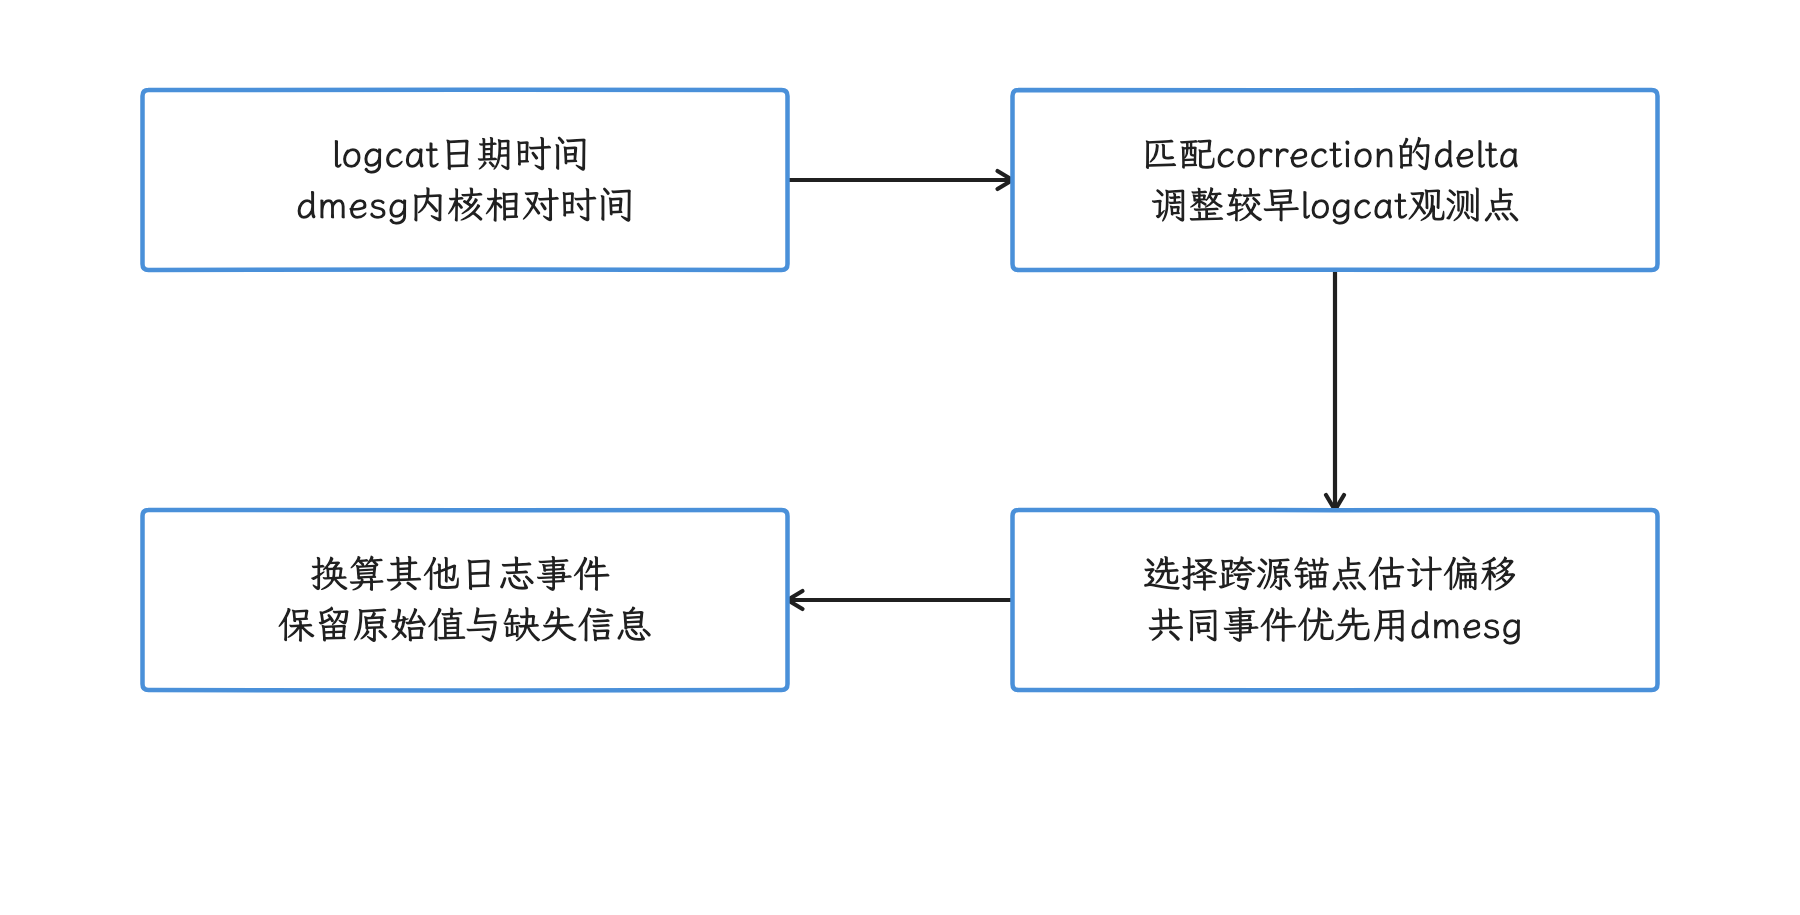
图:先修正配置识别的 logcat 校时,再用跨源锚点估算与 dmesg 的偏移。 默认只匹配非负 diff,部分锚点是不同平台边界;缺锚点或多次校时时,对齐精度要单独复核。
bootio:先找 I/O 责任进程
bootio 的 r1 实现遍历 /proc,读取进程 io、stat、cmdline 等并采集 CPU 汇总。README 列出的 TASKSTATS 是 kernel 侧配置要求,r1 程序的数据实际来自这些 proc 节点,两者要分开读;产品还需包含 bootio 模块并允许它读取目标 proc 节点:
CONFIG_TASKSTATS=yCONFIG_TASK_DELAY_ACCT=yCONFIG_TASK_XACCT=yCONFIG_TASK_IO_ACCOUNTING=y
它保存进程级计数快照,bootio 服务启动前已经退出的进程留在快照之外。r1 bootio.rc 把服务放在 main class,实际窗口从该服务运行起算。下面的 120 5 表示约 120 秒内五个采样间隔:collector 先取一份,再每隔整数除法 120/5=24 秒取一份,共六份快照。它不是重启五次,采集耗时还包含遍历开销;timeout 上限 120,samples 上限 30,且 samples 的取值要保持在 timeout 之内。
printf '120 5\n' | adb shell su root tee /data/misc/bootio/start
adb reboot
adb wait-for-device
# 确认本轮 bootio 采集完成后再打印;wait-for-device 只表示 ADB 已连通。
adb shell su root bootio -p
adb shell su root rm /data/misc/bootio/start
/data/misc/bootio/start 要在实验结束后手动清理;命令要求测试设备支持 su root,量产设备的权限要另行确认。r1 collector 从 /proc 读取计数且使用有限宽度字段,长窗口、大流量、进程消失或 PID 复用都要检查。总字节数只给出体量,文件调用链或块队列等待要接文件访问记录、ftrace/Perfetto 才能看到。
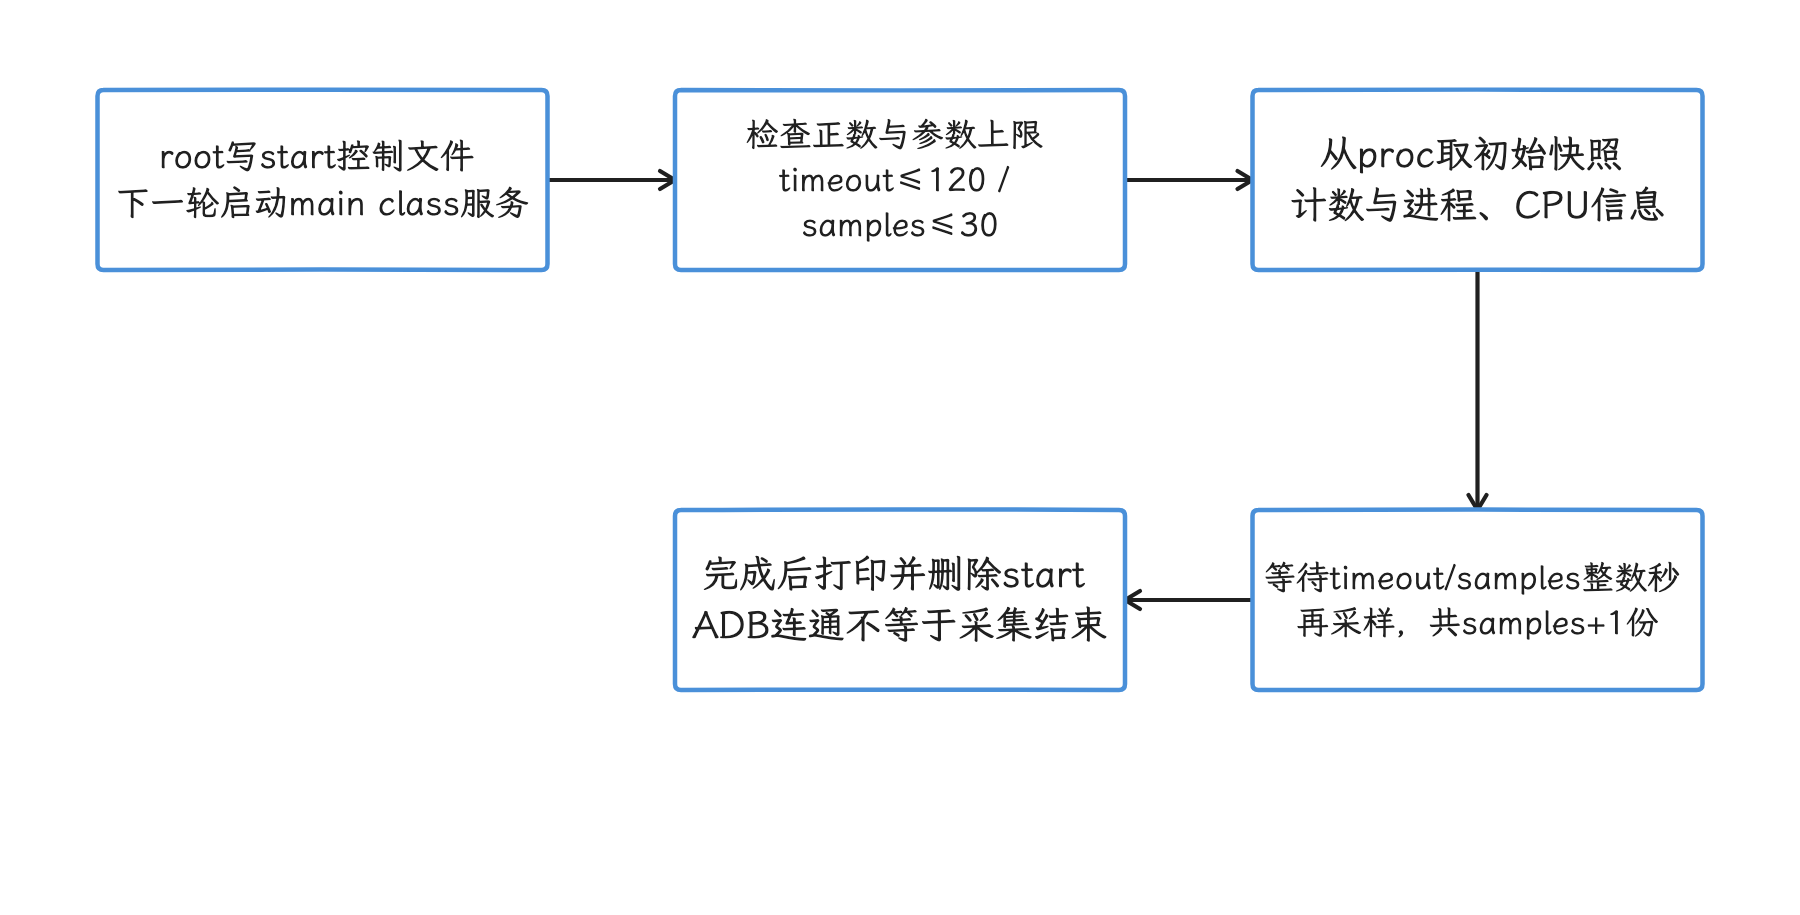
图:r1 bootio 从 proc 读取进程与 CPU 计数,按参数形成快照,再持久化结果。 120 5 得到六份快照、五个约 24 秒间隔;main class 之前退出的进程留在窗口之外,文件级调用链要另接工具。
Perfetto:解释等待发生在哪里
bootanalyze 给出阶段,Perfetto 负责解释阶段内部的并发和等待。启动 trace 至少应覆盖:
sched_switch、sched_wakeup、CPU frequency/idle;binder_driver和主要 framework atrace category;- block I/O、ext4、page fault;
init、Zygote、SystemServer 的 atrace slice;- 目标 HAL(framework 访问硬件实现的抽象接口)、SurfaceFlinger、SystemUI 和 Launcher 的自定义 slice。
启动采集应在重启前部署配置和下一次启动的启用条件,再验证新一次启动中 session 的实际开始时刻。标准 perfetto_trace_on_boot 要等 /data 挂载、持久属性加载和 traced 就绪才启动,并重置一次性启用属性;更早的 kernel、first-stage init 或已经结束的 APEX 工作,要另用 kernel boot tracing、bootloader/UART 或足够早启用的 ftrace 覆盖,并明确各段覆盖。设备起来后才手工启动 perfetto 会进一步丢失前半程;采集配置、丢事件和 buffer 开销也须保存为实验元数据。
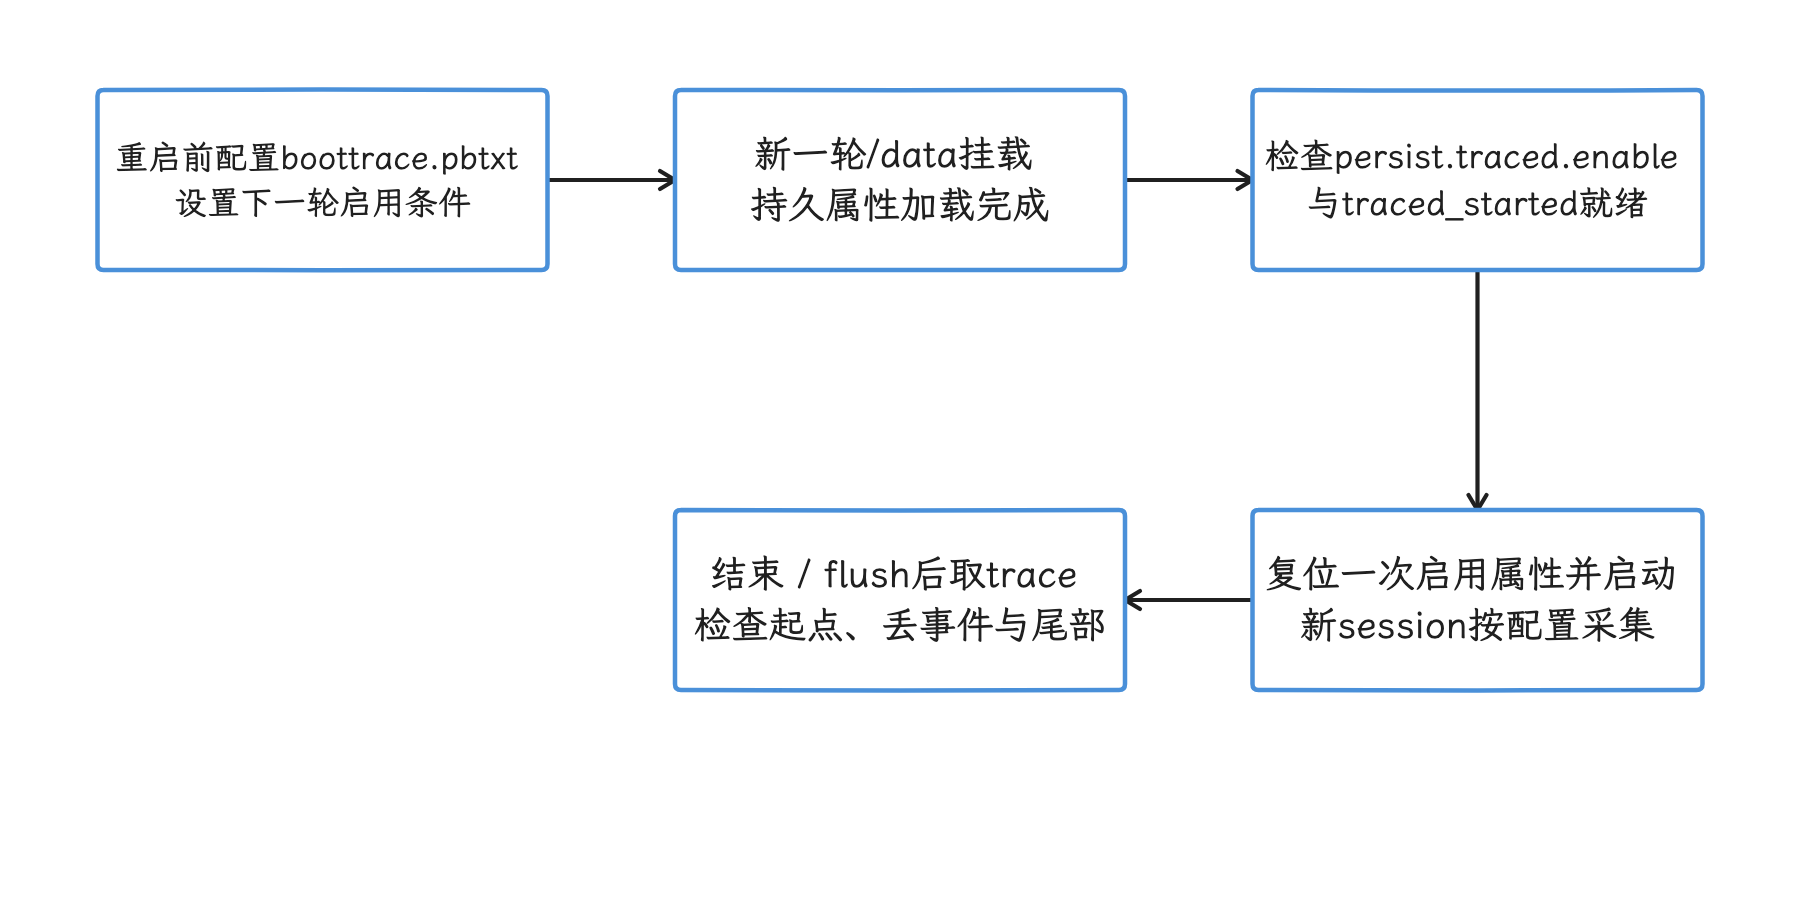
图:重启前部署配置,重启后满足持久属性、启用条件与 traced 就绪门才启动标准 session。 session 只从就绪门之后记起,更早 ftrace、UART 和 bootloader 证据需单独覆盖并校时。
SystemServer.run() 显式调用 Producer.init(..., 4 * 1024),源码注释把它定义为 4 MiB 的 Perfetto producer shared-memory buffer。
producer 是向 Perfetto 写入事件的一端;这块内存只服务于 system_server producer,trace 的其余部分走中央 buffer。“追踪精度提升多少”“固定增加多少 CPU 开销”这类换算,要落在中央 buffer、采集事件、落盘和丢数据上。
init 的串行队列与进程并发
init 的执行模型是一条串行队列:先处理到达的触发事件,再按已解析 Action 的顺序选出匹配项,匹配 Action 和其中的 command 依次执行;rc 的文件顺序要结合触发条件理解,同一段 rc 会因触发条件而在不同时机执行。r1 主循环在没有 property/exec 等待时调用 ActionManager::ExecuteOneCommand(),随后继续处理事件与进程。service 指由 init 启动和监管的进程。
串行的只是队列本身,启动期间的进程可以并发:
start和class_start依次 fork/exec service,即创建子进程并载入目标程序;启动后的 service 彼此可以并发运行。exec、exec_start会让 Action 队列等待进程结束。exec_background启动进程后不阻塞后续 command。wait、wait_for_prop和同步的文件检查会把等待留在 init 关键路径。
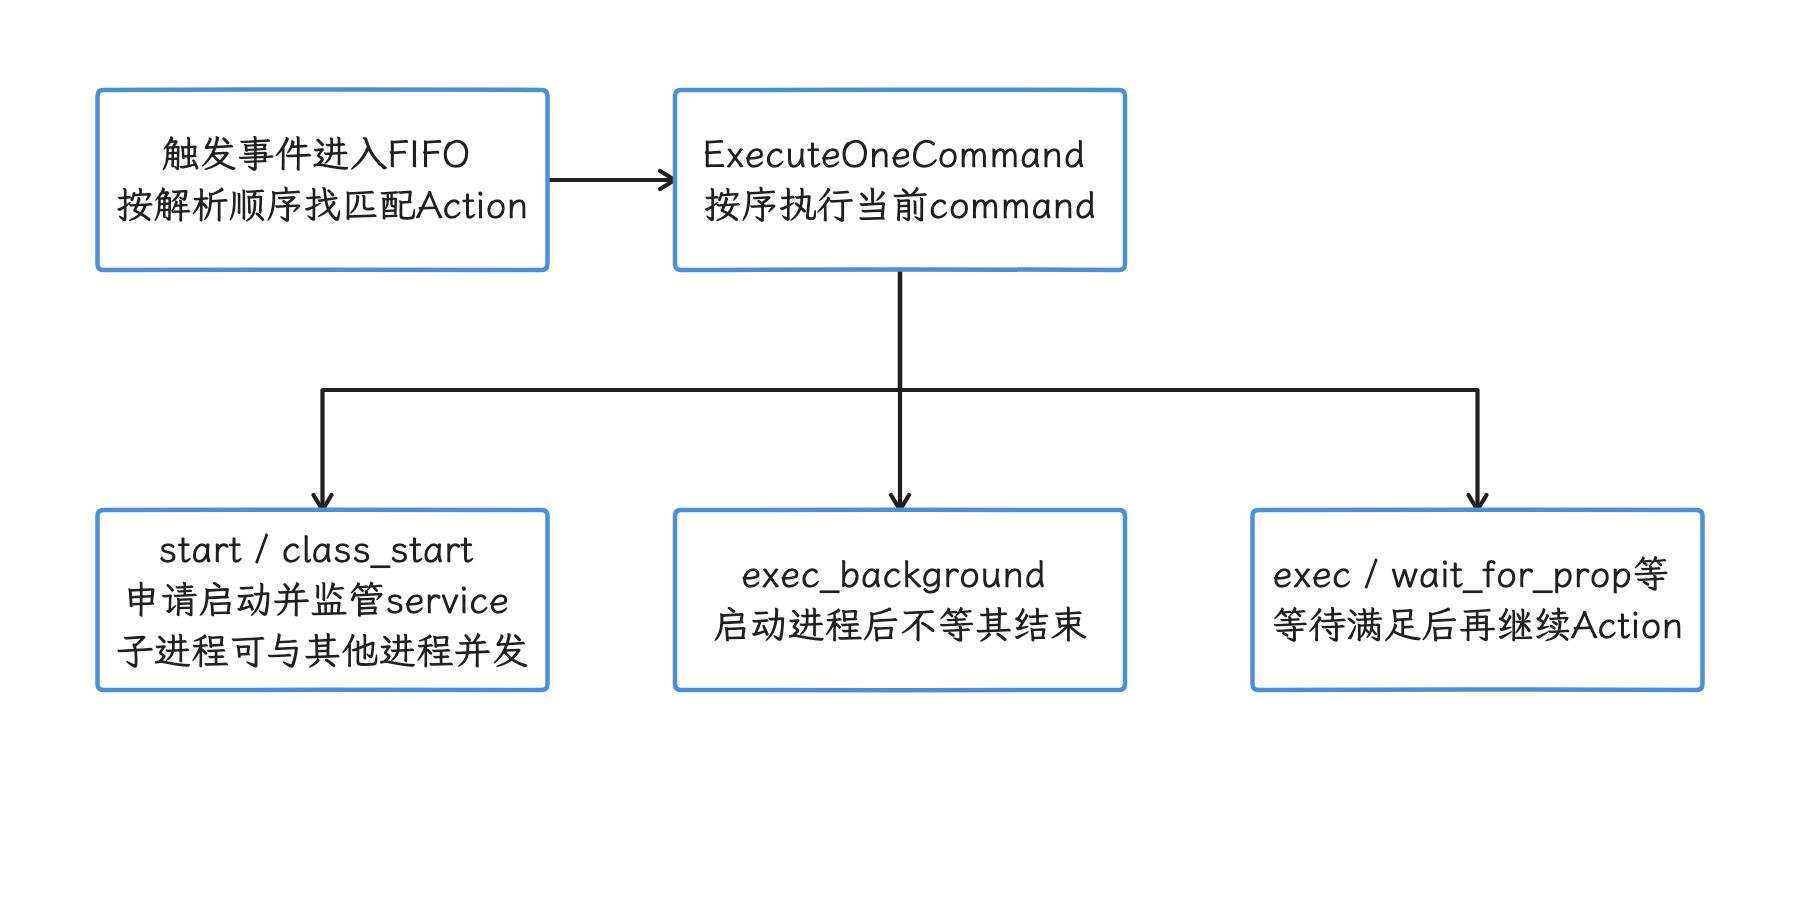
图:触发事件选择匹配 Action,init 依次执行 command,service 进程可独立并发。 exec / wait_for_prop 等会暂停后续 Action;service 启动请求与资源、Binder 或功能 ready 是两回事。
下面的 rc 片段展示如何把独立工作放到 service 中,再用 property 表达依赖完成:
service vendor_prepare_cache /vendor/bin/prepare_cache
    class main
    user system
    group system
    disabled
    oneshot

service vendor_consumer /vendor/bin/consumer
    class main
    user system
    group system
    disabled
    oneshot

on post-fs-data
    setprop vendor.prepare_cache.ready 0
    start vendor_prepare_cache

on property:vendor.prepare_cache.ready=1
    start vendor_consumer
这种写法允许 vendor_prepare_cache 与其他 service 并发。这个片段只定义了 producer,vendor_consumer 还需在其他 rc 中定义并设为 disabled,避免随 class main 提前启动;producer 成功完成后才应设置 ready。还要为重复启动清理旧 ready 值,并为失败设置超时、降级或错误传播。
class_start 的分组语义
do_class_start() 遍历 ServiceList,对属于目标 class 的 service 调用 StartIfNotDisabled()。它有三点容易写错:
- persist.init.dont_start_class.
=true 时,整组 class_start 直接返回;其他情况下,disabled service 仍不随 class 自动启动。 - 单个 service 启动失败会记日志,遍历仍会继续。
- class 只提供分组,service 之间的依赖图要另行表达。
把 service 移到更早 class 前,应核对分区挂载、SELinux domain(安全策略中的进程域)、设备节点、APEX 激活、Binder service 和 HAL 依赖。service 能否提前启动,以上面这些依赖的就绪时点为准;rc 里没有显式 wait 这一点,并不足以作为提前启动的依据。
event trigger 与 property trigger
on boot && property:x=y 这类组合条件,只在 boot 事件匹配时检查一次;boot 已过去后才把 x 设成 y,这个组合 Action 会保持未触发。仅 property 的 Action 要等 boot 事件末条命令之后的初始统一检查才第一次有机会触发,此后相关属性新建或变更时再逐次检查。把 ready 写成 property 依赖前,先确认这个门控时点:早期 setprop 与 consumer 启动之间,隔着初始统一检查这道门。
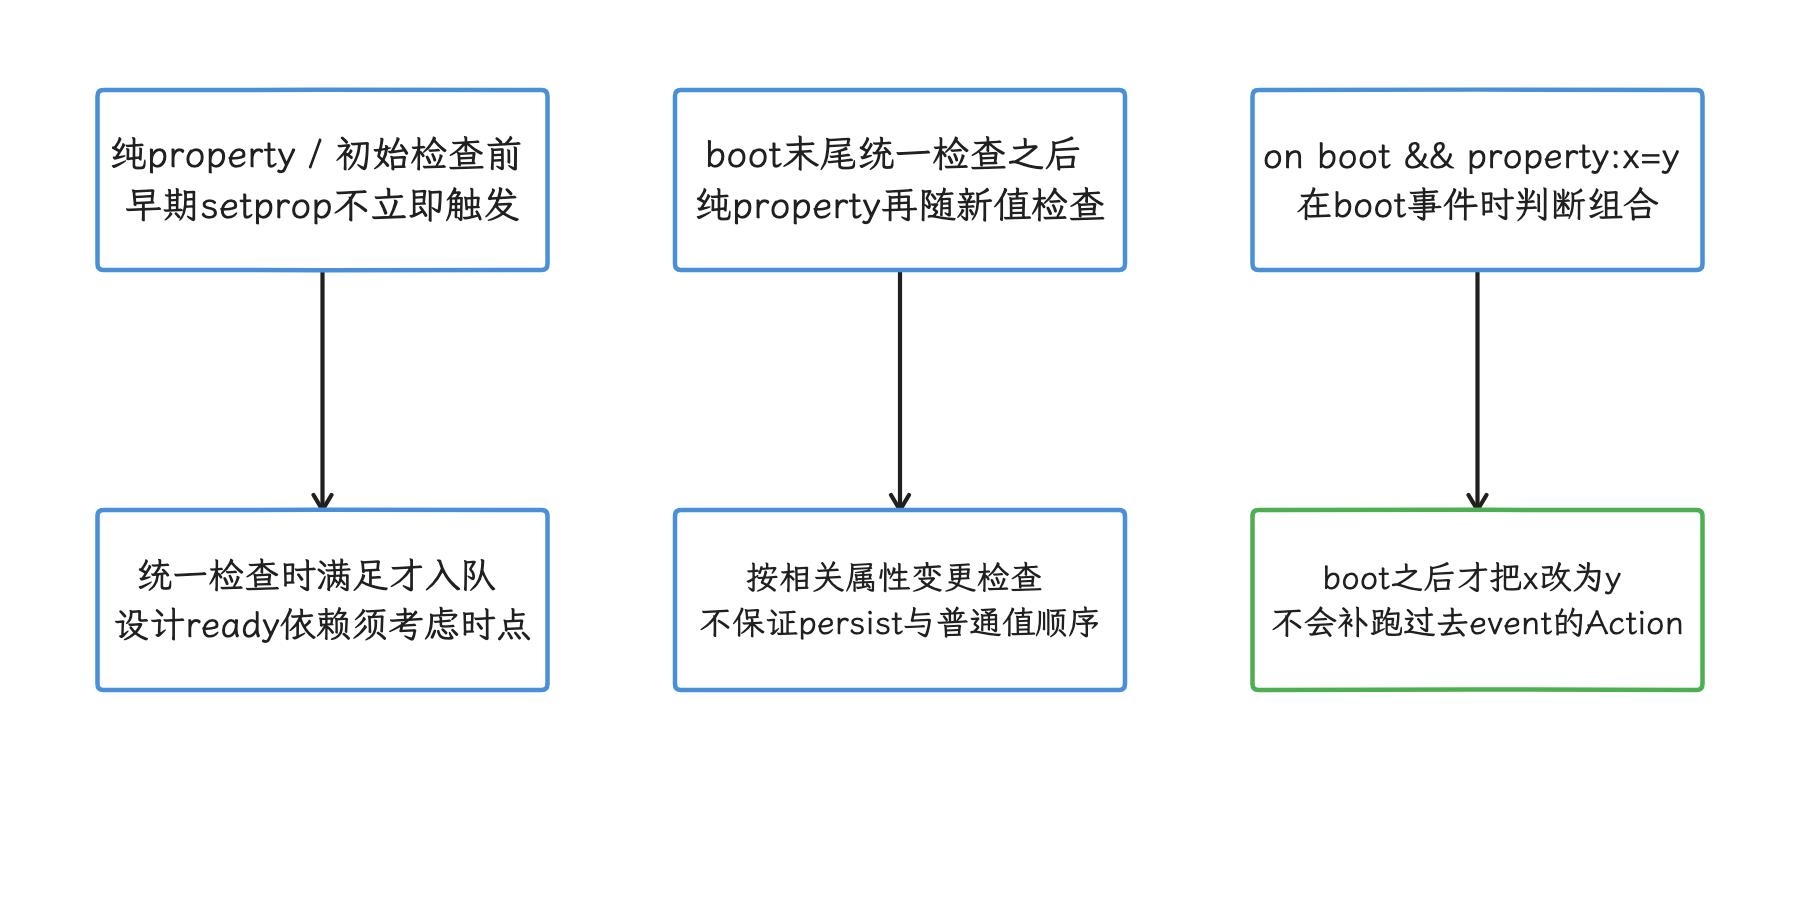
图:纯 property 的初始统一检查与后续变更触发分开,组合 event 条件只在该 event 时检查。 boot 已过后才满足属性会错过 event Action;跨属性的固定顺序要靠状态机或显式 property 保证。
持久化 property 还有一层顺序问题:当 ro.property_service.async_persist_writes=true 时,写入持久化存储的 setprop 与普通 setprop 的触发顺序没有定义。修改 rc 时用状态机或显式 property 表达依赖,日志里一次偶然的先后只当线索看。
APEX rc 与 updatable service
init 会处理 /apex/*/etc/*rc,按相同基名选择不超过当前 SDK 的最高 .#rc,无版本 .rc 按 SDK 0。这套版本化选择只作用于 APEX 内的 rc,vendor/system 目录照旧。标记为 updatable 的 service 如果在 APEX 激活完成前收到启动请求,init 会把启动延后;APEX 中的定义只覆盖带 updatable 标记的 service。
查启动回归时,/system/etc/init/hw/init.rc 只是起点,vendor、odm、APEX 和硬件专用 rc 都可能新增 Action、service 或 property 等待,要一并纳入检查。
kernel:以 android17-6.18-2026-06_r6 为准
kernel 启动耗时通常集中在镜像加载/解压、module load、driver probe、firmware、存储和设备依赖。module 是可动态加载的内核代码;driver probe 是驱动发现设备后执行初始化并绑定设备的回调。 Android 官方 kernel boot-time 指南给出的优化方向,落到 6.18 这条基线上仍要逐驱动验证。
选择性异步 probe
android17-6.18-2026-06_r6 的 drivers/base/dd.c 会根据 driver 的 probe_type 和 driver_async_probe= 选择同步或异步 attach。模块可通过相应 async_probe 参数请求异步 probe;PROBE_FORCE_SYNCHRONOUS 明确禁止异步,PROBE_PREFER_ASYNCHRONOUS 直接允许,只有默认类型才进一步检查 driver_async_probe 和 module 请求。它们改变的是 driver core 的 probe 策略;某个 module_init 是否整体在后台执行,还要看模块自身的实现。
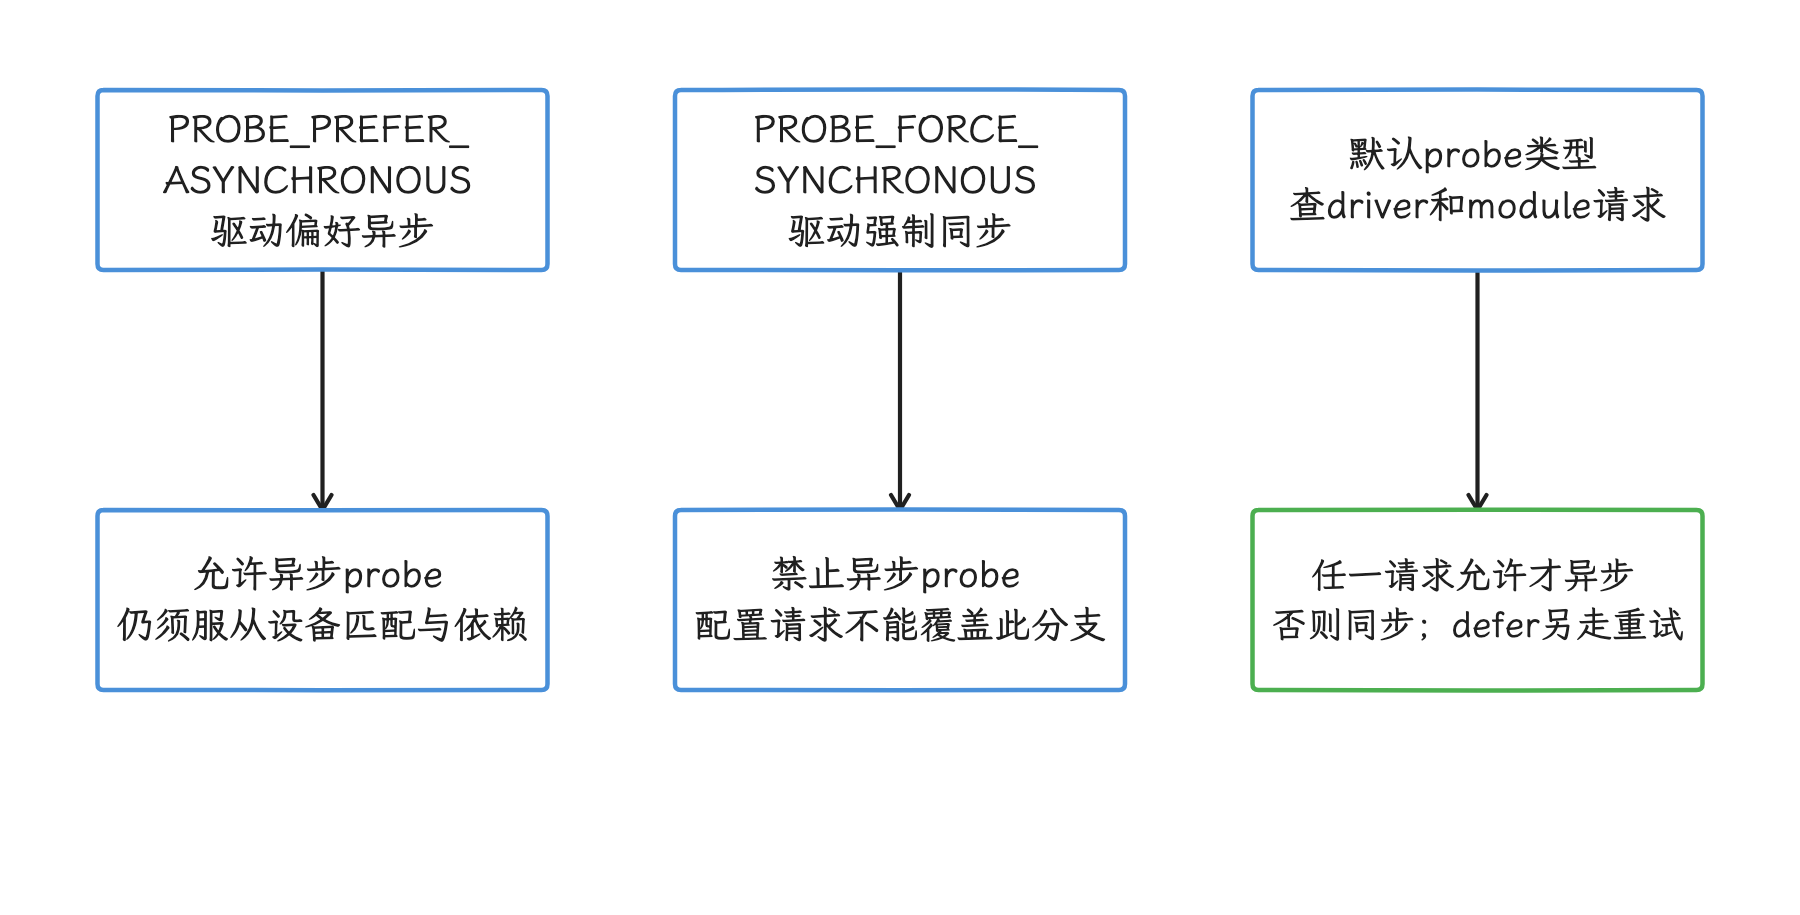
图:driver core 先按 probe_type 判断,只有默认类型才查询命令行和 module 请求。 异步 probe 改变的是 probe 阶段的调度,整个 module_init 是否后台执行另看实现;supplier 未就绪要正确 defer 并验证显示、触摸和恢复路径。
适合评估的对象通常有:
- 慢速 I2C/SPI 总线设备;
- probe 中加载 firmware 的设备;
- 大量硬件初始化且不阻塞首屏的设备。
异步 probe 要逐设备评估,全量开启有风险:consumer(依赖方)发现 supplier(提供时钟、电源等资源的一方)未就绪时,必须正确返回 -EPROBE_DEFER,让内核稍后重试。
显示、存储、clock、regulator(稳压器)、thermal(温控)等依赖若表达错误,耗时会从 module load 转成更晚的同步等待或功能故障。
官方文档给出的异步 probe 示例收益是 100–500 ms,移动非必要 module 到 second-stage init 的示例收益是 500–1000 ms。这些数字取决于硬件和 driver,说明量级可以,写进产品收益预期还差设备实测。
first-stage 与 second-stage module
正常启动的 first stage 只应保留完成根文件系统和早期启动所需的 module。recovery/fastbootd 需要的 USB、显示等 module 可以保留在 ramdisk,却不必在 normal boot 的 first stage 全部加载。
相关构建变量包括:
BOARD_VENDOR_RAMDISK_KERNEL_MODULES_LOADBOARD_VENDOR_RAMDISK_RECOVERY_KERNEL_MODULES_LOADBOARD_VENDOR_KERNEL_MODULES_LOAD
移动 module 后,要同时验证 normal boot、recovery、fastbootd、OTA 和 crash recovery。second-stage 后台加载还要提供 ready property 或可靠的设备节点等待,避免 HAL 在 driver 未就绪时无限阻塞。
CPUfreq/devfreq 的启动顺序
CPUfreq 控制 CPU 频率,devfreq 用同类机制控制 DRAM、互连等设备频率。它们过晚上线,会让早期串行工作长期运行在 bootloader 留下的低频状态。 提前 probe 前要确认 clock、regulator 和 thermal supplier 已就绪。频率上升带来的功耗和温升也要纳入回归,验收时把 boot time 与两者放在一起看。
Zygote:预加载成本放在哪个阶段
r1 的 primary 64-bit Zygote 由 init.zygote64.rc 启动,命令行没有 --enable-lazy-preload,因此在 fork system_server 前执行完整 preload。
primary Zygote 负责设备主 ABI(应用二进制接口,例如 arm64-v8a)并派生 system_server;双 Zygote 设备还会启动面向另一 ABI 的 secondary Zygote。preload 是在派生子进程前预先装入常用类、资源和本地库,让后续进程共享已经初始化的内存页。
完整 preload 包括:
- classes 与 non-boot classloader(非 Boot Classpath 的类加载器)cache;
- framework resources;
- app-process HAL 和 graphics driver;
android、jnigraphics等 shared library;- text/font cache 与 compatibility rules;
- flag 开启时的
HttpEngine.preload(); - WebViewFactory.prepareWebViewInZygote() 的共享准备和 JCA provider warm-up;这一步只做共享准备,WebView 专用 Zygote 要另行创建。JCA 是 Java Cryptography Architecture,provider 是其密码算法实现方。
preload 会增加 boot 阶段的 CPU、I/O 和 page fault,同时让 fork 后进程复用更多已初始化状态。删减预加载项时要同时测系统 boot、首个 App、首个 WebView、PSS(按共享页比例折算的进程内存)和连续启动。
Boot image profiles 文档把 boot classpath Profile、system_server Profile 和 Zygote 预加载类清单放在同一套设备调优流程中。 这些数据应来自真实 CUJ(critical user journey,关键用户路径)并随系统镜像发布;它们不同于应用安装时的 Baseline Profile。删类或扩充清单都应由目标设备采样与回归结果驱动。
lazy preload 与 64/32 配置
--enable-lazy-preload 在较早 Android 版本已经存在。Android 17 的 64/32 配置里,init.zygote64_32.rc 仍给 32-bit secondary Zygote 传这个参数;primary Zygote 不传。
lazy 模式跳过启动期 preload,收到首次 preload 请求时由 ZygoteConnection 调用 ZygoteInit.lazyPreload(),后者仍执行同一套完整 preload()。它改变的只是支付时间,preload 本身仍完整执行,没有自动的增量拆分。
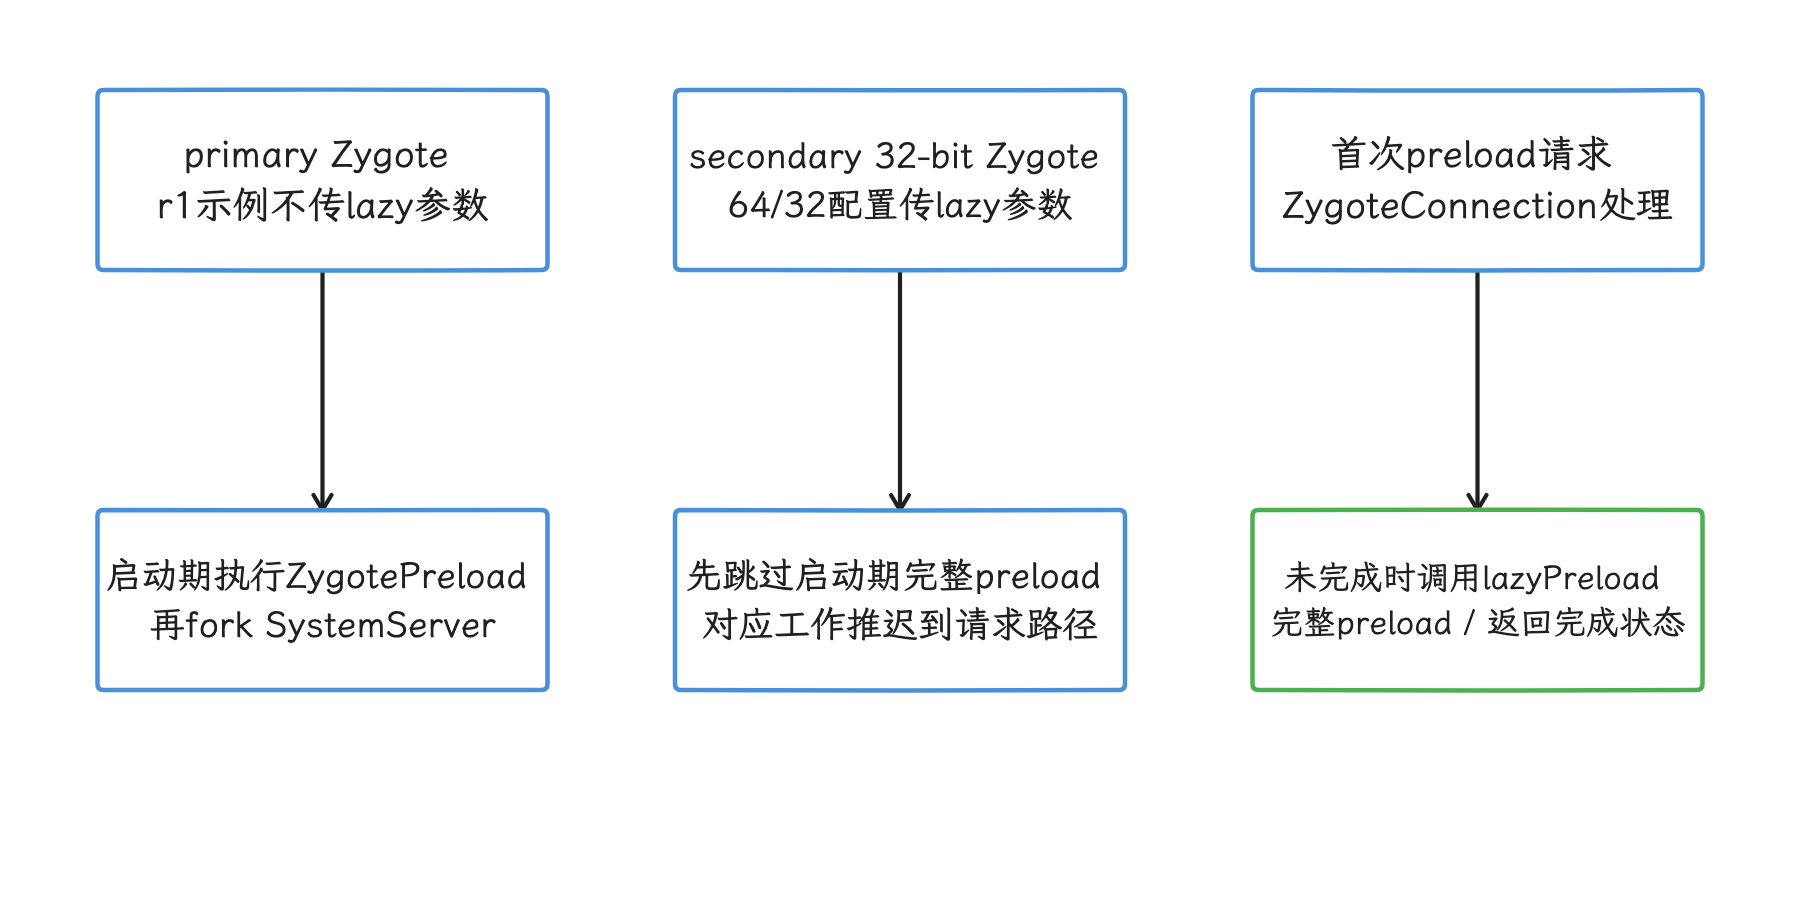
图:64/32 配置的 secondary 可延迟 preload,请求到来后仍执行完整 preload。 primary 配置不传 lazy;这项能力较早版本已经存在,preload 也仍完整执行,须测首个对应 ABI 请求。
回归时应分别记录:
- primary Zygote 的
ZygotePreload; - secondary Zygote 的
ZygoteInitTiming_lazy; - 首个 32-bit 进程请求前后的延迟;
- 双 Zygote 设备与纯 64-bit 设备的配置差异。
SystemServer:从 trace slice 看同步点
SystemServer.run() 的主线结构是:
- 初始化 SystemServer 进程环境和 Perfetto producer;
- 启动
SystemServerInitThreadPool; - 把
SystemConfig::getInstance尽早提交到线程池; - 加载
android_servers; - 创建 system context 和
SystemServiceManager; - 依次进入 bootstrap、core、other、APEX service 分组;
- 进入各个 boot phase,直到 AMS 完成 boot。
主线程上的 startService() 调用顺序仍然重要,但某些 service 会把工作提交到线程池。判断某个 slice 是否阻塞关键路径时,要同时看主线程是否等待 future(异步任务的结果句柄)、Binder reply、锁或 property;slice 宽度只给出总耗时,其中多少是 CPU 执行,要按等待对象拆开看。
SystemConfig 早期并发
r1 在正常 SystemServer 初始化主线无条件调用 startSystemConfigInit(),将 SystemConfig::getInstance 提交到线程池;提交用的 ReadingSystemConfig slice 只覆盖提交动作,后台扫描的完整耗时另有区间。SystemConfig.getInstance() 在类锁内创建单例,consumer 若在扫描完成前进入,会在这个锁上等待;主线程是否通过 Future.get() join,是另一条独立路径。
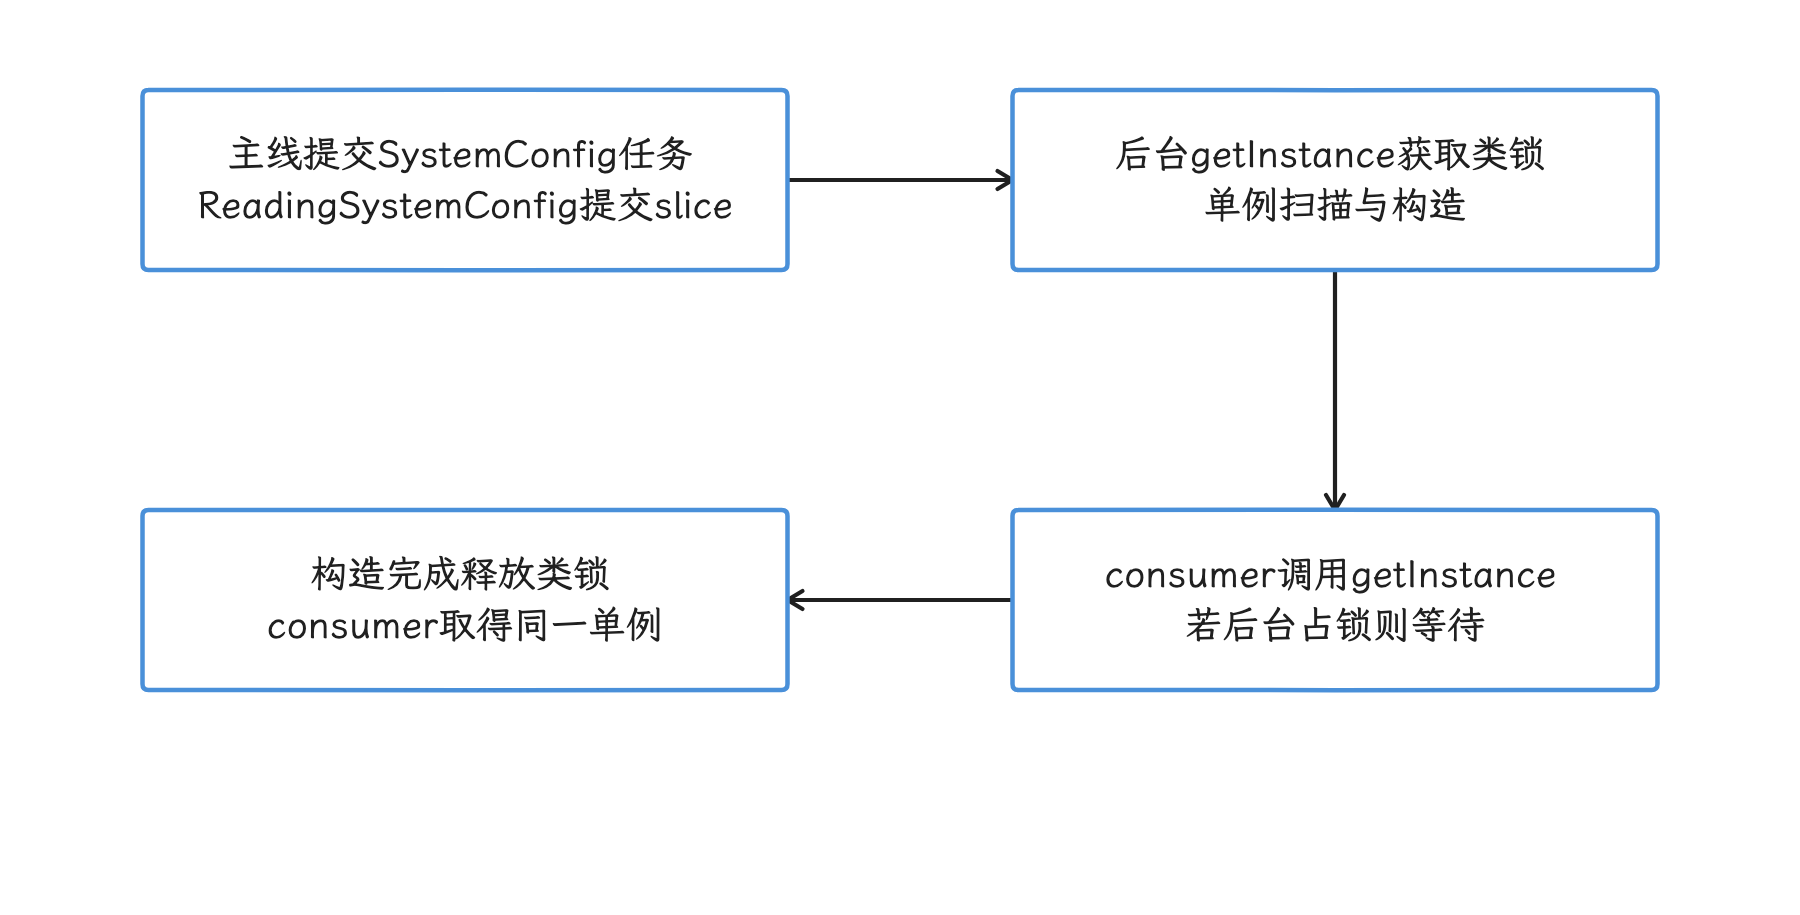
图:早期提交 SystemConfig 可以与其他初始化重叠,consumer 是否等待取决于单例创建是否完成。 ReadingSystemConfig 提交 slice 只见提交动作,完整后台扫描要另行计时;consumer 在 SystemConfig 类锁上等待,Future.get() 是否出现与之无关。
优化方向应围绕“提交是否足够早、consumer 在哪里 join、配置扫描是否变重”展开。源码仅证明并发结构,固定毫秒数的收益要靠改动前后实测拿到。
ART Mainline 的早期初始化
startBootstrapServices() 很早就调用 ArtModuleServiceInitializer.setArtModuleServiceManager(...)。class linking 会解析类及其依赖,GC(garbage collection)负责回收 Java 堆内存。
源码注释说明 service-art.jar 的 class linking 和 GC 互斥;把首次引用放在 PackageManager 大量分配之前,可避开后面的 GC 竞争。
这段初始化和特殊启动中的 boot dexopt 要分开:
ArtModuleServiceInitializer是早期注册与 class-linking 时点。UpdatePackagesIfNeeded在 laterstartOtherServices中运行。- first boot、OTA 或 Boot Classpath APEX 变化时,
ArtManagerLocal.onBoot()才执行阻塞式包 dexopt。 - 普通 cold boot 不走这轮 boot dexopt。
APEX system service 的分组位置
startApexServices() 遍历 ApexManager.getApexSystemServices(),启动 APEX 声明的 system service,然后调用 SystemServiceManager.sealStartedServices(),禁止后续再注册新的 system service。
源码注释要求 APEX service 是启动 service 的末组,避免 platform service 反向依赖可独立更新的 APEX service。
我们把它当架构约束看:APEX service 压在末组,保障的是依赖方向与更新稳定性,“APEX 并行挂载带来固定收益”这类结论要靠专门实验。bootanalyze 默认配置只提供 apexd_activated、apexd_bootstrapping_done 和 apexd_ready 三个 apexd 日志事件;挂载 namespace(进程可见的挂载视图)、单个 APEX 校验和单个 service 初始化仍要靠更细的 trace 或自定义日志。
Boot phase 的分组与可选并行
SystemServer 触发 PHASE_WAIT_FOR_DEFAULT_DISPLAY、PHASE_WAIT_FOR_SENSOR_SERVICE、PHASE_SYSTEM_SERVICES_READY、PHASE_ACTIVITY_MANAGER_READY、PHASE_THIRD_PARTY_APPS_CAN_START 等递增阶段。r1 startBootPhase() 先按 Flags.parallelizeOnbootphase() 与 service.getBootPhaseSerial(phase) 分组:关闭开关时全部串行;开启时先执行串行组,再把未标为串行的 callback 提交到 SystemServerInitThreadPool,等待全部 Future.get() 后才结束该阶段。阶段号只推进时序,服务依赖图要另行梳理;并行是否实际发生,以产品 flag、各服务 phase 标记和 trace 为准,画图时按实际分组画。
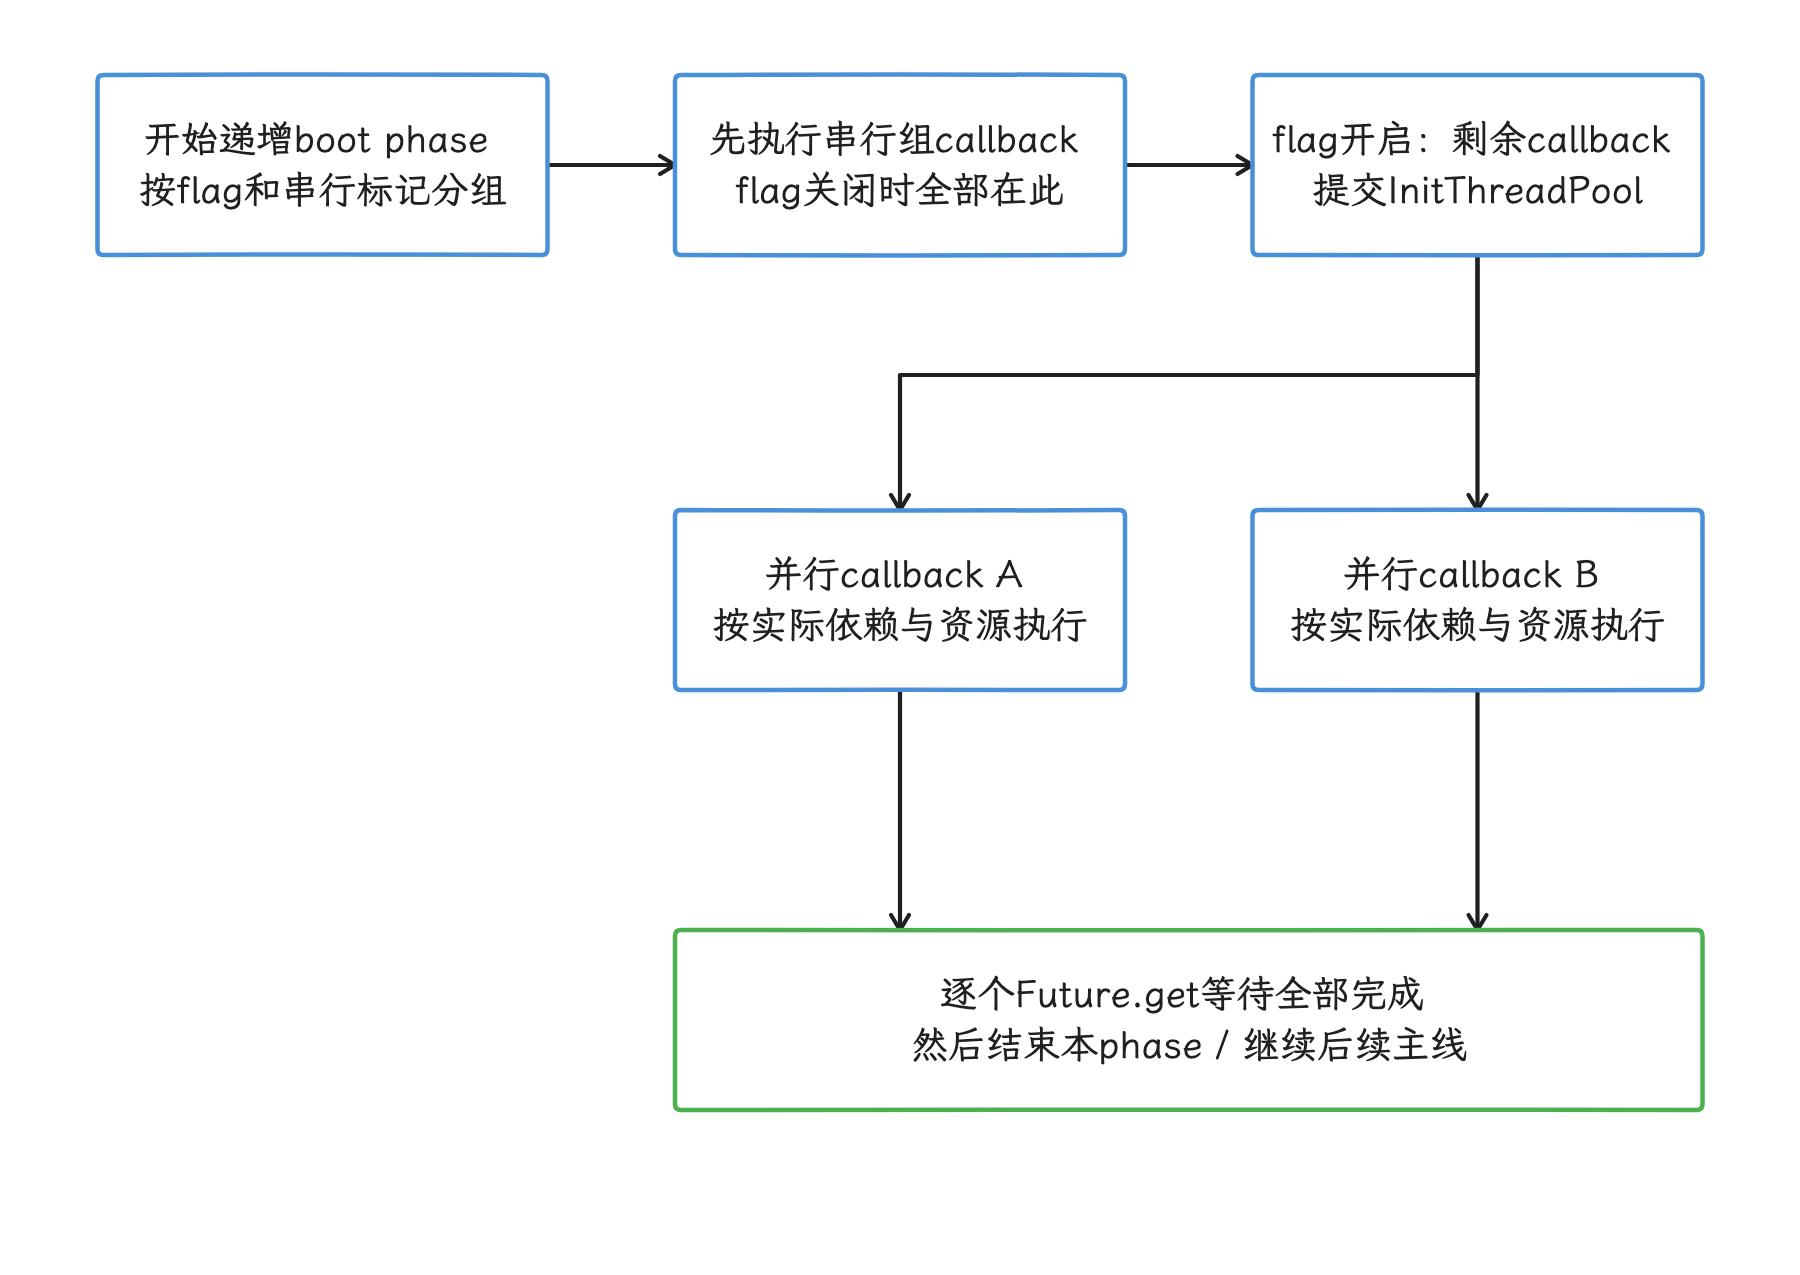
图:r1 开关开启时先执行串行 callback,再提交其余 callback,并等待所有 Future 完成。 开关关闭则全串行;phase 标记和依赖须逐服务核实,图示两任务数量与执行时长均为示意,实测数据另行采集。
平台新增 service 时,应记录:
- constructor/start 的 trace slice;
- 各 boot phase callback;
- 首次 Binder 发布和 ready 事件;
- 失败时的降级路径;
- 是否阻塞默认显示、PMS、AMS、SystemUI 或 Launcher。
finishBooting() 内还有哪些工作
AMS 要等 boot animation 完成后才继续 finishBooting();动画尚未完成时,会记录待处理状态并返回。进入收尾后,顺序包含:
- 通知 Zygote 与 VMRuntime boot completed;
- 提交存储 checkpoint,失败时请求重启;
- 触发
PHASE_BOOT_COMPLETED; - 启动此前 hold 的进程;
- 设置
sys.boot_completed=1和dev.bootcomplete=1; - 向 lmkd 发送
LMK_START_MONITORING; - 进入用户级 boot completion,随后调度用户 profile 启动。
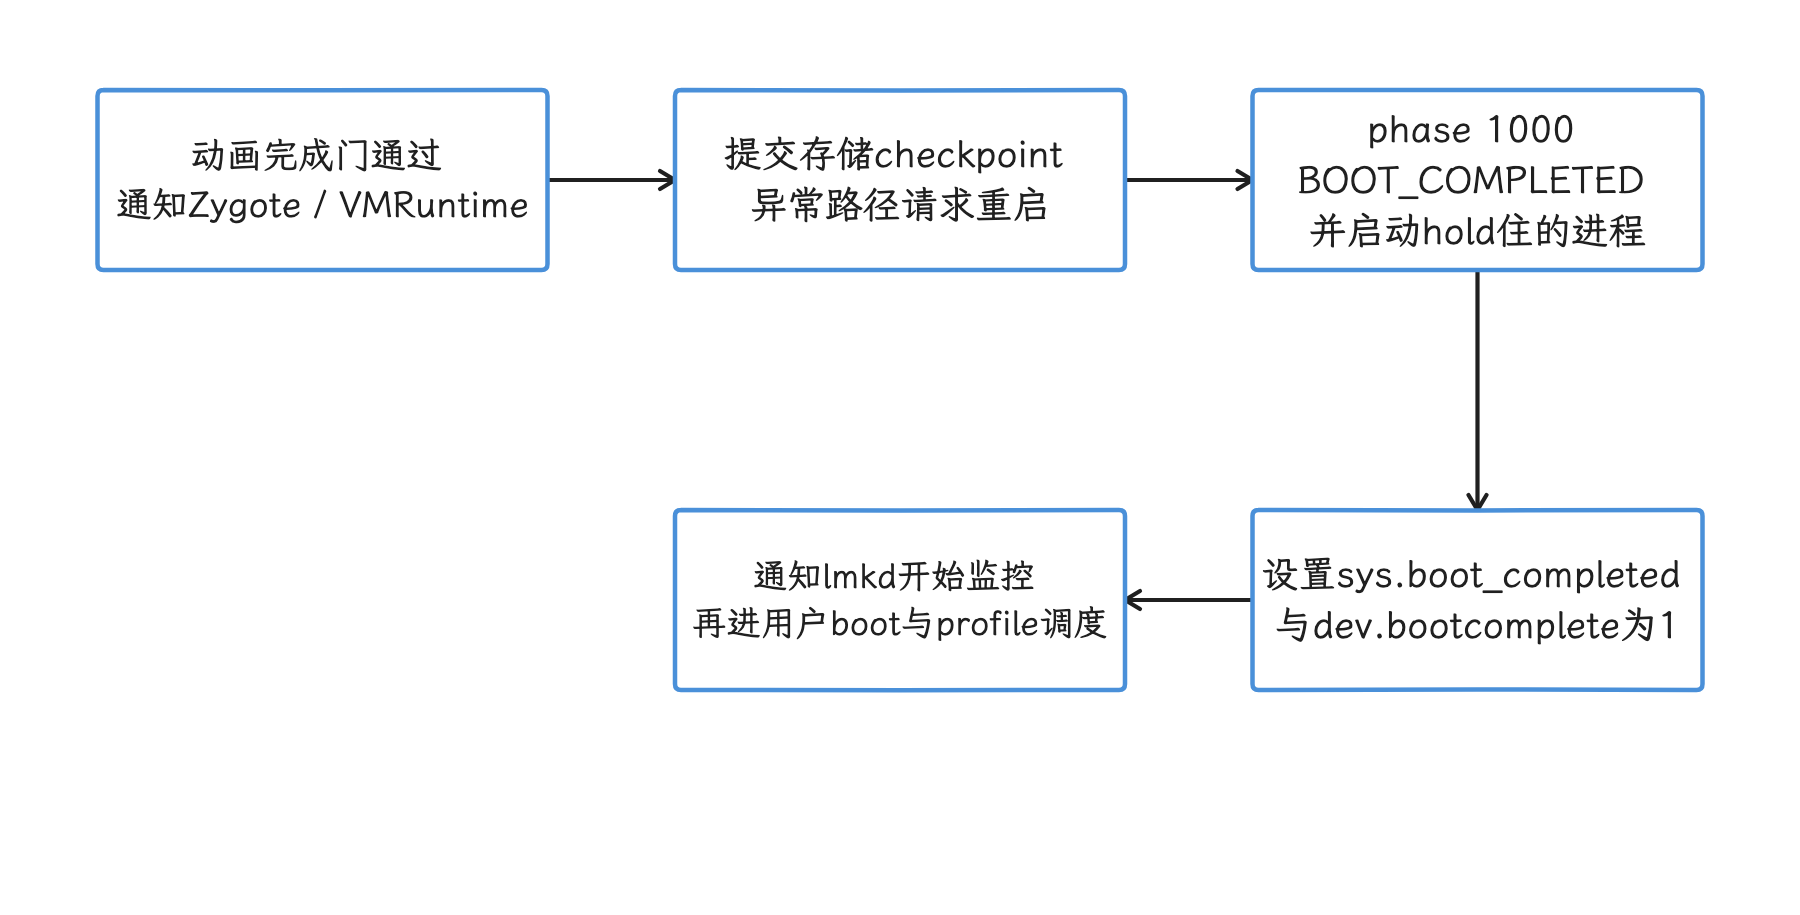
图:动画完成门通过后,AMS 通知 ART、提交 checkpoint、完成 phase 并设置平台 boot property。 checkpoint 异常请求重启;factory test 等有额外分支,property 后用户广播和 profile 启动仍可继续占用资源。
lmkd 是 low memory killer daemon,在内存压力下协助选择并结束进程;PSI 是内核提供的资源压力指标。
因此,下面三个说法要修正后再用:
- “boot animation 停止就是
sys.boot_completed”:两者有顺序关系,还要看 AMS 收尾。 - “property 置 1 后没有启动工作”:用户回调、广播和应用进程仍可能继续占用 CPU/I/O。
- “LMKD PSI 在 Android 17 全程关闭”:framework 只证明 boot complete 后显式发送 start-monitoring 命令,早期是否已经监控还受 lmkd 配置影响。
bootstat:适合版本看板的持久化事件
bootstat 可持久化事件名与整数值,单位要按事件解释:-r 自定义事件以 boot_clock/CLOCK_BOOTTIME 的整数秒记录,包含休眠;RecordBootComplete() 用毫秒记录 boot_complete 等值,并减去可选 ro.boot.boottime_offset。两类值要按各自单位解读,把它们都当 uptimeMillis、或在容器内把自定义 -r 与 boot_complete 无条件相减,都并不合适。r1 bootstat.rc 用 sys.bootstat.first_boot_completed 门控,一次完整重启只在首次 sys.boot_completed=1 后提交下列采集;userspace reboot 之下,这组指标不会再自动提交:
--record_boot_complete--record_boot_reason--record_time_since_factory_reset-l
RecordBootComplete() 还会收集一组明确列出的 ro.boottime.init.*、ro.boottime.event.* 字段,以及 ro.boot.boottime 中的 bootloader 分段。
event 字段只有在 init 的 event timestamp flag 开启并成功写入 property 时才有值。上电到 kernel 的耗时以 bootloader 写入的 ro.boot.boottime 为来源;这段来源缺席时,bootstat 侧没有补足手段。
下面的命令用于记录自定义事件并检查本机事件:
adb shell su root bootstat -r vendor_display_ready
adb shell su root bootstat -p
adb shell su root bootstat -l
-r 记录执行命令时的 CLOCK_BOOTTIME 整数秒;命令需有事件目录的读写权限,以上示例使用 su root。这个主机下发的自定义点有 ADB 延迟与秒级量化,当作粗略标记用,精确的显示 ready 硬件时间要另取。r1 的 -l 实现会把已支持的事件映射到 bootstats atoms;atom 是 statsd 使用的结构化事件类型。README 中“EventLog/Tron histogram”的描述已经落后于当前实现。自定义事件仍可持久化和打印,带 kBootEventToAtomInfo 映射的才会作为受支持 atom 写出。
I/O、page fault 与文件布局
启动 I/O 要分三层:
| 层级 | 典型现象 | 证据 | 调整方向 |
|---|---|---|---|
| 文件 | APK/JAR/APEX/配置被过早扫描 | file access、文件映射与 page cache;bootio 仅辅助定位进程 | 延迟非关键读取、减少重复扫描 |
| block/fs | queue 等待、读放大、verity、fsck | block/ext4/f2fs trace | I/O scheduler、read ahead、文件布局 |
| memory mapping | major fault、mmap 抖动、解压 | page fault + sched + file map | 热点布局、预加载清单、压缩策略 |
读放大指底层读取量超过上层真正需要的数据量;verity 是对只读分区做完整性校验的机制;fsck 是文件系统一致性检查。mmap 把文件映射进进程地址空间,major fault 则需要从存储读取缺失页。
“减少读取字节”也可能把成本推到 Launcher 显示之后。评估时至少保留两个窗口:
- kernel entry 到
sys.boot_completed; sys.boot_completed到 first interactive。
OTA 后 checkpoint、pre-reboot dexopt artifact 提交、APEX 切换和首次包扫描要单独标记。pre-reboot dexopt artifact 是重启前为更新后的系统预先生成、待更新生效时提交的 ART 编译产物。它们属于升级成本,评估时按升级首启单独设目标,与普通 cold boot 分开算。
16 KB page size 是设备级基线变化
page size 是内核管理虚拟内存和文件映射的基本页粒度。Android Developers 的 16 KB page size 文档给出一组初始测试:system boot time 平均改善 8%,约 950 ms,同时说明不同设备结果会变化。这个数字来自官方测试样本,不会自动套用到 Android 17 的每台设备;各设备要以同条件实测为准。
比较 4 KB 与 16 KB 时,页表、mmap 和 page fault 的粒度与成本可能变化,还需满足 native ELF 与 ZIP 对齐要求;文件系统和存储硬件是否随页大小改变,要看具体方案。将 page size 写入样本维度,在同一硬件并尽量固定文件系统、存储、镜像功能和启动类型下比较两个可用构建,另列为支持 16 KB 必须做的构建差异。别把跨设备或其他配置差异算到某个 SystemServer service 头上。
从慢阶段回到处理动作
| 慢阶段 | 优先确认 | 常见处理 |
|---|---|---|
| bootloader | 镜像读取、解压、UART、boot reason | 减少日志、选择合适压缩、拆分硬件阶段 |
| kernel / coldboot | module load、probe、firmware、supplier | 移动非必要 module、选择性 async probe |
| first-stage init | 存储、dm-verity、first-stage module | 缩小 ramdisk 关键集合 |
| second-stage init | exec、property wait、service class | 后台 service、显式 ready、修正依赖 |
| Zygote | classes/resources/library preload | 调整清单并回归首个 App 与共享内存 |
| PMS / ART | 包扫描、first boot/OTA dexopt | 分类启动类型、检查 compiler filter 与 artifact |
| SystemServer | service start、boot phase、Binder/锁 | trace 到具体 callback 和等待对象 |
| SystemUI / Launcher | 进程创建、首帧、资源竞争 | 单独测 shown 与 first interactive |
每次改动只回答一个假设。例如,“I2C touch probe 阻塞 module load”要用 probe 时间证明;改成 async 后再验证触摸在 Launcher 首帧前 ready、recovery 可用、没有 defer storm。defer storm 指大量 probe 反复返回 -EPROBE_DEFER 并重试,消耗启动期 CPU 和时间。把多项 kernel、rc 和 framework 调整合在一个版本里,收益和回归就都断了归因线索。
实验与回归门禁
一组可复现的 boot 实验至少记录:
- build fingerprint、AOSP tag、kernel tag、vendor image;
- page size、文件系统、存储型号和加密状态;
- normal/first boot/post-OTA/userspace reboot;
- 电池、充电、温度和关机静置时间;
- bootchart、Perfetto、UART 等采集开关;
sys.boot_completed、Launcher shown、first interactive;- P50、P90、样本数和剔除规则。
安全与稳定性门禁包含:
- verified boot、SELinux、KeyMint/Gatekeeper 和 checkpoint 顺序不变;
- recovery、fastbootd、OTA、加密解锁都能完成;
- display、touch、radio、audio 等产品关键硬件按场景 ready;
- service 失败有超时和降级,不制造无限 property wait;
- boot 变快后,首屏 jank(掉帧或卡顿)、首个 App、功耗和内存没有回归。
KeyMint 管理硬件支持的密钥与密码操作,Gatekeeper 负责锁屏凭据验证;两者都不会为缩短首屏时间而随意后移,要动它们先过安全评估。
关闭日志和 trace 可以减少测试机上的开销,但量产配置与可观测性要分别评估。没有可回放证据的优化,一旦在后续版本回归,定位成本通常高于省下的少量启动时间。
与其他章节的边界
- 完整启动流程、Zygote fork、USAP 与 preload 机制见 1.3 系统启动、Zygote 与图形栈预加载。
- ART compiler filter 与 dex2oat 见 1.5 ART 编译、验证与去优化机制。
- Perfetto 配置与采集见 14.1 Perfetto 入门、Trace 抓取与可靠性。
- 16 KB kernel/用户态边界见 4.5 16 KB Page Size 与 Android 性能。